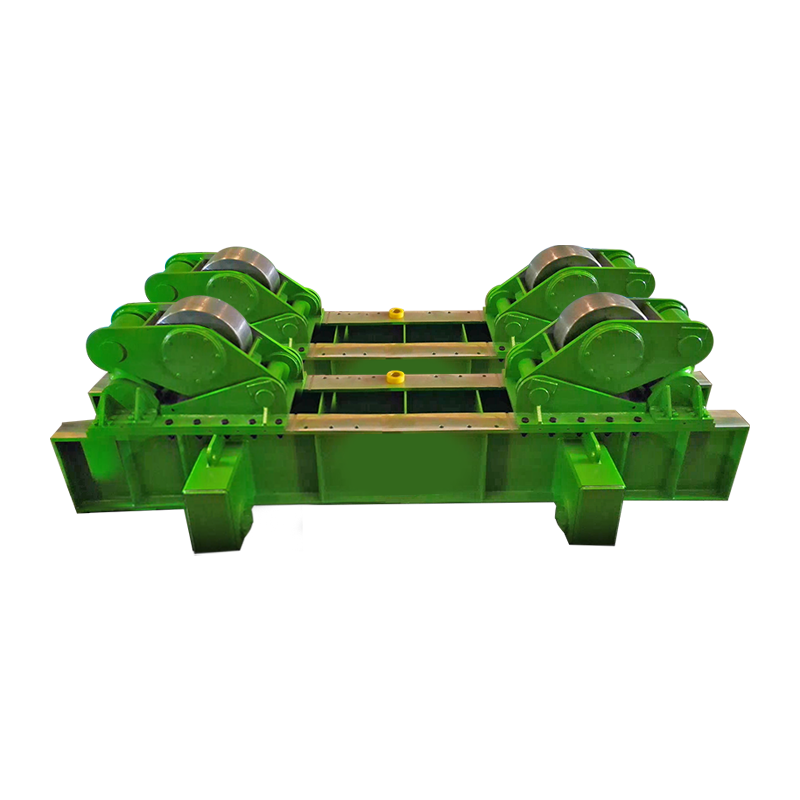
อุปกรณ์เชื่อมแบบหุ่นยนต์ เป็นอุปกรณ์จับยึดที่ได้รับการออกแบบทางวิศวกรรมอย่างแม่นยำ ซึ่งจะจับยึด ค้นหา และรองรับส่วนประกอบโลหะในตำแหน่งที่แน่นอน ดังนั้นระบบการเชื่อมด้วยหุ่นยนต์จึงสามารถวางรอยเชื่อมที่สม่ำเสมอและทำซ้ำได้ หากไม่มีการติดตั้งที่แม่นยำ แม้แต่หุ่นยนต์เชื่อมที่ทันสมัยที่สุดก็ยังผลิตเม็ดบีดนอกเป้าหมาย ความขัดข้องของมิติ และเศษเหล็กที่มีราคาแพง คู่มือนี้จะอธิบายวิธีการทำงานของฟิกซ์เจอร์เหล่านี้ มีประเภทใดบ้าง และวิธีการเลือกสิ่งที่เหมาะสมสำหรับสภาพแวดล้อมการผลิตของคุณ
ฟิกซ์เจอร์เชื่อมแบบหุ่นยนต์คืออะไร?
ฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์เป็นส่วนเชื่อมต่อทางกลระหว่างชิ้นงานดิบกับเส้นทางการเชื่อมที่ตั้งโปรแกรมไว้ของหุ่นยนต์ อุปกรณ์ยึดจับชิ้นส่วนตั้งแต่หนึ่งชิ้นขึ้นไปในตำแหน่งที่กำหนดและทำซ้ำได้ เพื่อให้ทุกรอบ คบเพลิงหุ่นยนต์มาถึงจุดเดียวกันทุกประการในพื้นที่สามมิติ
ฟิกซ์เจอร์ทำหน้าที่พื้นฐานสามประการ: กำลังค้นหา (การวางชิ้นส่วนไปยัง Datum ที่ทราบ) หนีบ (ป้องกันการเคลื่อนตัวระหว่างส่วนเชื่อม) และ สนับสนุน (ต้านทานการบิดเบี้ยวของการเชื่อมและการเสียรูปจากความร้อน) ความล้มเหลวในฟังก์ชันใดฟังก์ชันหนึ่งจากทั้งสามฟังก์ชันนี้แปลโดยตรงไปสู่ข้อบกพร่องในการเชื่อม
ในการผลิตยานยนต์ การบินและอวกาศ และอุปกรณ์หนักในปริมาณมาก อุปกรณ์เชื่อมแบบหุ่นยนต์ ได้รับการออกแบบให้มีความคลาดเคลื่อนแคบถึงบวกหรือลบ 0.1 มม. ชิ้นส่วนที่อยู่ผิดตำแหน่งแม้แต่ 0.5 มม. ก็สามารถดันขอบเชื่อมออกจากเส้นกึ่งกลางของข้อต่อ ทำให้เกิดการหลอมรวมที่ไม่สมบูรณ์และความอ่อนแอของโครงสร้าง
เหตุใดฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์จึงมีความสำคัญมาก?
ฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์เป็นตัวแปรที่ใหญ่ที่สุดเพียงตัวเดียวที่ส่งผลต่อความสม่ำเสมอในการเชื่อมในเซลล์อัตโนมัติ ซึ่งส่งผลกระทบมากกว่ายี่ห้อหุ่นยนต์ ประเภทของลวด หรือการเลือกก๊าซป้องกัน
พิจารณาตัวเลข: หุ่นยนต์เชื่อมหกแกนทั่วไปสามารถทำซ้ำเส้นทางที่ตั้งโปรแกรมไว้ภายในระยะบวกหรือลบ 0.05 มม. อย่างไรก็ตาม หากฟิกซ์เจอร์ทำให้เกิดการเปลี่ยนแปลงตำแหน่งแบบชิ้นส่วนต่อชิ้นส่วนที่บวกหรือลบ 1.0 มม. ข้อได้เปรียบด้านความสามารถในการทำซ้ำของหุ่นยนต์จะสูญเปล่าโดยสิ้นเชิง การศึกษาเกี่ยวกับการผลิตตัวถังรถสีขาวแสดงให้เห็นอย่างต่อเนื่อง ข้อบกพร่องในการเชื่อมด้วยหุ่นยนต์มากกว่า 70% มาจากปัญหาการยึดติด ไม่ใช่จากการตั้งโปรแกรมหุ่นยนต์หรือคุณภาพวัสดุสิ้นเปลือง
- รอบเวลา: ฟิกซ์เจอร์ที่ออกแบบอย่างดีสามารถโหลดและขนถ่ายได้อย่างรวดเร็ว ลดเวลาเดินเบาของหุ่นยนต์และปรับปรุงประสิทธิภาพของอุปกรณ์โดยรวม (OEE)
- อัตราผลตอบแทนผ่านครั้งแรก: ตำแหน่งชิ้นส่วนที่สอดคล้องกันหมายถึงการวนซ้ำน้อยลง โรงงานที่ลงทุนในอุปกรณ์ติดตั้งที่มีความแม่นยำสูงมักรายงานผลตอบแทนผ่านครั้งแรกที่สูงกว่า 98%
- ความปลอดภัยของผู้ปฏิบัติงาน: อุปกรณ์จับยึดที่ได้รับการออกแบบอย่างเหมาะสมช่วยให้มือของผู้ปฏิบัติงานอยู่ห่างจากบริเวณรอยเชื่อมโดยใช้แคลมป์ยึดเครื่องมือที่ทำงานจากระยะไกลหรือด้วยระบบนิวแมติก
- การตรวจสอบย้อนกลับ: อุปกรณ์ติดตั้งสมัยใหม่สามารถรวมชิป RFID หรือเครื่องอ่านบาร์โค้ดเพื่อบันทึกหมายเลขชิ้นส่วนที่ถูกเชื่อม ซึ่งรองรับบันทึกคุณภาพ ISO 9001 และ IATF 16949
ฟิกซ์เจอร์เชื่อมแบบหุ่นยนต์ทำงานอย่างไร
ฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์ทำงานโดยการสร้างการอ้างอิงพิกัดคงที่ — เรียกว่า Datum — จากนั้นจับยึดชิ้นงานกับ Datum นั้นก่อนที่หุ่นยนต์จะเริ่มโปรแกรมการเชื่อม
ขั้นตอนที่ 1: การโหลดชิ้นส่วนและการค้นหา
ผู้ปฏิบัติงานหรือระบบขนถ่ายวัสดุอัตโนมัติจะวางชิ้นส่วนโดยวางในตำแหน่งที่หมุด บล็อกซ้อน หรือบล็อกรูปตัว V ที่กำหนดตำแหน่ง X, Y และ Z เครื่องระบุตำแหน่งที่ออกแบบอย่างเหมาะสมจะจำกัดระดับความอิสระทั้งหกระดับ: การแปล 3 ระดับและการหมุน 3 ระดับ
ขั้นตอนที่ 2: การหนีบ
เมื่อนั่งแล้ว แคลมป์แบบนิวแมติกหรือไฮดรอลิกจะยึดชิ้นส่วนให้แน่นในตำแหน่งที่ตั้งไว้ แคลมป์นิวแมติกที่ทำงานที่ 80–100 psi สามารถใช้แรงแคลมป์ได้ 500 ถึง 2,000 นิวตันภายในเวลาไม่ถึง 0.5 วินาที การออกแบบแคลมป์จะต้องไม่กีดขวางเส้นทางเข้าใกล้ของคบเพลิงหุ่นยนต์หรือซองก๊าซป้องกันรอบๆ สระเชื่อม
ขั้นตอนที่ 3: การดำเนินการเชื่อม
เมื่อชิ้นส่วนยึดแน่นแล้ว หุ่นยนต์จะดำเนินโปรแกรมการเชื่อมที่เก็บไว้ เนื่องจากชิ้นส่วนอยู่ในตำแหน่งเดียวกันทุกรอบ หุ่นยนต์จึงไม่จำเป็นต้องค้นหาข้อต่อ เพียงเดินไปตามเส้นทางที่สอน บางครั้งเรียกว่า การเชื่อมแบบคงที่ และเป็นโหมดการเชื่อมด้วยหุ่นยนต์ที่เร็วและประหยัดที่สุด
ขั้นตอนที่ 4: การขนถ่ายและรีเซ็ต
หลังจากวงจรการเชื่อมเสร็จสิ้น ให้ปล่อยแคลมป์ และถอดชิ้นส่วนที่เสร็จแล้วออก ฟิกซ์เจอร์จะรีเซ็ตสำหรับส่วนถัดไป บนสายการผลิตความเร็วสูง รอบการโหลด-เชื่อม-ขนถ่ายทั้งหมดนี้เสร็จสิ้นภายใน 30 ถึง 90 วินาที
มีฟิกซ์เจอร์เชื่อมด้วยหุ่นยนต์ประเภทใดบ้าง?
ฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์มีห้าประเภทหลักๆ ซึ่งแต่ละประเภทได้รับการปรับให้เหมาะสมสำหรับการผสมผสานรูปทรงของชิ้นส่วน ปริมาณการผลิต และงบประมาณที่แตกต่างกัน
1. อุปกรณ์จับยึดเครื่องมือแบบแข็งโดยเฉพาะ
สร้างขึ้นโดยเฉพาะสำหรับหมายเลขชิ้นส่วนเดียว ฟิกซ์เจอร์เฉพาะนั้นผลิตจากแผ่นเหล็กหรืออะลูมิเนียมพร้อมรูระบุตำแหน่งที่เจาะอย่างแม่นยำและแคลมป์นิวแมติกในตัว โดยให้ความแม่นยำสูงสุด (บวกหรือลบ 0.1 มม. ได้) และรอบเวลาที่เร็วที่สุด การแลกเปลี่ยนนี้มีต้นทุนล่วงหน้าสูง — อุปกรณ์ติดตั้งเฉพาะที่ซับซ้อนอาจมีราคาตั้งแต่ 15,000 ถึง 80,000 ดอลลาร์สหรัฐฯ — และไม่มีความยืดหยุ่นสำหรับชิ้นส่วนอื่นๆ
2. อุปกรณ์เชื่อมแบบโมดูลาร์
ระบบโมดูลาร์ใช้แผ่นฐานรูปแบบกริด (โดยทั่วไปจะมีระยะพิทช์ 50 มม. หรือ 100 มม.) พร้อมด้วยบล็อกส่วนประกอบมาตรฐาน — ตัวหยุด ส่วนรองรับ ตัวหนีบ และแผ่นมุม — ที่สลักเข้ากับกริด อุปกรณ์ติดตั้งเหล่านี้สามารถกำหนดค่าใหม่สำหรับส่วนต่างๆ ได้ในไม่กี่ชั่วโมง แทนที่จะเป็นสัปดาห์ เหมาะอย่างยิ่งสำหรับร้านขายงานและการผลิตปริมาณน้อยถึงปานกลางที่กลุ่มชิ้นส่วนหลายครอบครัวใช้เซลล์หุ่นยนต์เดียวกัน
3. อุปกรณ์จับยึดแหนบและ Positioner
สำหรับการประกอบที่ต้องมีการเชื่อมหลายด้าน รองแหนบ (สองแกน) หรือตัวกำหนดตำแหน่งเซอร์โว (หนึ่งถึงสามแกน) จะหมุนฟิกซ์เจอร์ในระหว่างรอบการเชื่อม โดยนำเสนอหน้าข้อต่อใหม่ให้กับหุ่นยนต์โดยไม่ต้องใช้หุ่นยนต์ตัวที่สองหรือเปลี่ยนตำแหน่งด้วยตนเอง เครื่องกำหนดตำแหน่งการเชื่อมสามารถลดรอบเวลาโดยรวมลงได้ 20 ถึง 40% สำหรับการประกอบที่ซับซ้อน โดยไม่จำเป็นต้องพลิกชิ้นส่วนด้วยตนเอง
4. การติดตั้งแผ่นเสียง (การจัดทำดัชนี)
อุปกรณ์จับยึดแบบหมุนจะเก็บชุดเครื่องมือสองชุดขึ้นไปไว้บนโต๊ะหมุนได้ ขณะที่หุ่นยนต์เชื่อมบนสถานีหนึ่ง ผู้ปฏิบัติงานจะโหลดชิ้นส่วนถัดไปบนสถานีตรงข้าม สิ่งนี้ช่วยปรับปรุงเวลาอาร์คออนของหุ่นยนต์ได้อย่างมาก — โดยมากจาก 50% ถึง 85% — เนื่องจากหุ่นยนต์ไม่เคยรอให้การโหลดและการขนถ่ายเสร็จสิ้น
5. ฟิกซ์เจอร์แบบปรับได้ที่ยืดหยุ่น
ฟิกซ์เจอร์แบบปรับเปลี่ยนได้ที่เกิดขึ้นใหม่ในสภาพแวดล้อมที่มีการผสมผสานสูงและมีปริมาณน้อย ใช้พินที่ขับเคลื่อนด้วยเซอร์โวหรือแคลมป์อาเรย์ที่กำหนดค่าใหม่ได้ ซึ่งจะปรับให้เข้ากับชิ้นส่วนที่เข้ามาแต่ละรายการโดยอัตโนมัติ เมื่อใช้ร่วมกับระบบวิชันซิสเต็มหรือเครื่องสแกนเลเซอร์ที่ยืนยันตำแหน่งชิ้นส่วนก่อนเริ่มการเชื่อม ระบบเหล่านี้สามารถรองรับหมายเลขชิ้นส่วนได้หลายสิบชิ้นโดยไม่ต้องเปลี่ยนด้วยตนเอง
เปรียบเทียบประเภทฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์
| ประเภทฟิกซ์เจอร์ | ความแม่นยำ | ความยืดหยุ่น | ค่าใช้จ่ายล่วงหน้า | แอปพลิเคชั่นที่ดีที่สุด |
|---|---|---|---|---|
| เครื่องมือหนักโดยเฉพาะ | /- 0.1 มม | ต่ำมาก | 15,000 ดอลลาร์ - 80,000 ดอลลาร์ | ชิ้นส่วนเดียวที่มีปริมาณมาก |
| แบบโมดูลาร์ | /- 0.3 มม | สูง | 5,000 - 25,000 ดอลลาร์สหรัฐฯ | ร้านค้างาน, การสร้างต้นแบบ |
| รองแหนบ / Positioner | /- 0.15 มม | ปานกลาง | 20,000 ดอลลาร์ - 100,000 ดอลลาร์ | การเชื่อมหลายด้าน |
| เครื่องเล่นแผ่นเสียง (การจัดทำดัชนี) | /- 0.2 มม | ต่ำ | 10,000 ดอลลาร์ - 50,000 ดอลลาร์ | สูง arc-on time priority |
| ปรับตัวได้อย่างยืดหยุ่น | /- 0.2 มม | สูงมาก | 50,000 ดอลลาร์ - 200,000 ดอลลาร์ | สูง-mix, low-volume |
ตารางที่ 1: การเปรียบเทียบประเภทฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์ตามความแม่นยำ ความยืดหยุ่น ต้นทุน และการใช้งานที่แนะนำ
วิธีการออกแบบฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์ที่มีประสิทธิภาพ
การออกแบบฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์ที่มีประสิทธิภาพเริ่มต้นด้วยความเข้าใจอย่างถ่องแท้เกี่ยวกับรูปทรงของรอยเชื่อม ระยะเอื้อมของหุ่นยนต์ และพฤติกรรมทางความร้อนของวัสดุชิ้นงาน
การเข้าถึงคบเพลิงและการกวาดล้าง
แคลมป์ ส่วนรองรับ และส่วนประกอบโครงสร้างทุกชิ้นในฟิกซ์เจอร์จะต้องอยู่ในตำแหน่งเพื่อให้ไฟฉายหุ่นยนต์ รวมถึงคอและท่อร้อยสายไฟ สามารถเข้าถึงทุกรอยเชื่อมในมุมที่ต้องการโดยไม่เกิดการชนกัน ผู้ออกแบบฟิกซ์เจอร์มักจะใช้การจำลอง 3D CAD เพื่อตรวจสอบระยะห่างของคบเพลิงผ่านเส้นทางการเชื่อมแบบเต็มก่อนที่จะสร้างเครื่องมือทางกายภาพ ระยะห่างขั้นต่ำ 25 มม. รอบๆ ตัวไฟฉายถือเป็นจุดเริ่มต้นทั่วไปของอุตสาหกรรม
การควบคุมความผิดเพี้ยนของการเชื่อม
ความร้อนที่ป้อนเข้าระหว่างการเชื่อมทำให้โลหะขยายตัวและหดตัวไม่สม่ำเสมอเมื่อเย็นตัวลง ปรากฏการณ์ที่เรียกว่าการบิดเบี้ยวของการเชื่อม อุปกรณ์จับยึดต้องคาดการณ์การเคลื่อนไหวนี้และควบคุมไว้ โดยจับยึดชิ้นส่วนไว้จนกระทั่งอุณหภูมิเย็นลงต่ำกว่า 200 องศาเซลเซียส หรือชดเชยล่วงหน้าโดยจงใจหักล้างตำแหน่งของชิ้นส่วนเล็กน้อยก่อนทำการเชื่อม แท่งสำรองทองแดงหรือส่วนประกอบฟิกซ์เจอร์ระบายความร้อนด้วยน้ำถูกนำมาใช้ในการใช้งานที่มีความร้อนสูงเพื่อจัดการภาระความร้อน
การเลือกวัสดุสำหรับโครงยึด
โดยทั่วไปฐานติดตั้งและส่วนประกอบโครงสร้างหลักมักทำจากแผ่นเหล็ก เหล็กหล่อ หรืออลูมิเนียมโครงสร้าง ขึ้นอยู่กับน้ำหนักการใช้งานและความแข็งที่ต้องการ เหล็กมีความคงตัวของขนาดที่ดีที่สุดภายใต้การหมุนเวียนด้วยความร้อน แต่จะหนักและช้ากว่าในการตัดเฉือน อะลูมิเนียมมีน้ำหนักเบากว่าและใช้เครื่องจักรได้เร็วกว่า แต่อาจต้องมีการรับรองซ้ำเป็นระยะๆ เนื่องจากอาจเสี่ยงต่อการคืบคลานภายใต้แรงกดยึดที่ต่อเนื่อง
การตรวจสอบความสามารถในการทำซ้ำ
ก่อนมีใหม่ อุปกรณ์เชื่อมหุ่นยนต์ ปล่อยสู่การผลิตแล้ว ควรตรวจสอบความถูกต้องโดยใช้เครื่องวัดพิกัด (CMM) หรือเครื่องติดตามเลเซอร์แบบพกพา ควรโหลดฟิกซ์เจอร์และขนถ่ายอย่างน้อย 30 ครั้ง โดยวัดตำแหน่งชิ้นส่วนหลังแต่ละรอบ โดยทั่วไปแล้ว ดัชนีความสามารถของกระบวนการ (Cpk) 1.67 หรือสูงกว่าในทุกมิติที่สำคัญเป็นสิ่งจำเป็นสำหรับการอนุมัติห่วงโซ่อุปทานของยานยนต์
การใช้งานทั่วไปของฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์ตามอุตสาหกรรม
ฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์ถูกนำมาใช้ในแทบทุกภาคส่วนการผลิตที่เกี่ยวข้องกับการเชื่อมโลหะ แต่ข้อกำหนดในการออกแบบจะแตกต่างกันไปตามแต่ละอุตสาหกรรม
| อุตสาหกรรม | ส่วนทั่วไป | ข้อกำหนดการติดตั้งที่สำคัญ | ประเภทฟิกซ์เจอร์ที่ต้องการ |
|---|---|---|---|
| ยานยนต์ | แผงตัวถังและซับเฟรมสีขาว | สูง volume, tight tolerance | เครื่องมือหนักโดยเฉพาะ |
| การบินและอวกาศ | ตัวยึดโครงสร้าง, ข้อต่อเชื้อเพลิง | มีความทนทานสูง ตรวจสอบย้อนกลับได้เต็มที่ | ตัวกำหนดตำแหน่งเฉพาะ |
| เครื่องจักรกลหนัก | แขนบูม เฟรม บุ้งกี๋ | สูง clamping force, large envelope | รองแหนบ / ตัวกำหนดตำแหน่ง |
| การต่อเรือ | ส่วนตัวถัง, ตัวยึดท่อ | ที่พักส่วนใหญ่ | แบบโมดูลาร์ / gantry-mounted |
| การประดิษฐ์ทั่วไป | ครอบครัวส่วนผสม | การเปลี่ยนแปลงอย่างรวดเร็ว | แบบโมดูลาร์ / adaptive |
ตารางที่ 2: การใช้งานฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์ตามอุตสาหกรรม รวมถึงชิ้นส่วนทั่วไป ข้อกำหนดหลัก และประเภทฟิกซ์เจอร์ที่ต้องการ
อะไรทำให้เกิดความล้มเหลวในการเชื่อมด้วยหุ่นยนต์?
สาเหตุที่พบบ่อยที่สุดของความล้มเหลวของฟิกซ์เจอร์คือการสึกหรอบนพื้นผิวการระบุตำแหน่ง การเสื่อมสภาพของระบบนิวแมติก และการบิดเบือนความร้อนของตัวฟิกซ์เจอร์เฟรมเอง
- การสึกหรอของตัวระบุตำแหน่ง: หมุดกำหนดตำแหน่งเหล็กชุบแข็งในฟิกซ์เจอร์รอบสูงสามารถสึกหรอได้ในอัตรา 0.01 ถึง 0.05 มม. ต่อ 100,000 รอบ เครื่องระบุตำแหน่งที่สึกหรอจะทำให้ตำแหน่งชิ้นส่วนค่อยๆ เคลื่อนไป ส่งผลให้คุณภาพการเชื่อมเปลี่ยนแปลงช้า ซึ่งตรวจพบได้ยากหากไม่มีการตรวจสอบ CMM เป็นระยะๆ
- การเสื่อมสภาพของซีลแคลมป์: ซีลแคลมป์นิวเมติกจะเสื่อมสภาพเมื่อเวลาผ่านไป ช่วยลดแรงยึดจับ แคลมป์ที่ไม่สามารถยึดชิ้นส่วนไว้แน่นช่วยให้มีการเคลื่อนไหวระดับไมโครในระหว่างส่วนโค้งของการเชื่อม ส่งผลให้ความกว้างของเม็ดบีดไม่เท่ากันและอาจเกิดข้อบกพร่องจากการหลอมละลายได้
- การสะสมของรอยเชื่อม: การโปรยลงมาบนพื้นผิวที่กำหนดตำแหน่งจะทำหน้าที่เป็นข้อมูลเท็จ โดยยกชิ้นส่วนให้อยู่เหนือตำแหน่ง Z ที่ต้องการ ในกระบวนการที่มีการกระเด็นสูง เช่น MIG ลัดวงจรที่ไม่มีการเคลือบป้องกันการกระเด็น การสะสมของกระเด็นบนตัวระบุตำแหน่งสามารถเกิดขึ้นได้ภายในกะเดียว
- ความเหนื่อยล้าจากการปั่นจักรยานด้วยความร้อน: การทำความร้อนและความเย็นซ้ำๆ ของเฟรมฟิกซ์เจอร์ — โดยเฉพาะอย่างยิ่งในกระบวนการที่มีความร้อนสูง เช่น GMAW หรือ PAW — สามารถทำให้เกิดการเบี่ยงเบนของมิติสะสมได้ อุปกรณ์จับยึดที่สัมผัสกับชิ้นส่วนที่มีการอุ่นร้อนเกิน 200 องศาเซลเซียส ควรได้รับการตรวจสอบการบิดเบี้ยวทุกไตรมาส
วิธีดูแลรักษาฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์เพื่ออายุการใช้งานที่ยาวนาน
โปรแกรมการบำรุงรักษาเชิงป้องกันที่มีโครงสร้างเป็นวิธีการที่คุ้มค่าที่สุดในการปกป้องการลงทุนในอุปกรณ์เชื่อมแบบหุ่นยนต์และรักษาคุณภาพการเชื่อมเมื่อเวลาผ่านไป
- รายวัน: ทำความสะอาดหมุดระบุตำแหน่งและพื้นผิวรังด้วยแปรงและลมอัด ใช้สเปรย์ป้องกันการกระเด็นบนพื้นผิวเครื่องมือที่เปิดโล่งใกล้กับบริเวณรอยเชื่อมก่อนการเปลี่ยนแต่ละครั้ง
- รายสัปดาห์: ตรวจสอบแรงกดของแคลมป์นิวแมติกโดยใช้เกจวัดแรงแบบมือถือ ตรวจสอบท่อแอร์และอุปกรณ์ว่ามีรอยรั่วหรือไม่ ยืนยันว่าแคลมป์ทั้งหมดอยู่ในตำแหน่งเปิดเต็มและปิดเต็มตามข้อกำหนด
- รายเดือน: วัดขนาดของเครื่องระบุตำแหน่งวิกฤตโดยใช้เกจหรือ CMM ที่สอบเทียบแล้ว บันทึกผลลัพธ์และแนวโน้มเทียบกับข้อมูลพื้นฐาน เปลี่ยนเครื่องระบุตำแหน่งที่แสดงการสึกหรอมากกว่า 0.1 มม. จากค่าที่ระบุ
- เป็นประจำทุกปี: การรื้อถอน การทำความสะอาด และการตรวจสอบอุปกรณ์ทั้งชุด รับรองความแม่นยำของฟิกซ์เจอร์อีกครั้งโดยเทียบกับแบบการออกแบบดั้งเดิมโดยใช้ตัวติดตามเลเซอร์หรือ CMM เปลี่ยนซีลนิวแมติกส์ทั้งหมดทันที
คำถามที่พบบ่อยเกี่ยวกับฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์
อะไรคือความแตกต่างระหว่างฟิกซ์เจอร์การเชื่อมและจิ๊กการเชื่อม?
A อุปกรณ์เชื่อม ค้นหาและยึดชิ้นส่วนให้อยู่ในตำแหน่งคงที่และทำซ้ำได้ โดยหุ่นยนต์หรือช่างเชื่อมจะเข้ามาที่ชิ้นส่วนเสมอ จิ๊กการเชื่อมในการใช้งานแบบดั้งเดิมยังช่วยนำทางเครื่องมือเชื่อมไปตามข้อต่ออีกด้วย ในการเชื่อมด้วยหุ่นยนต์ ความแตกต่างหายไปอย่างมากเนื่องจากหุ่นยนต์ให้คำแนะนำเส้นทางของตัวเอง คำว่า "ฟิกซ์เจอร์" กลายเป็นมาตรฐานสำหรับทั้งสองฟังก์ชันแล้ว
การออกแบบและสร้างฟิกซ์เจอร์การเชื่อมแบบหุ่นยนต์ใช้เวลานานเท่าใด?
สำหรับฟิกซ์เจอร์เฉพาะที่ซับซ้อนปานกลาง ไทม์ไลน์โดยทั่วไปคือ 8 ถึง 16 สัปดาห์ตั้งแต่เริ่มต้นการออกแบบไปจนถึงการติดตั้งในเซลล์หุ่นยนต์ ซึ่งรวมถึงการออกแบบ CAD 3 ถึง 4 สัปดาห์ การตัดเฉือนและการผลิต 2 ถึง 4 สัปดาห์ และการตรวจสอบการสร้าง การแก้ไขจุดบกพร่อง และความสามารถ 2 ถึง 4 สัปดาห์ สามารถประกอบและตรวจสอบอุปกรณ์ติดตั้งแบบโมดูลาร์ได้ภายใน 1 ถึง 3 สัปดาห์
ฟิกซ์เจอร์การเชื่อมแบบหุ่นยนต์ตัวเดียวกันสามารถใช้กับหุ่นยนต์หลายตัวได้หรือไม่
ใช่ หากฟิกซ์เจอร์ถูกติดตั้งบนแผ่นอินเทอร์เฟซมาตรฐาน และเซลล์หุ่นยนต์ได้รับการปรับเทียบใหม่กับฟิกซ์เจอร์ดาตัมหลังจากเปลี่ยนหุ่นยนต์ โปรแกรมการเชื่อมอาจจำเป็นต้องได้รับการสอนใหม่หรือแปลงเป็นระบบพิกัดของหุ่นยนต์ตัวใหม่ การใช้ข้อมูลฟิกซ์เจอร์ที่สอดคล้องกันกับหุ่นยนต์หลายตัวช่วยลดความยุ่งยากในการเปลี่ยนแปลงอย่างมาก
ฟิกซ์เจอร์เชื่อมแบบหุ่นยนต์ทำจากวัสดุอะไร?
โดยทั่วไปเฟรมโครงสร้างจะประดิษฐ์จากแผ่นเหล็กอ่อนหรือท่อเหล็กโครงสร้าง หมุดระบุตำแหน่งและพื้นผิวที่สึกหรอทำจากเหล็กกล้าเครื่องมือชุบแข็ง (โดยทั่วไปคือขั้นต่ำ 60 HRC) เพื่อต้านทานการสึกหรอ อุปกรณ์ติดตั้งบางชิ้นใช้ฐานเหล็กหล่อเพื่อลดแรงสั่นสะเทือนที่เหนือกว่า ในการใช้งานด้านการบินและอวกาศ โลหะผสม Invar ใช้สำหรับฟิกซ์เจอร์ที่มีความแม่นยำสูงมาก เนื่องจากมีค่าสัมประสิทธิ์การขยายตัวทางความร้อนใกล้ศูนย์
ฟิกซ์เจอร์การเชื่อมแบบหุ่นยนต์ส่งผลต่อรอบเวลาอย่างไร
การออกแบบฟิกซ์เจอร์ส่งผลโดยตรงต่อรอบเวลาในสองวิธี ประการแรก ความเร็วในการโหลดและขนถ่ายขึ้นอยู่กับความสามารถในการเข้าถึงฟิกซ์เจอร์ได้อย่างมีประสิทธิภาพ และความเร็วของการทำงานของแคลมป์ — ฟิกซ์เจอร์ที่ออกแบบไม่ดีจะใช้เวลา 15 ถึง 30 วินาทีต่อรอบ ประการที่สอง อุปกรณ์ยึดแบบหมุนช่วยให้สามารถโหลดระหว่างการเชื่อม ซึ่งสามารถเพิ่มปริมาณงานที่มีประสิทธิภาพเกือบสองเท่า โดยทำให้หุ่นยนต์เชื่อมอย่างต่อเนื่องแทนที่จะรอการเปลี่ยนแปลงชิ้นส่วน
ซอฟต์แวร์จำลองสถานการณ์มีบทบาทอย่างไรในการออกแบบฟิกซ์เจอร์?
ซอฟต์แวร์การเขียนโปรแกรมออฟไลน์ (OLP) และการจำลองหุ่นยนต์ช่วยให้วิศวกรนำเข้าโมเดลฟิกซ์เจอร์ 3D ตั้งโปรแกรมเส้นทางการเชื่อมทั้งหมดได้แบบเสมือนจริง และตรวจสอบการชนกันของคบเพลิงกับฟิกซ์เจอร์ก่อนที่จะสร้างเครื่องมือทางกายภาพใดๆ กระบวนการตรวจสอบความถูกต้องเสมือนนี้สามารถกำจัดการเปลี่ยนแปลงการออกแบบที่เกี่ยวข้องกับการชนได้ 80 ถึง 90% ซึ่งอาจพบได้เฉพาะในระหว่างการทดสอบการทำงานทางกายภาพเท่านั้น ซึ่งช่วยประหยัดเวลาและต้นทุนได้อย่างมาก
ฟิกซ์เจอร์เชื่อมแบบหุ่นยนต์เหมาะสำหรับการเชื่อมอลูมิเนียมหรือไม่?
ใช่ แต่ฟิกซ์เจอร์เชื่อมอะลูมิเนียมจำเป็นต้องมีการพิจารณาการออกแบบเพิ่มเติม ค่าการนำความร้อนสูงของอะลูมิเนียมหมายถึงความร้อนจะกระจายไปอย่างรวดเร็ว ดังนั้นอุปกรณ์ติดตั้งจะต้องไม่ทำหน้าที่เป็นตัวระบายความร้อนมากเกินไปจนทำให้เกิดการหลอมรวมที่ไม่สมบูรณ์ แรงจับยึดต้องได้รับการควบคุมอย่างระมัดระวังเพื่อหลีกเลี่ยงการทำเครื่องหมายพื้นผิวอะลูมิเนียมที่อ่อนนุ่ม แนะนำให้ใช้แท่งสำรองที่เป็นทองแดงหรืออะลูมิเนียมอโนไดซ์มากกว่าเหล็กกล้าที่อยู่ใกล้รอยเชื่อมอะลูมิเนียม เพื่อป้องกันการปนเปื้อนของคาร์บอนและลดการเกาะตัวของรอยเชื่อมที่กระเด็น
ประเด็นสุดท้าย: เหตุใดการลงทุนในฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์คุณภาพจึงคุ้มค่า
ฟิกซ์เจอร์การเชื่อมด้วยหุ่นยนต์ที่ออกแบบอย่างดีไม่ใช่ศูนย์ต้นทุน แต่เป็นรากฐานของคุณภาพการเชื่อม ปริมาณงาน และผลตอบแทนจากการลงทุนในหุ่นยนต์ของคุณ
พิจารณาการคำนวณง่ายๆ: หากเซลล์หุ่นยนต์สร้างชุดประกอบ 400 ชุดต่อกะ และฟิกซ์เจอร์ที่ออกแบบไม่ดีทำให้เกิดอัตราการทำใหม่ 2% ซึ่งเท่ากับชุดประกอบ 8 ชุดที่ต้องแก้ไขด้วยตนเองทุกกะ ค่าใช้จ่ายในการซ่อมแซมโดยเฉลี่ยอยู่ที่ 50 เหรียญสหรัฐฯ ต่อการประกอบ ค่าใช้จ่ายในการซ่อมแซมต่อปีจะอยู่ที่ประมาณ 104,000 เหรียญสหรัฐฯ การอัพเกรดอุปกรณ์ติดตั้งซึ่งมีราคา 30,000 ดอลลาร์ ซึ่งช่วยลดการทำงานซ้ำซึ่งให้ผลตอบแทนที่คุ้มค่าภายในเวลาไม่ถึงสี่เดือน
อุตสาหกรรมที่บรรลุความสามารถในการผลิตหุ่นยนต์สูงสุด — ซัพพลายเออร์ระดับหนึ่งด้านยานยนต์ ผู้ผลิตด้านการบินและอวกาศ และผู้ผลิตอุปกรณ์หนัก — มีแนวทางปฏิบัติร่วมกันประการหนึ่ง: พวกเขาปฏิบัติต่อ อุปกรณ์เชื่อมแบบหุ่นยนต์ เป็นเครื่องมือที่มีความแม่นยำซึ่งสมควรได้รับความสนใจทางวิศวกรรมและวินัยในการบำรุงรักษาเช่นเดียวกับตัวหุ่นยนต์เอง การเลือกประเภทฟิกซ์เจอร์ที่เหมาะสม การออกแบบด้วยการจำลองการเข้าถึงคบเพลิงอย่างละเอียด การตรวจสอบตามมาตรฐาน Cpk และการบำรุงรักษาตามกำหนดเวลาเป็นเส้นทางที่แน่นอนที่สุดสู่การเชื่อมอัตโนมัติคุณภาพสูงที่สม่ำเสมอทุกขนาด