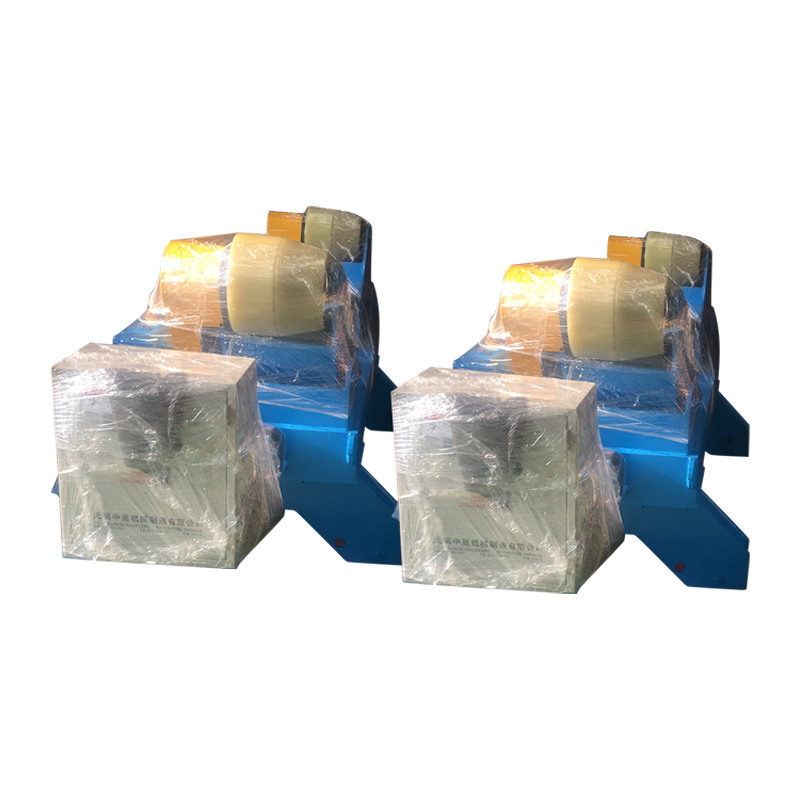
เครื่องเชื่อมโรตารี่ Airfoil แบบปรับแนวได้เอง 20T
เครื่องเชื่อมโรตารี่แนวเชื่อมปรับแนวได้เอง Airfoil 20T ใช้กันอย่างแพร่หลายในอุตสาหกรรมต่างๆ เช่น ภาชนะรับแรงดัน อุปกรณ์เคมี หอคอยกังหันลม การผลิตท่...
See Details
การเชื่อมหุ่นยนต์ กระบวนการใช้แขนหุ่นยนต์ที่ตั้งโปรแกรมได้พร้อมกับเครื่องมือเชื่อมเพื่อเชื่อมชิ้นส่วนโลหะโดยอัตโนมัติ ให้เวลารอบที่เร็วขึ้น คุณภาพการเชื่อมที่สม่ำเสมอยิ่งขึ้น และต้นทุนแรงงานในระยะยาวต่ำกว่าการเชื่อมด้วยมือ ตั้งแต่สายการประกอบยานยนต์ไปจนถึงการผลิตด้านการบินและอวกาศ การเชื่อมด้วยหุ่นยนต์ได้กลายเป็นแกนหลักของการผลิตสมัยใหม่ คู่มือนี้จะอธิบายวิธีการทำงานของกระบวนการหลักแต่ละกระบวนการ อุตสาหกรรมใดได้รับประโยชน์สูงสุด และวิธีการเลือกระบบที่เหมาะสมสำหรับการดำเนินงานของคุณ
ระบบการเชื่อมด้วยหุ่นยนต์ประกอบด้วยแขนหุ่นยนต์ แหล่งพลังงานในการเชื่อม เครื่องป้อนลวดหรือระบบส่งอิเล็กโทรด และตัวควบคุมที่ดำเนินการเส้นทางการเชื่อมที่ตั้งโปรแกรมไว้ล่วงหน้าด้วยความแม่นยำระดับมิลลิเมตร หุ่นยนต์เคลื่อนที่ตามวิถีที่กำหนดไว้ทั่วชิ้นงาน โดยใช้ความร้อนและวัสดุตัวเติมตามพารามิเตอร์ที่แน่นอน เช่น แรงดันอาร์ค ความเร็วป้อนลวด ความเร็วเคลื่อนที่ และการไหลของก๊าซป้องกัน ซึ่งถูกกำหนดไว้ระหว่างขั้นตอนการเขียนโปรแกรม
ระบบการเชื่อมด้วยหุ่นยนต์สมัยใหม่มีองค์ประกอบสำคัญหลายประการ:
กระบวนการเชื่อมด้วยหุ่นยนต์ที่ใช้กันอย่างแพร่หลายทั้ง 6 กระบวนการ ได้แก่ MIG/GMAW, TIG/GTAW, การเชื่อมแบบจุด, การเชื่อมด้วยเลเซอร์, การเชื่อมด้วยพลาสมา และการเชื่อมแบบกวนแบบเสียดทาน ซึ่งแต่ละกระบวนการเหมาะกับวัสดุ ประเภทของข้อต่อ และปริมาณการผลิตที่แตกต่างกัน
การเชื่อม MIG ด้วยหุ่นยนต์เป็นกระบวนการเชื่อมด้วยหุ่นยนต์ที่ใช้กันอย่างแพร่หลายทั่วโลก คิดเป็นประมาณ 50–60% ของการใช้งานการเชื่อมด้วยหุ่นยนต์อุตสาหกรรมทั้งหมด ในการเชื่อมอาร์คโลหะด้วยแก๊ส (GMAW) อิเล็กโทรดลวดที่ป้อนอย่างต่อเนื่องจะละลายลงในสระเชื่อม ในขณะที่ก๊าซป้องกัน ซึ่งโดยทั่วไปแล้วจะมีส่วนผสมของอาร์กอนและCO₂ จะช่วยปกป้องโลหะหลอมเหลวจากการปนเปื้อนในชั้นบรรยากาศ
การเชื่อม TIG ด้วยหุ่นยนต์ช่วยสร้างคุณภาพการเชื่อมสูงสุดและการตกแต่งที่สวยงามของกระบวนการอาร์คใดๆ ทำให้จำเป็นสำหรับการใช้งานที่มีความแม่นยำในการผลิตการบินและอวกาศและอุปกรณ์ทางการแพทย์ การเชื่อมอาร์กทังสเตนด้วยแก๊ส (GTAW) ใช้อิเล็กโทรดทังสเตนที่ไม่สิ้นเปลืองเพื่อสร้างส่วนโค้ง โดยจะมีการเติมลวดเติมแยกต่างหากหากจำเป็น
การเชื่อมจุดด้วยหุ่นยนต์เป็นกระบวนการหลักในการผลิตตัวถังสีขาวของยานยนต์ โดยตัวถังรถยนต์เพียงคันเดียวต้องใช้การเชื่อมจุดระหว่าง 3,000 ถึง 5,000 จุดต่อครั้ง การเชื่อมจุดต้านทาน (RSW) จะยึดแผ่นโลหะสองแผ่นที่ทับซ้อนกันระหว่างอิเล็กโทรดทองแดง และส่งกระแสไฟฟ้ากระแสสลับสูงผ่านวัสดุ ทำให้เกิดความร้อนเฉพาะจุดที่จะหลอมแผ่นโลหะที่จุดแยกกัน
การเชื่อมด้วยเลเซอร์ด้วยหุ่นยนต์ให้ความเร็วการเคลื่อนที่ที่เร็วที่สุดและโซนที่ได้รับผลกระทบจากความร้อนน้อยที่สุดของกระบวนการเชื่อมฟิวชันใดๆ ด้วยความเร็วในการเคลื่อนที่สูงสุด 10 เมตรต่อนาทีในการใช้งานแบบแผ่นบาง ลำแสงเลเซอร์โฟกัส — โดยทั่วไปจากแหล่งกำเนิดไฟเบอร์เลเซอร์ 1–20 kW — หลอมโลหะฐานด้วยความแม่นยำสูง โดยไม่ต้องสัมผัสกับชิ้นงาน
การเชื่อมพลาสมาด้วยหุ่นยนต์เชื่อมช่องว่างระหว่าง TIG และการเชื่อมด้วยเลเซอร์ โดยให้การเจาะที่ลึกกว่า TIG ด้วยความเร็วที่เร็วกว่า ขณะเดียวกันก็ยังมีราคาไม่แพงกว่าระบบเลเซอร์ อาร์คพลาสม่าที่หดตัวจะมีอุณหภูมิเกิน 20,000°C ช่วยให้สามารถเชื่อมรูกุญแจผ่านส่วนที่หนาขึ้นได้ในครั้งเดียว
การเชื่อมด้วยแรงเสียดทานด้วยหุ่นยนต์แบบกวนเป็นกระบวนการโซลิดสเตตที่เชื่อมโลหะที่มีจุดหลอมเหลวต่ำกว่า ทำให้เป็นวิธีที่นิยมใช้สำหรับการเชื่อมโลหะผสมอะลูมิเนียมที่หลอมรวมกับกระบวนการอาร์กแบบทั่วไปได้ยาก หมุดเครื่องมือที่หมุนได้จะจุ่มลงในแนวข้อต่อและเคลื่อนที่ไปตามตะเข็บ ทำให้เกิดความร้อนจากการเสียดสีที่ทำให้วัสดุฐานกลายเป็นพลาสติก แต่ไม่ละลาย
การเลือกกระบวนการเชื่อมด้วยหุ่นยนต์ที่เหมาะสมจำเป็นต้องจับคู่คุณลักษณะของกระบวนการกับประเภทวัสดุ การกำหนดค่าข้อต่อ ข้อกำหนดด้านคุณภาพ และปริมาณการผลิต
| กระบวนการ | วัสดุ | ความเร็ว | คุณภาพการเชื่อม | ค่าติดตั้ง | แอปพลิเคชั่นที่ดีที่สุด |
| MIG/GMAW | สตีล, อัล, เอสเอส | สูง | ดี | ต่ำ-ปานกลาง | การประดิษฐ์ทั่วไป |
| TIG/GTAW | โลหะทั้งหมด | ต่ำ-ปานกลาง | ยอดเยี่ยม | ปานกลาง | การบินและอวกาศการแพทย์ |
| การเชื่อมจุด | แผ่นโลหะ | สูงมาก | ดี | ปานกลาง | ตัวถังรถยนต์ |
| เลเซอร์ | โลหะทั้งหมด | สูงมาก | ยอดเยี่ยม | สูง | แบตเตอรี่ EV อิเล็กทรอนิกส์ |
| พลาสมา | เหล็ก, Ti, SS | ปานกลาง–High | ดีมาก | ปานกลาง–High | ท่อ, ภาชนะรับความดัน |
| แรงเสียดทานกวน | อะลูมิเนียม, ลูกบาศ์ก | ปานกลาง | ยอดเยี่ยม | สูง | การบินและอวกาศ, ถาด EV |
ตารางที่ 1: การเปรียบเทียบกระบวนการเชื่อมหุ่นยนต์หลักตามความเข้ากันได้ของวัสดุ ความเร็ว คุณภาพ และต้นทุน
การเชื่อมด้วยหุ่นยนต์มีประสิทธิภาพเหนือกว่าการเชื่อมด้วยมืออย่างสม่ำเสมอทั้งในด้านปริมาณงาน ความสามารถในการทำซ้ำ และต้นทุนรวมในการเป็นเจ้าของ โดยเฉพาะอย่างยิ่งในสภาพแวดล้อมการผลิตที่มีปริมาณสูงซึ่งความสม่ำเสมอเป็นสิ่งสำคัญ
โดยทั่วไปแล้ว เครื่องเชื่อม MIG แบบหุ่นยนต์จะทำงานที่เวลาอาร์คออน 50–80% เทียบกับ 20–30% สำหรับช่างเชื่อมแบบแมนนวลที่มีทักษะ ซึ่งเพิ่มกำลังการเชื่อมสุทธิสามเท่าต่อกะได้อย่างมีประสิทธิภาพ หุ่นยนต์จะไม่หยุดพัก เหนื่อยล้า หรือชะลอความเร็วเมื่อสิ้นสุดกะ ในโรงงานยานยนต์แบบ 3 กะ เซลล์หุ่นยนต์เพียงเซลล์เดียวสามารถผลิตสิ่งที่ต้องใช้ช่างเชื่อม 6-9 คนในการจับคู่
ระบบการเชื่อมด้วยหุ่นยนต์จะรักษาค่าความคลาดเคลื่อนของพารามิเตอร์การเชื่อมภายใน ±1–2% สำหรับการเชื่อมนับพันครั้งติดต่อกัน ซึ่งเป็นระดับความสม่ำเสมอที่ช่างเชื่อมมนุษย์ไม่สามารถรักษาไว้ได้ตลอดกะการผลิตทั้งหมด ส่งผลให้มีข้อบกพร่องน้อยลง อัตราของเสียลดลง และลดต้นทุนการทำงานซ้ำโดยตรง ผู้ผลิตหลายรายรายงานว่าอัตราข้อบกพร่องลดลง 30–50% หลังจากเปลี่ยนจากการเชื่อมแบบแมนนวลไปเป็นการเชื่อมด้วยหุ่นยนต์
การนำคนงานออกจากการสัมผัสส่วนโค้งโดยตรงจะช่วยลดอุบัติการณ์ของการสูดดมควันเชื่อม การบาดเจ็บที่ดวงตาจากแสงยูวีอาร์ก และการเผาไหม้ ซึ่งถือเป็นการบาดเจ็บจากการทำงานที่พบบ่อยที่สุดในกระบวนการผลิต องค์การแรงงานระหว่างประเทศประมาณการว่าโรคจากการทำงานที่เกี่ยวข้องกับการเชื่อมส่งผลกระทบต่อคนงานหลายแสนคนทั่วโลกในแต่ละปี เซลล์การเชื่อมด้วยหุ่นยนต์ที่ติดตั้งระบบดูดควันและรั้วนิรภัย ช่วยลดความเสี่ยงเหล่านี้ได้อย่างมาก
แม้ว่าเซลล์การเชื่อมด้วยหุ่นยนต์จะต้องมีการลงทุนเริ่มแรกจำนวนมาก โดยปกติแล้วจะอยู่ที่ 80,000–250,000 ดอลลาร์สหรัฐฯ ต่อเซลล์ ขึ้นอยู่กับกระบวนการและอุปกรณ์ต่อพ่วง แต่ระยะเวลาคืนทุนที่ 12–36 เดือนเป็นเรื่องปกติในการใช้งานที่มีปริมาณมาก เมื่อคำนึงถึงแรงงาน วัสดุสิ้นเปลือง เศษซาก และการทำงานซ้ำ โดยทั่วไปการเชื่อมด้วยหุ่นยนต์จะช่วยลดต้นทุนการเชื่อมต่อชิ้นส่วนได้ 25–45% ในระยะเวลา 5 ปี
| ปัจจัย | การเชื่อมด้วยหุ่นยนต์ | การเชื่อมด้วยมือ |
| เวลาอาร์คออน | 50–80% | 20–30% |
| การเชื่อมซ้ำได้ | ±0.1–0.5มม | ±1–3 มม |
| อัตราข้อบกพร่อง | ต่ำมาก (0.1–1%) | ต่ำ-ปานกลาง (2–8%) |
| การตั้งค่า / การเปลี่ยนแปลง | ชั่วโมง (การเขียนโปรแกรมใหม่) | รายงานการประชุม |
| การลงทุนครั้งแรก | 80,000–250,000 ดอลลาร์ | 5,000–30,000 ดอลลาร์ |
| ต้นทุนระยะยาว | ล่าง | สูงer (labor-intensive) |
| ความยืดหยุ่น | ปานกลาง (programmable) | สูง (adaptive) |
| ความปลอดภัยของคนงาน Risk | ต่ำ | ปานกลาง–High |
| ปริมาณที่ดีที่สุด | สูง (1,000 parts/run) | ต่ำ-ปานกลาง (1–500 parts) |
ตารางที่ 2: การเชื่อมด้วยหุ่นยนต์กับการเชื่อมด้วยมือตามตัวชี้วัดประสิทธิภาพหลัก ต้นทุน และความยืดหยุ่น
ปัจจุบันภาคการผลิตหลักๆ แทบทุกแห่งใช้กระบวนการเชื่อมด้วยหุ่นยนต์ แต่ยานยนต์ การบินและอวกาศ อุปกรณ์ก่อสร้าง และอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภคกลับมีการใช้งานการเชื่อมด้วยหุ่นยนต์ที่มีความเข้มข้นสูงสุด
อุตสาหกรรมยานยนต์เป็นผู้ใช้การเชื่อมด้วยหุ่นยนต์รายใหญ่ที่สุดเพียงรายเดียว โดยประมาณ 30–40% ของหุ่นยนต์อุตสาหกรรมทั้งหมดใช้งานทั่วโลกเพื่อทำหน้าที่เชื่อมในการผลิตยานพาหนะ เส้นตัวถังสีขาวใช้เซลล์เชื่อมจุดหุ่นยนต์หลายร้อยเซลล์ในการประกอบแผงประตู แผงพื้น ราวหลังคา และเสา โดยทั่วไประบบไอเสีย ถังเชื้อเพลิง และส่วนประกอบของแชสซีจะเชื่อมต่อกันด้วย MIG ของหุ่นยนต์หรือการเชื่อมด้วยเลเซอร์
การใช้งานด้านการบินและอวกาศต้องการมาตรฐานคุณภาพการเชื่อมสูงสุด ทำให้การเชื่อม TIG แบบหุ่นยนต์ พลาสมา และการเชื่อมแบบเสียดสีเป็นกระบวนการหลักสำหรับส่วนประกอบโครงสร้างลำตัวเครื่องบิน Robotic FSW ใช้เพื่อเชื่อมแผงลำตัวอะลูมิเนียมและหนังปีก ในขณะที่ TIG หุ่นยนต์จะจัดการส่วนประกอบเครื่องยนต์ไทเทเนียมและชุดประกอบสายไฮดรอลิก
แขนขุด ถังตัก บูมเครน และโครงเหล็กโครงสร้างมักถูกประดิษฐ์ขึ้นโดยใช้การเชื่อม MIG แบบหุ่นยนต์ เนื่องจากต้องใช้วัสดุแผ่นหนาและต้องใช้ปริมาณมาก การเชื่อมด้วยหุ่นยนต์ในภาคนี้จะช่วยลดความเครียดทางกายภาพของช่างเชื่อมที่ทำงานกับส่วนประกอบที่มีน้ำหนักมาก และเพิ่มความสม่ำเสมอในการเชื่อมที่มีโครงสร้างยาวซึ่งยากต่อการดำเนินการด้วยตนเอง
การเติบโตอย่างรวดเร็วของยานพาหนะไฟฟ้าทำให้การเชื่อมด้วยเลเซอร์ด้วยหุ่นยนต์เป็นสิ่งที่ขาดไม่ได้สำหรับการเชื่อมแท็บเซลล์แบตเตอรี่ การประกอบโมดูล และการผลิตถาดแบตเตอรี่ ชุดแบตเตอรี่ EV สามารถประกอบด้วยการเชื่อมด้วยเลเซอร์หลายพันจุด ซึ่งทั้งหมดจะต้องเป็นไปตามมาตรฐานการรั่วไหลและการนำไฟฟ้าที่เข้มงวด ซึ่งเป็นเป้าหมายที่เป็นไปไม่ได้สำหรับกระบวนการแบบแมนนวลในวงกว้าง
การเลือกกระบวนการเชื่อมด้วยหุ่นยนต์ที่ถูกต้องจำเป็นต้องมีการประเมินปัจจัยหลัก 5 ประการ ได้แก่ ประเภทและความหนาของวัสดุพื้นฐาน การออกแบบข้อต่อ มาตรฐานคุณภาพการเชื่อมที่ต้องการ ปริมาณการผลิตต่อปี และงบประมาณเงินทุนที่มีอยู่
กระบวนการเชื่อมหุ่นยนต์ยุคต่อไปกำลังถูกหล่อหลอมโดยปัญญาประดิษฐ์ หุ่นยนต์ที่ทำงานร่วมกัน และระบบควบคุมแบบปรับตัวแบบเรียลไทม์ ที่ทำให้ผู้ผลิตรายย่อยสามารถเข้าถึงระบบอัตโนมัติได้
การเชื่อม MIG ด้วยหุ่นยนต์ (GMAW) เป็นกระบวนการเชื่อมด้วยหุ่นยนต์ที่ใช้กันมากที่สุด ซึ่งเป็นตัวแทนของการเชื่อมด้วยหุ่นยนต์อุตสาหกรรมส่วนใหญ่ทั่วโลก การผสมผสานระหว่างความเร็ว ความหลากหลายของวัสดุ ต้นทุนสิ้นเปลืองต่ำ และความง่ายในการเขียนโปรแกรมทำให้เป็นตัวเลือกเริ่มต้นสำหรับการติดตั้งการเชื่อมด้วยหุ่นยนต์ใหม่ส่วนใหญ่ในการผลิตทั่วไปและการผลิตยานยนต์
ระยะเวลาในการเขียนโปรแกรมสำหรับเซลล์การเชื่อมด้วยหุ่นยนต์มีตั้งแต่ไม่กี่ชั่วโมงสำหรับชิ้นส่วนธรรมดาที่มีเส้นทางการเชื่อมสั้น ไปจนถึงหลายสัปดาห์สำหรับการประกอบหลายรอบที่ซับซ้อนซึ่งมีข้อต่อเชื่อมหลายสิบข้อ ซอฟต์แวร์การเขียนโปรแกรมแบบออฟไลน์สามารถลดเวลาการเขียนโปรแกรมบนหุ่นยนต์ได้ 50–70% โดยให้วิศวกรจำลองและปรับแต่งเส้นทางการเชื่อมบนแบบจำลองดิจิทัลก่อนใช้งาน
ข้อจำกัดหลักของการเชื่อมด้วยหุ่นยนต์คือต้นทุนเริ่มต้นที่สูง ความยืดหยุ่นลดลงสำหรับการผลิตชิ้นส่วนที่มีปริมาณน้อยหรือมีความหลากหลายสูง และความต้องการคุณภาพการประกอบชิ้นส่วนที่สม่ำเสมอ หุ่นยนต์เป็นเลิศในงานซ้ำๆ บนชิ้นส่วนที่สอดคล้องกัน แต่ต้องดิ้นรนกับการตัดสินใจแบบปรับเปลี่ยนได้ซึ่งช่างเชื่อมที่เป็นมนุษย์ที่มีประสบการณ์นำไปใช้เมื่อต้องรับมือกับช่องว่างที่ไม่ปกติ สิ่งติดตั้งที่บิดเบี้ยว หรือการกำหนดค่าข้อต่อที่ผิดปกติ การติดตามตะเข็บและระบบ AI กำลังปิดช่องว่างนี้อย่างต่อเนื่อง
ใช่ — ระบบการเชื่อมด้วยหุ่นยนต์ร่วมปฏิบัติงานและซอฟต์แวร์การเขียนโปรแกรมออฟไลน์ทำให้การเชื่อมด้วยหุ่นยนต์สามารถทำได้ในเชิงเศรษฐกิจสำหรับขนาดแบตช์ที่เล็กเพียง 25–50 ชิ้นส่วน ระบบการเชื่อมของโคบอทพร้อมอินเทอร์เฟซการตั้งโปรแกรมแบบ Teach Pendant หรือแท็บเล็ตช่วยให้ผู้ปฏิบัติงานที่ไม่มีทักษะการเขียนโปรแกรมหุ่นยนต์แบบดั้งเดิมสามารถจัดเตรียมงานใหม่ได้ภายในเวลาไม่ถึงหนึ่งชั่วโมง ทำให้ใช้งานได้จริงสำหรับร้านค้าจัดหางานและผู้ประกอบตามสั่ง
ระบบการเชื่อมด้วยหุ่นยนต์ยังคงต้องสร้างการเชื่อมที่ตรงตามมาตรฐาน AWS, ASME, ISO หรือมาตรฐานเฉพาะของลูกค้าที่จำเป็นสำหรับการเชื่อมด้วยตนเอง หุ่นยนต์จะไม่รับรองการเชื่อมโดยอัตโนมัติ อย่างไรก็ตาม ความสม่ำเสมอและความสามารถในการบันทึกข้อมูลของระบบหุ่นยนต์ทำให้ง่ายต่อการสาธิตการควบคุมกระบวนการระหว่างการตรวจสอบคุณภาพและการทดสอบคุณสมบัติขั้นตอนการเชื่อมได้ง่ายขึ้นอย่างมาก
ระบบการเชื่อมด้วยหุ่นยนต์จำเป็นต้องมีการบำรุงรักษาเป็นประจำสำหรับวัสดุสิ้นเปลืองของหัวเชื่อม (ปลายสัมผัส หัวฉีด ไลเนอร์) การหล่อลื่นเป็นระยะและการตรวจสอบข้อต่อแขนหุ่นยนต์ และการสอบเทียบ TCP (จุดศูนย์กลางเครื่องมือ) เพื่อรักษาความแม่นยำของตำแหน่ง ระบบส่วนใหญ่มีการวางแผนช่วงเวลาการบำรุงรักษาไว้ที่ 500–1,000 ชั่วโมงการทำงาน โปรแกรมการบำรุงรักษาเชิงป้องกันที่เหมาะสมสามารถยืดอายุการใช้งานของแขนหุ่นยนต์ได้ถึง 10–15 ปี
การเชื่อมด้วยหุ่นยนต์กำลังเปลี่ยนแปลง แทนที่จะกำจัดออกไป บทบาทของช่างเชื่อมที่เป็นมนุษย์ เปลี่ยนความต้องการไปสู่ตำแหน่งที่มีทักษะสูงขึ้น เช่น โปรแกรมเมอร์หุ่นยนต์ วิศวกรการเชื่อม และช่างเทคนิคระบบอัตโนมัติ ผู้ผลิตหลายรายรายงานว่าการเชื่อมด้วยหุ่นยนต์ช่วยให้พวกเขาสามารถปรับใช้ช่างเชื่อมที่มีประสบการณ์ใหม่ให้กับงานที่ซับซ้อน กำหนดเอง หรืองานซ่อมแซมที่หุ่นยนต์ยังไม่สามารถจัดการได้อย่างมีประสิทธิภาพ ในตลาดที่ประสบปัญหาการขาดแคลนช่างเชื่อมที่มีทักษะ การเชื่อมด้วยหุ่นยนต์มีความจำเป็นเพิ่มมากขึ้นมากกว่าความพึงพอใจ
กระบวนการเชื่อมด้วยหุ่นยนต์ได้เปลี่ยนแปลงคุณภาพการผลิต ความเร็ว และความประหยัดโดยพื้นฐานในอุตสาหกรรมแทบทุกอุตสาหกรรมที่ต้องใช้โลหะมาก ไม่ว่าคุณกำลังประเมินการเชื่อม MIG สำหรับผู้ผลิตเหล็กโครงสร้าง การเชื่อมด้วยเลเซอร์สำหรับผู้ผลิตแบตเตอรี่ EV หรือการเชื่อม TIG สำหรับซัพพลายเออร์ด้านการบินและอวกาศ หลักการสำคัญยังคงเหมือนเดิม นั่นคือ การจับคู่กระบวนการกับการใช้งานทำให้ได้คุณภาพการเชื่อมที่ดีที่สุดโดยมีต้นทุนต่อชิ้นส่วนต่ำที่สุด
เนื่องจากการติดตามตะเข็บที่ขับเคลื่อนด้วย AI หุ่นยนต์ร่วมปฏิบัติงาน และเครื่องมือการเขียนโปรแกรมแบบออฟไลน์ลดอุปสรรคในการเข้าสู่อุตสาหกรรม การเชื่อมด้วยหุ่นยนต์จึงไม่ใช่โดเมนเฉพาะของผู้ผลิตยานยนต์รายใหญ่อีกต่อไป สำหรับการดำเนินการใดๆ ที่ผลิตชิ้นส่วนมากกว่าสองสามร้อยชิ้นต่อปีด้วยรูปทรงที่ทำซ้ำได้ การลงทุนในกระบวนการเชื่อมด้วยหุ่นยนต์ที่เหมาะสมถือเป็นหนึ่งในการตัดสินใจที่ให้ผลตอบแทนสูงสุดในการผลิตสมัยใหม่
เครื่องเชื่อมโรตารี่แนวเชื่อมปรับแนวได้เอง Airfoil 20T ใช้กันอย่างแพร่หลายในอุตสาหกรรมต่างๆ เช่น ภาชนะรับแรงดัน อุปกรณ์เคมี หอคอยกังหันลม การผลิตท่...
See Details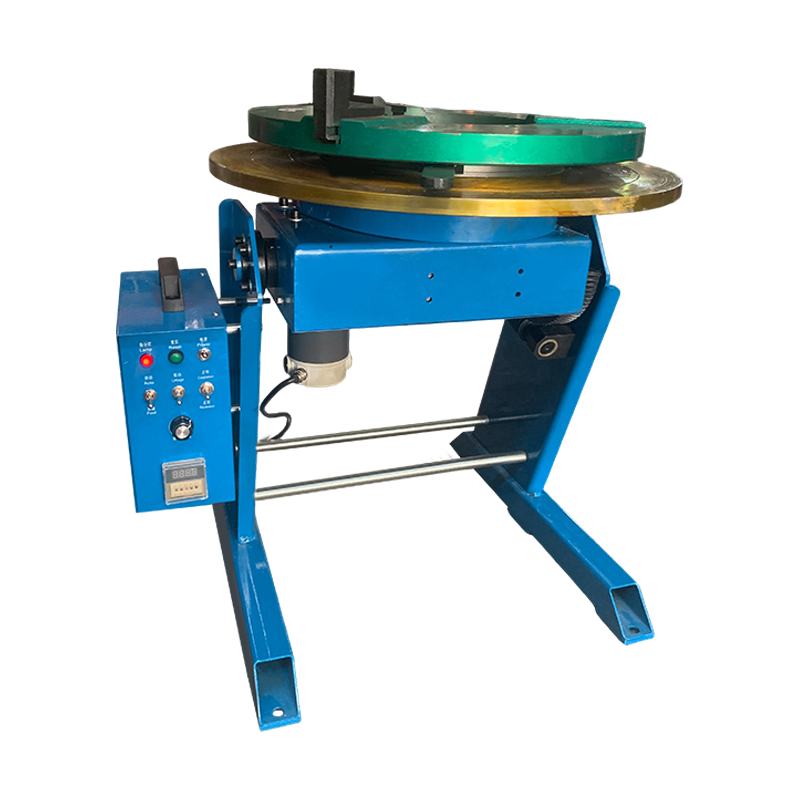
เครื่องกำหนดตำแหน่งการเชื่อมทั่วไปขนาด 200KG ได้รับการออกแบบมาเป็นพิเศษสำหรับการเชื่อมชิ้นงานหนักขนาดเล็กและขนาดกลาง โดยผสานการหมุน 360° และการเอีย...
See Details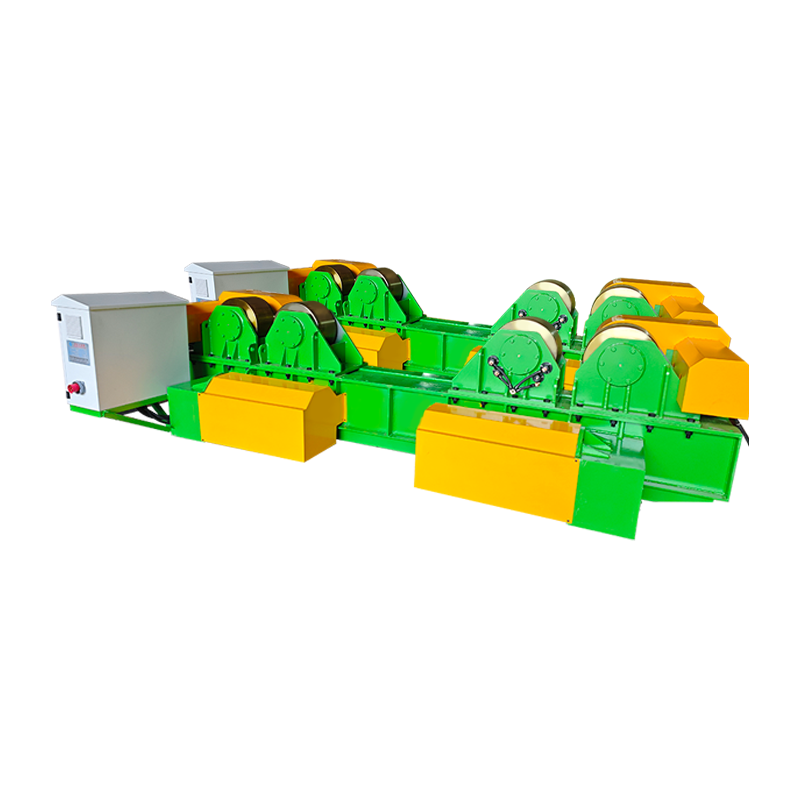
เครื่องโรเตเตอร์เชื่อมขนาด 40 ตันพร้อมระบบยกวงโคจรแบบแมนนวลแบบยกไฮดรอลิกเป็นอุปกรณ์เสริมการเชื่อมขนาดกลางที่มีความสามารถในการรับน้ำหนัก 40 ตัน ออกแ...
See Details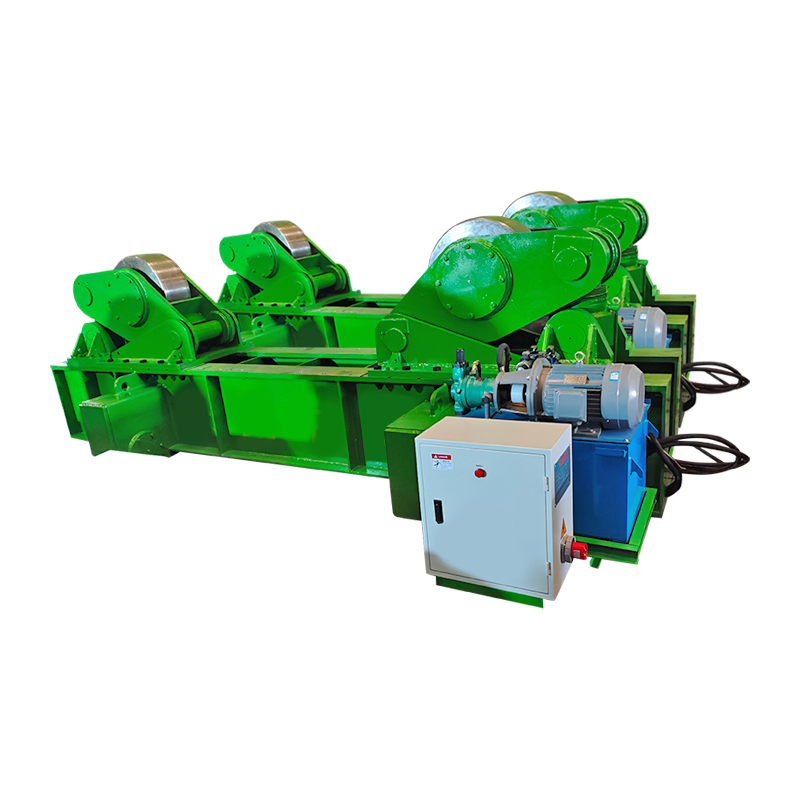
เครื่องโรเตเตอร์เชื่อมแบบสวมพอดีขนาด 300 ตันพร้อมการเคลื่อนที่แบบวงโคจรแบบแมนนวลมีความสามารถในการรับน้ำหนัก 300 ตันและสามารถรองรับชิ้นงานทรงกระบอกข...
See Details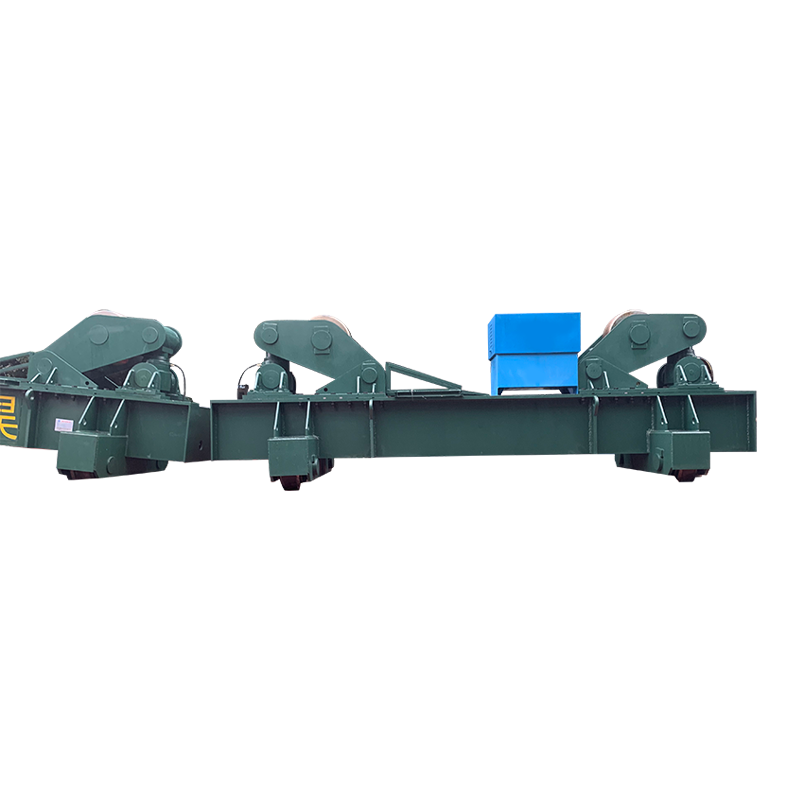
เครื่องโรเตเตอร์เชื่อม Fit Up 1000T พร้อมการเคลื่อนที่แบบวงโคจรแบบแมนนวล รับน้ำหนักได้ 1,000 ตัน และใช้เป็นพิเศษสำหรับการประกอบและเชื่อมชิ้นงานทรงก...
See Details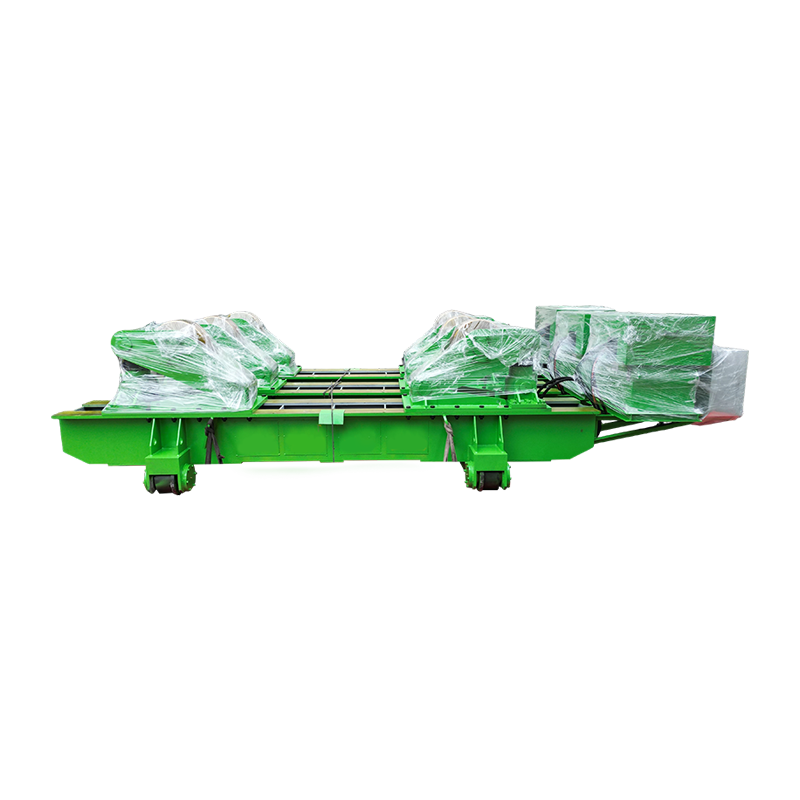
เครื่องโรเตเตอร์เชื่อมแบบ Fit Up รุ่น 100T พร้อมการเคลื่อนที่แบบวงโคจรแบบแมนนวล สามารถรับน้ำหนักได้ 100 ตัน และใช้เป็นพิเศษในการเชื่อมแบบชนก้นของชิ...
See Detailsลิขสิทธิ์ 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. สงวนลิขสิทธิ์ Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com