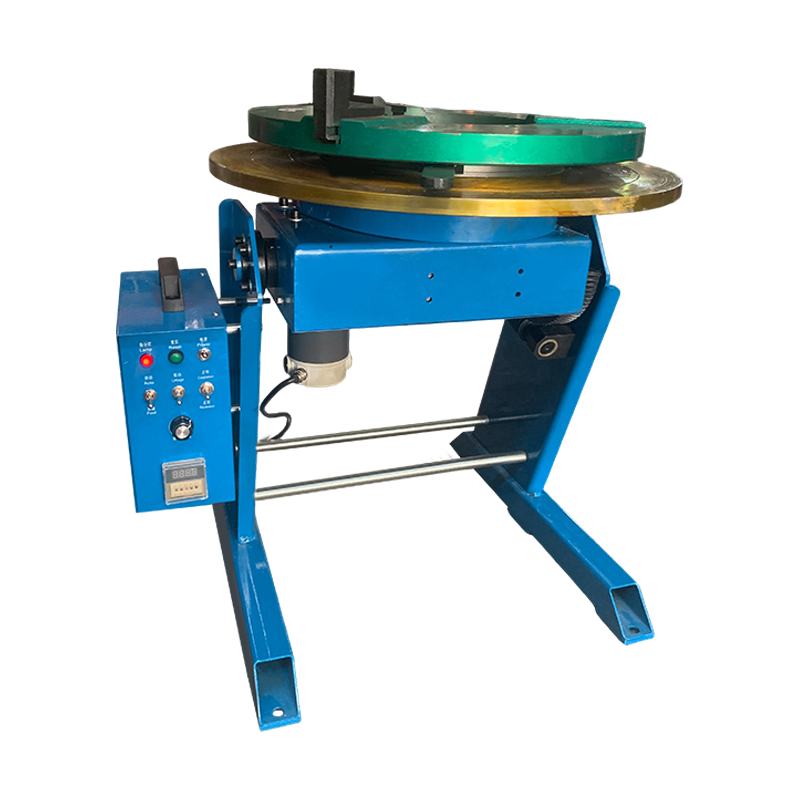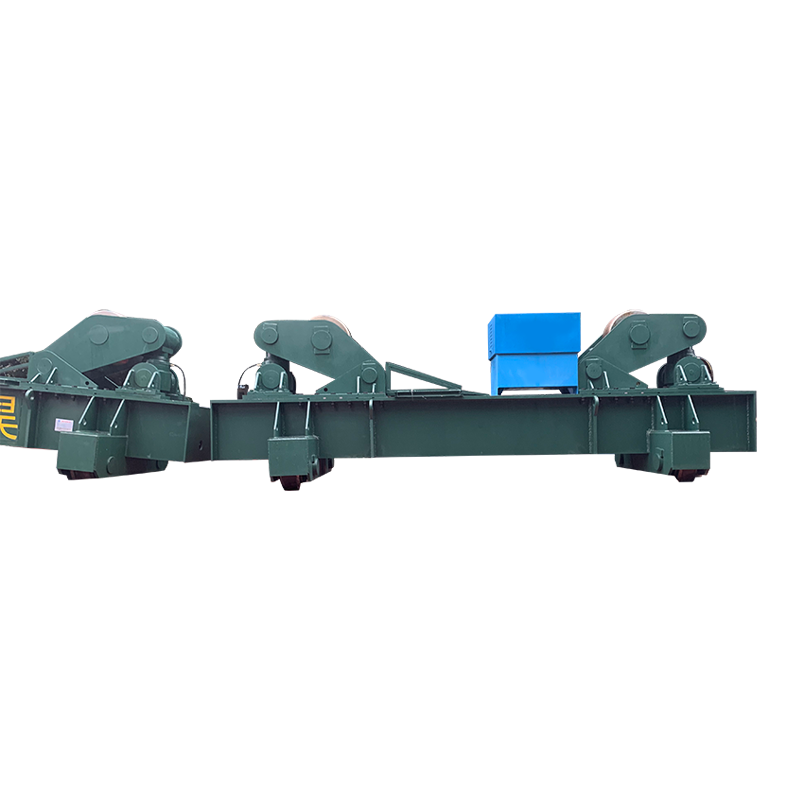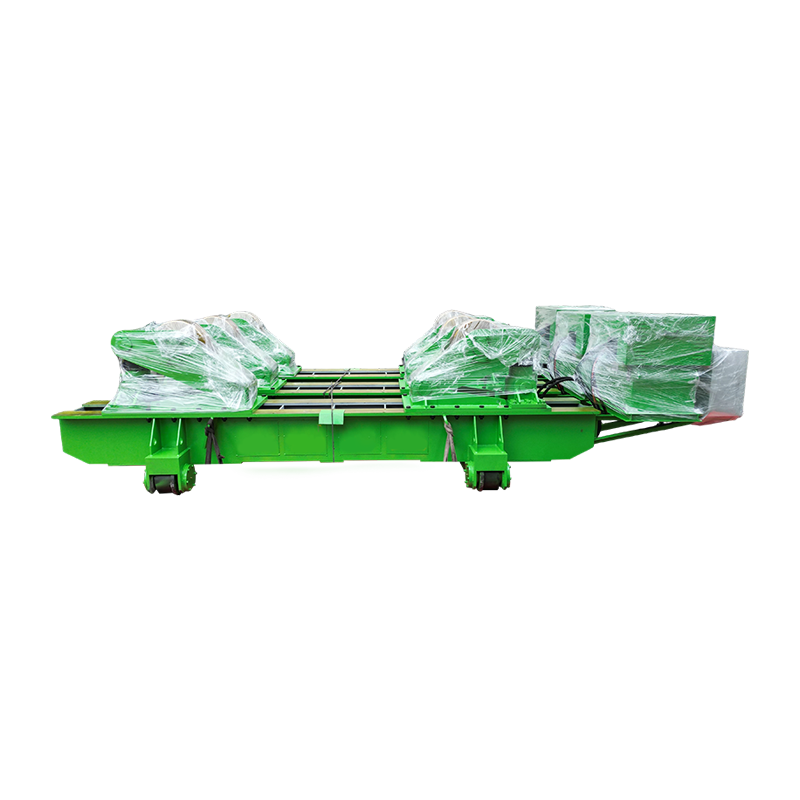
แขนเชื่อมหุ่นยนต์ เป็นระบบกลไกที่ตั้งโปรแกรมได้ซึ่งดำเนินการเชื่อมอาร์ค, MIG, TIG, เฉพาะจุด หรือด้วยเลเซอร์ด้วยความแม่นยำ ความเร็ว และความสามารถในการทำซ้ำ ซึ่งช่างเชื่อมมนุษย์ไม่สามารถเทียบเคียงได้อย่างสม่ำเสมอ ในปี 2568 ตลาดโลกสำหรับ การเชื่อมด้วยหุ่นยนต์ อุปกรณ์ทะลุ 8.3 พันล้านดอลลาร์ และนักวิเคราะห์คาดการณ์ว่ามันจะเกิน 14.6 พันล้านดอลลาร์สหรัฐ ภายในปี 2574 — ขับเคลื่อนโดยการขาดแคลนแรงงาน ข้อบังคับด้านคุณภาพ และการผลักดันอย่างไม่หยุดยั้งเพื่อลดต้นทุนการผลิตต่อหน่วยในอุตสาหกรรมยานยนต์ การบินและอวกาศ การต่อเรือ และเครื่องจักรกลหนัก
หากโรงงานของคุณยังคงอาศัยการเชื่อมด้วยมือเพียงอย่างเดียว บทความนี้จะอธิบายอย่างชัดเจนถึงอะไร การเชื่อมด้วยหุ่นยนต์ arms วิธีการทำงาน ประเภทใดที่เหมาะกับการใช้งานของคุณ และผลตอบแทนจากการลงทุนที่สมจริงนั้นเป็นอย่างไร พร้อมด้วยข้อมูลเฉพาะที่สนับสนุนทุกการเรียกร้อง
แขนเชื่อมแบบหุ่นยนต์คืออะไร และทำงานอย่างไร
A การเชื่อมด้วยหุ่นยนต์ arm เป็นหุ่นยนต์แบบข้อต่อหลายแกนที่ติดตั้งไฟฉายเชื่อม เครื่องป้อนลวด แหล่งพลังงาน และชุดเซ็นเซอร์ ควบคุมโดยตัวควบคุมหุ่นยนต์เฉพาะและซอฟต์แวร์การเชื่อม แขนจะจำลอง — และมักจะเกิน — ช่วงการเคลื่อนไหวของช่างเชื่อมมนุษย์ที่มีทักษะ ขณะเดียวกันก็รักษาความแม่นยำระดับมิลลิเมตรในรอบที่ทำซ้ำนับพันครั้ง
ส่วนประกอบหลักของระบบการเชื่อมด้วยหุ่นยนต์
- แขนหุ่นยนต์ (หุ่นยนต์): โดยทั่วไปแล้ว แขนแบบประกบ 6 แกนที่ให้อิสระเชิงพื้นที่เต็มรูปแบบ น้ำหนักบรรทุกมีตั้งแต่ 6 กก. (งานเบา) ไปจนถึงมากกว่า 500 กก. (งานเชื่อมโครงสร้างหนัก) โดยทั่วไประยะการเข้าถึงจะอยู่ที่ 1,400 มม. ถึง 3,100 มม. ขึ้นอยู่กับรุ่น
- คบเพลิงเชื่อมและเครื่องป้อนลวด: ปรับให้เหมาะสมสำหรับกระบวนการเชื่อม — MIG/MAG, TIG, พลาสมา หรือเลเซอร์ ไฟฉายระบายความร้อนด้วยน้ำเป็นอุปกรณ์มาตรฐานสำหรับการใช้งานรอบการทำงานสูงที่สูงกว่า 60%
- ตัวควบคุมหุ่นยนต์: สมองของระบบ ตัวควบคุมสมัยใหม่นำเสนอการแก้ไขเส้นทางแบบเรียลไทม์ การปรับพารามิเตอร์การเชื่อม และการผสานรวมกับ PLC ระบบวิชันซิสเต็ม และแพลตฟอร์ม IoT
- แหล่งพลังงานการเชื่อม: แหล่งพลังงานที่ใช้อินเวอร์เตอร์แบบซิงเนอร์จะปรับแรงดันไฟฟ้าและความเร็วการป้อนลวดแบบไดนามิก เพื่อรักษาลักษณะส่วนโค้งที่สม่ำเสมอตลอดเส้นทางการเชื่อม
- การติดตามตะเข็บและวิสัยทัศน์: เครื่องติดตามรอยตะเข็บด้วยเลเซอร์และระบบการมองเห็น 3 มิติจะชดเชยความแปรผันของชิ้นส่วนและความคลาดเคลื่อนของฟิกซ์เจอร์แบบเรียลไทม์ ซึ่งช่วยลดอัตราของเสียได้สูงสุดถึง 40% บนการประกอบที่ซับซ้อน
- ตำแหน่ง / อุปกรณ์ติดตั้ง: ตัวกำหนดตำแหน่งที่ขับเคลื่อนด้วยเซอร์โวจะหมุนและเอียงชิ้นงานเพื่อให้รอยเชื่อมอยู่ในตำแหน่งที่เหมาะสมที่สุด (เรียบหรือแนวนอน) ซึ่งปรับปรุงการเจาะและลดความพรุน
วงจรการเชื่อมทำงานอย่างไร
เมื่อโหลดโปรแกรมแล้วไฟล์ การเชื่อมด้วยหุ่นยนต์ arm ย้ายไปยังตำแหน่งเริ่มต้น ตัวกำหนดตำแหน่งจะจัดทำดัชนีชิ้นส่วนให้เข้าที่ คบเพลิงระบุตำแหน่งจุดเริ่มต้นโดยใช้การตรวจจับแบบสัมผัสหรือสามเหลี่ยมด้วยเลเซอร์ และลำดับการเชื่อมจะดำเนินการโดยอัตโนมัติ รอบเวลาสำหรับการทำงานของข้อต่อโครงสร้างยานยนต์ทั่วไป 18–45 วินาทีต่อการประกอบ เมื่อเทียบกับ 90–180 วินาทีสำหรับช่างเชื่อมแบบแมนนวลที่ทำงานเดียวกันโดยมีคุณภาพสม่ำเสมอ
แขนเชื่อมแบบหุ่นยนต์มีประเภทใดบ้าง? การเปรียบเทียบแบบกระบวนการต่อกระบวนการ
ไม่ใช่ทั้งหมด หุ่นยนต์เชื่อม สามารถใช้แทนกันได้ — การเลือกกระบวนการถือเป็นการตัดสินใจเกี่ยวกับข้อกำหนดที่สำคัญที่สุดเพียงข้อเดียว ตารางด้านล่างเปรียบเทียบกระบวนการเชื่อมหลักห้ากระบวนการที่ใช้ในระบบหุ่นยนต์
| กระบวนการเชื่อม | แอปพลิเคชั่นที่ดีที่สุด | อัตราการสะสม | คุณภาพร่วมกัน | ค่าใช้จ่ายพรีเมียมทั่วไปเทียบกับ MIG |
| มิก / แม็ก | เหล็ก สแตนเลส โครงสร้างปริมาณมาก | 3–8 กก./ชม | ดี | พื้นฐาน |
| TIG (GTAW) | อะลูมิเนียม ไทเทเนียม ความเที่ยงตรงแบบบาง | 0.5–2 กก./ชม | ยอดเยี่ยม | 15–25% |
| การเชื่อมจุด | แผงตัวถังรถยนต์แผ่นโลหะ | N/A (ต่อจุด) | ดีมาก | 10–20% |
| การเชื่อมด้วยเลเซอร์ | เปลือกแบตเตอรี่ อุปกรณ์อิเล็กทรอนิกส์ ข้อต่อไมโคร | ตัวแปร | ซูพีเรียร์ | 80–200% |
| พลาสมาอาร์ค | ส่วนหนา โลหะผสมการบินและอวกาศ | 2–5 กก./ชม | ยอดเยี่ยม | 30–50% |
คำบรรยายภาพ: การเปรียบเทียบกระบวนการเชื่อมที่ใช้ในระบบแขนเชื่อมด้วยหุ่นยนต์ ครอบคลุมถึงความเหมาะสมในการใช้งาน อัตราการสะสม คุณภาพการเชื่อม และต้นทุนสัมพัทธ์
เหตุใดแขนเชื่อมแบบหุ่นยนต์จึงมีประสิทธิภาพเหนือกว่าการเชื่อมแบบแมนนวลในทุกตัวชี้วัดการผลิตหลัก
แขนเชื่อมหุ่นยนต์ มีประสิทธิภาพเหนือกว่าช่างเชื่อมมนุษย์อย่างต่อเนื่องทั้งในด้านการผลิต คุณภาพ ความปลอดภัย และต้นทุน — ไม่ใช่เพียงเล็กน้อย แต่ด้วยปัจจัยสองถึงห้าเท่าในสภาพแวดล้อมการผลิตส่วนใหญ่
ผลผลิตและเวลา Arc-On
ช่างเชื่อมด้วยมือผู้มีทักษะจะมีเวลาอาร์คออน (สัดส่วนของกะที่ใช้ในการเชื่อมจริง) ประมาณประมาณ 20–30% . ส่วนที่เหลือจะใช้ในการจัดตำแหน่งชิ้นส่วนใหม่ พัก เปลี่ยนวัสดุสิ้นเปลือง และดำเนินการทำความสะอาดระหว่างทาง มีการกำหนดค่าอย่างเหมาะสม ระบบเชื่อมอาร์คแบบหุ่นยนต์ บรรลุเวลาอาร์คออนของ 60–85% ผลผลิตต่อชั่วโมงกะเพิ่มขึ้นมากกว่าสองเท่า
ความสม่ำเสมอในการเชื่อมและอัตราข้อบกพร่อง
โดยทั่วไปอัตราข้อบกพร่องในการเชื่อมของมนุษย์จะอยู่ในช่วงตั้งแต่ 2–5% ของรอยเชื่อมที่ต้องทำซ้ำหรือการปฏิเสธ หุ่นยนต์เชื่อมอัตโนมัติ มาพร้อมกับการติดตามตะเข็บแบบเรียลไทม์และการตรวจสอบส่วนโค้งแบบวงปิดเป็นประจำเพื่อให้ได้อัตราข้อบกพร่องด้านล่าง 0.3% . สำหรับอุตสาหกรรมที่การเชื่อมที่ล้มเหลวแต่ละครั้งอาจทำให้เกิดการเรียกคืนผลิตภัณฑ์ได้ เช่น ยานยนต์ ภาชนะรับความดัน อุปกรณ์ทางการแพทย์ ความแตกต่างนี้ไม่ใช่เรื่องสวยงาม มันมีอยู่จริง
ความปลอดภัยของคนงาน
การเชื่อมได้รับการจัดอันดับให้เป็นอาชีพทางอุตสาหกรรมที่อันตรายที่สุดอย่างต่อเนื่อง จากข้อมูลด้านอาชีวอนามัย ช่างเชื่อมเผชิญกับความเสี่ยงที่เพิ่มขึ้นต่อการเกิดแมงกานีส (จากการสัมผัสควันแมงกานีส) ตาที่โค้ง ความเสียหายต่อการได้ยินจากการบด และความผิดปกติของระบบกล้ามเนื้อและกระดูก กำลังปรับใช้ การเชื่อมด้วยหุ่นยนต์ arms กำจัดผู้ปฏิบัติงานที่เป็นมนุษย์จากการสัมผัสควันและส่วนโค้งโดยตรง ซึ่งช่วยลดการเรียกร้องค่าสินไหมทดแทนจากการเจ็บป่วยจากการทำงาน ซึ่งเป็นค่าใช้จ่ายที่มักมองไม่เห็นจนกว่าจะปรากฏในเบี้ยประกันและค่าชดเชยของคนงาน
การดำเนินงานตลอด 24 ชั่วโมงทุกวันโดยไม่มีความเหนื่อยล้า
A แขนหุ่นยนต์เชื่อม ไม่ทำให้ยาง ไม่ต้องการการแตกหัก และให้คุณภาพการเชื่อมเท่ากันในรอบที่ 10,000 เช่นเดียวกับรอบแรก การทำงานสามกะต่อเนื่องกันในกะเดียว การเชื่อมด้วยหุ่นยนต์ cell สามารถแทนที่เอาต์พุตที่เทียบเท่าของ ช่างเชื่อมด้วยมือเต็มเวลาสามถึงห้าคน ขึ้นอยู่กับความซับซ้อนของชิ้นส่วนและข้อกำหนดในการเปลี่ยนตำแหน่ง
วิธีการคำนวณ ROI จากการลงทุนแขนเชื่อมหุ่นยนต์
การกลับมาในวันที่ การเชื่อมด้วยหุ่นยนต์ system สามารถคำนวณได้และมักเกิดขึ้นจริงภายใน 18 ถึง 36 เดือน สำหรับผู้ผลิตระดับกลาง แบบจำลองด้านล่างใช้สมมติฐานเชิงอนุรักษ์นิยมในโลกแห่งความเป็นจริง
| ตัวแปร | การเชื่อมด้วยมือ | แขนเชื่อมหุ่นยนต์ |
| ค่าช่างเชื่อม (รายปี 2 กะ) | 120,000–180,000 ดอลลาร์สหรัฐฯ (ช่างเชื่อม 3 คน) | $25,000–$40,000 (ผู้ปฏิบัติงาน/โปรแกรมเมอร์ 1 คน) |
| ชิ้นส่วนที่ผลิตต่อกะ | ~200 ยูนิต | ~480 ยูนิต |
| อัตราการทำงานซ้ำ / เศษซาก | 3–5% | 0.2–0.5% |
| ต้นทุนวัสดุสิ้นเปลือง (ลวด, แก๊ส) | สูงกว่า (การสูญเสียกระเด็น ~ 15%) | ต่ำกว่า (การสูญเสียกระเด็น ~ 3%) |
| ต้นทุนทุนของระบบ | ต่ำ (เครื่องมือช่าง, อุปกรณ์จับยึด) | 120,000–450,000 ดอลลาร์สหรัฐฯ (เต็มเซลล์) |
| ระยะเวลาคืนทุนโดยประมาณ | — | 18–36 เดือน |
คำบรรยายภาพ: การเปรียบเทียบทางเศรษฐกิจแบบเคียงข้างกันระหว่างการเชื่อมด้วยมือและระบบแขนเชื่อมด้วยหุ่นยนต์โดยคำนึงถึงต้นทุนและตัวแปรการผลิตที่สำคัญ
คุณต้องการการกำหนดค่าเพย์โหลดและแกนใดสำหรับแอปพลิเคชันของคุณ
การเลือกคลาสน้ำหนักบรรทุกหรือจำนวนแกนไม่ถูกต้องถือเป็นความผิดพลาดด้านข้อมูลจำเพาะที่พบบ่อยที่สุดเมื่อซื้อ a การเชื่อมด้วยหุ่นยนต์ arm — และเป็นความผิดพลาดที่มีราคาแพงในการแก้ไขหลังการติดตั้ง
แขนเชื่อมหุ่นยนต์ 6 แกนและ 7 แกน
ส่วนใหญ่ของ แขนหุ่นยนต์เชื่อมs ที่นำไปใช้งานทั่วโลกได้แก่ 6 แกน ระบบ หกแกนให้การวางตำแหน่งและการวางแนวเชิงพื้นที่เต็มรูปแบบ ซึ่งเพียงพอสำหรับการเชื่อมโครงสร้าง ยานยนต์ และงานประกอบทั่วไปเกือบทั้งหมด ก 7 แกน การกำหนดค่า (แกนสำรอง) เพิ่มรางเชิงเส้นหรือแกนข้อมือพิเศษ ช่วยให้หุ่นยนต์สามารถเชื่อมรอบสิ่งกีดขวางหรือเข้าถึงส่วนลึกภายในส่วนประกอบที่ซับซ้อนโดยไม่ต้องเปลี่ยนตำแหน่งชิ้นส่วน โดยทั่วไปค่าใช้จ่ายพรีเมียมสำหรับ 7 แกนจะเป็นดังนี้ 25–40% และเหมาะสมสำหรับการใช้งานด้านการบินและอวกาศที่ซับซ้อนหรืออุปกรณ์หนักเท่านั้น
คลาสเพย์โหลด
- น้ำหนักบรรทุก 6–20 กก.: เหมาะสำหรับไฟฉาย MIG/TIG บนแผ่นโลหะ โครงสร้างเบา และอุปกรณ์ตกแต่งรถยนต์ ชั้นเรียนที่พบบ่อยที่สุดในสภาพแวดล้อมของร้านขายงาน
- น้ำหนักบรรทุก 20–50 กก.: จัดการคบเพลิงที่หนักกว่า ตัวป้อนลวดในตัว และระบบเปลี่ยนคบเพลิง เหมาะสำหรับการเชื่อมโครงสร้างขนาดกลางและการเชื่อมท่อ
- น้ำหนักบรรทุก 50–200 กก.: บรรทุกปืนเชื่อมแบบจุด ชิ้นส่วนที่ติดตั้งตำแหน่งขนาดใหญ่ หรือคบเพลิงเชื่อมแบบเรียงกัน มาตรฐานในเส้นตัวถังสีขาว (BIW) ของยานยนต์
หุ่นยนต์เชื่อมร่วมปฏิบัติงานแตกต่างจากแขนเชื่อมหุ่นยนต์แบบดั้งเดิมอย่างไร
หุ่นยนต์เชื่อมร่วม (โคบอท) เป็นหมวดหมู่ย่อยที่แตกต่างกันซึ่งออกแบบมาเพื่อทำงานอย่างปลอดภัยร่วมกับผู้ปฏิบัติงานที่เป็นมนุษย์ โดยไม่ต้องมีกรอบป้องกันเต็มรูปแบบที่จำเป็นสำหรับหุ่นยนต์อุตสาหกรรมแบบดั้งเดิม โปรไฟล์การปรับใช้มีความแตกต่างโดยพื้นฐาน
| คุณสมบัติ | แขนเชื่อมหุ่นยนต์แบบดั้งเดิม | หุ่นยนต์เชื่อมร่วมมือ (โคบอท) |
| ความเร็ว | สูงสุด 2,000 มม./วินาที (TCP) | สูงถึง 500–750 มม./วินาที (จำกัดด้านความปลอดภัย) |
| จำเป็นต้องมีการดูแล | ใช่ — เซลล์นิรภัยเต็มรูปแบบ | ลดลง (ขึ้นอยู่กับการประเมินความเสี่ยง) |
| การเขียนโปรแกรม | สอนจี้/ซอฟต์แวร์ออฟไลน์ | ซอฟต์แวร์การสอนแบบใช้มือช่วย |
| ปริมาณงาน | สูง — เหมาะสำหรับการผลิตจำนวนมาก | ปานกลาง — ดีกว่าสำหรับการผสมในปริมาณน้อย |
| ต้นทุนเงินทุน | 120,000–450,000 ดอลลาร์สหรัฐฯ (เต็มเซลล์) | $45,000–$120,000 (แพ็คเกจรวม) |
| ดีที่สุดสำหรับ | ชิ้นส่วนที่มีปริมาณมากและทำซ้ำ | ร้านขายงาน SMEs ต้นแบบงานเชื่อม |
คำบรรยายภาพ: การเปรียบเทียบลักษณะเฉพาะระหว่างแขนเชื่อมหุ่นยนต์แบบดั้งเดิมกับหุ่นยนต์เชื่อมร่วมปฏิบัติงาน (โคบอท) ในด้านความเร็ว ต้นทุน และความเหมาะสมในการใช้งาน
เหตุใดการบูรณาการระบบจึงเป็นตัวกำหนดความสำเร็จในการเชื่อมด้วยหุ่นยนต์ที่ซ่อนอยู่
ที่ การเชื่อมด้วยหุ่นยนต์ arm ตัวเองคิดเป็นเพียงเท่านั้น 30–40% ของต้นทุนเซลล์ทั้งหมดและความเสี่ยงในการดำเนินการเพียงเล็กน้อย การบูรณาการระบบ ได้แก่ อุปกรณ์จับยึด ตัวกำหนดตำแหน่ง การป้องกันความปลอดภัย การตั้งโปรแกรม และการเชื่อมต่อสายการผลิต จะเป็นตัวกำหนดว่าเซลล์บรรลุผลตามทฤษฎีหรือไม่
- การออกแบบฟิกซ์เจอร์: ความแปรผันแบบชิ้นส่วนต่อชิ้นส่วนที่สูงกว่า 1–2 มม. จะทำให้ตำแหน่งการเชื่อมลดลง เว้นแต่ว่าจะใช้การติดตามรอยตะเข็บ ฟิกซ์เจอร์ที่ออกแบบมาอย่างดีและแข็งแกร่งเป็นปัจจัยเดียวที่ใหญ่ที่สุดในการบรรลุรอบเวลาที่สอดคล้องกัน งบประมาณอย่างน้อย 15–25% ของต้นทุนเซลล์หุ่นยนต์สำหรับการติดตั้ง
- การเขียนโปรแกรมออฟไลน์ (OLP): ซอฟต์แวร์ OLP ช่วยให้สามารถพัฒนาและจำลองโปรแกรมการเชื่อมในสภาพแวดล้อมเสมือนจริง ซึ่งช่วยลดเวลาการสอนทางกายภาพได้สูงสุดถึง 70% . สำหรับโรงงานที่มีการเปลี่ยนบ่อยหรือรูปทรงที่ซับซ้อน OLP จะจ่ายเองภายในปีแรก
- การเชื่อมต่อข้อมูล: ทันสมัย การเชื่อมด้วยหุ่นยนต์ systems สร้างบันทึกข้อมูลการเชื่อมต่อการเชื่อมโดยละเอียด เช่น กระแสไฟฟ้า แรงดันไฟฟ้า ความเร็วของสายไฟ เวลาอาร์ก ซึ่งระบบการจัดการคุณภาพฟีดและแพลตฟอร์มการบำรุงรักษาเชิงคาดการณ์ สิ่งอำนวยความสะดวกที่ใช้ข้อมูลนี้ในเชิงรุกช่วยลดเวลาหยุดทำงานโดยไม่ได้วางแผนโดย 25–35% .
- การฝึกอบรมผู้ปฏิบัติงาน: โปรแกรมเมอร์เชื่อมหุ่นยนต์ที่ผ่านการรับรองต้องใช้เวลาฝึกอบรมอย่างเป็นทางการ 40–80 ชั่วโมงเพื่อความสามารถขั้นพื้นฐาน และประสบการณ์จริง 6–12 เดือนเพื่อเพิ่มประสิทธิภาพเซลล์ที่ซับซ้อนอย่างเต็มที่ การลงทุนในการฝึกอบรมน้อยเกินไปเป็นสาเหตุที่พบบ่อยที่สุดของประสิทธิภาพต่ำกว่าปกติ หุ่นยนต์เชื่อมอัตโนมัติ การติดตั้ง
อุตสาหกรรมใดที่ได้ประโยชน์มากที่สุดจากแขนเชื่อมหุ่นยนต์?
แขนเชื่อมหุ่นยนต์ ให้ผลตอบแทนสูงสุดในอุตสาหกรรมที่มีปริมาณการเชื่อมสูง ความคลาดเคลื่อนที่ยอมรับได้จำกัด และต้นทุนค่าแรงมีความสำคัญเมื่อเทียบกับต้นทุนวัสดุ
- ยานยนต์: ที่ largest single adopter of หุ่นยนต์เชื่อม . ตัวถังรถยนต์สมัยใหม่มีจุดเชื่อม 3,000–5,000 จุดและรอยเชื่อม MIG ยาวหลายร้อยเมตร — หุ่นยนต์เกือบทั้งหมดทำงานในโรงงานที่มีปริมาณมาก
- การต่อเรือและนอกชายฝั่ง: การเชื่อมเชิงเส้นยาวบนแผงเหล็กขนาดใหญ่เหมาะอย่างยิ่งสำหรับการติดตั้งโครงสำหรับตั้งสิ่งของ การเชื่อมอาร์คด้วยหุ่นยนต์ ระบบ โดยทั่วไปจะมีการรายงานประสิทธิภาพการผลิตที่เพิ่มขึ้น 3–4 เท่าเมื่อเทียบกับการเชื่อมแบบแมนนวล
- การบินและอวกาศ: TIG และพลาสมา การเชื่อมด้วยหุ่นยนต์ เป็นสิ่งจำเป็นสำหรับส่วนประกอบโครงสร้างไทเทเนียมและอะลูมิเนียมที่ต้องมีการรับรองการเชื่อมและการตรวจสอบย้อนกลับตามกฎหมาย
- เครื่องจักรกลหนักและการเกษตร: แขนโหลดเดอร์ เฟรม และส่วนประกอบแชสซีเกี่ยวข้องกับการเชื่อมเนื้อหนาโดยที่ การเชื่อมด้วยหุ่นยนต์ arm ให้การเจาะสม่ำเสมอซึ่งช่างเชื่อมแบบแมนนวลไม่สามารถรักษาไว้ได้ตลอดระยะเวลาการผลิตที่ยาวนาน
- ถังพลังงานและแรงดัน: หลอดไปป์ไลน์ เปลือกภาชนะรับความดัน และส่วนประกอบตัวแลกเปลี่ยนความร้อนจำเป็นต้องมีการเชื่อมแบบเจาะเต็มพร้อมคุณสมบัติขั้นตอนการเชื่อมที่บันทึกไว้ ซึ่งความสม่ำเสมอของหุ่นยนต์ทำให้การรับรองง่ายขึ้นอย่างมาก
คำถามที่พบบ่อยเกี่ยวกับแขนเชื่อมหุ่นยนต์
ถาม: แขนเชื่อมหุ่นยนต์มีอายุการใช้งานนานแค่ไหน?
อุตสาหกรรม การเชื่อมด้วยหุ่นยนต์ arms จากผู้ผลิตที่มีคุณภาพมีชีวิตการออกแบบของ 80,000 ถึง 100,000 ชั่วโมง เทียบเท่ากับการทำงานสองกะประมาณ 20 ปี ชิ้นส่วนที่สึกหรอที่สำคัญ เช่น แผ่นซับไฟฉาย ปลายสัมผัส สายพานขับเคลื่อน และซีลข้อต่อ จำเป็นต้องเปลี่ยนใหม่เป็นระยะ แต่โดยทั่วไปแล้วแขนหุ่นยนต์จะมีอายุการใช้งานยาวนานกว่าแหล่งพลังงานการเชื่อมและตัวควบคุมหลายรุ่น
ถาม: แขนเชื่อมแบบหุ่นยนต์สามารถรับมือกับขั้นตอนการผลิตที่สั้นและการเปลี่ยนชิ้นส่วนบ่อยครั้งได้หรือไม่
ใช่ แต่เศรษฐศาสตร์นิยมวิ่งระยะยาวกว่า สำหรับขนาดชุดด้านล่าง 50 ส่วน การทำงานร่วมกัน โคบอทเชื่อม ด้วยการสอนแบบใช้มือช่วยมักจะนำไปใช้ได้จริงมากกว่าเซลล์อุตสาหกรรมแบบดั้งเดิม ซอฟต์แวร์การเขียนโปรแกรมออฟไลน์ช่วยลดเวลาการเปลี่ยนแปลงสำหรับหุ่นยนต์มาตรฐานลงอย่างมาก - การเปลี่ยนแปลงที่เคยใช้เวลา 4-8 ชั่วโมงสามารถลดลงเป็น 30–90 นาที ด้วยเครื่องมือ OLP ที่เหมาะสมและอินเทอร์เฟซฟิกซ์เจอร์ที่ได้มาตรฐาน
ถาม: ปริมาณการผลิตขั้นต่ำที่ทำให้แขนเชื่อมหุ่นยนต์เหมาะสมคือเท่าใด
ตามแนวทางปฏิบัติ สิ่งอำนวยความสะดวกการเชื่อมน้อยกว่า 500 ชิ้นส่วนที่เหมือนกันหรือคล้ายกันต่อเดือน ควรประเมินโคบอทหรือสถานีเชื่อมกึ่งอัตโนมัติก่อนที่จะดำเนินการอย่างเต็มรูปแบบ การเชื่อมด้วยหุ่นยนต์ cell . มากกว่า 1,000 ชิ้นส่วนต่อเดือนในโปรแกรมทำซ้ำ กรณี ROI สำหรับเซลล์เฉพาะมักจะเป็นบวกเสมอภายใน 24 เดือนภายใต้สภาวะตลาดแรงงานในปัจจุบัน
ถาม: แขนเชื่อมแบบหุ่นยนต์เข้ามาแทนที่ช่างเชื่อมของมนุษย์โดยสิ้นเชิงหรือไม่
ไม่ อย่างน้อยก็ไม่ใช่ในระยะเวลาอันใกล้นี้ การเชื่อมด้วยหุ่นยนต์ เก่งในด้านเรขาคณิตซ้ำๆ ในปริมาณมาก การผลิตที่ซับซ้อนเพียงครั้งเดียว งานซ่อมแซมภาคสนาม และการเชื่อมโครงสร้างแบบหลายรอบบนส่วนประกอบที่มีเอกลักษณ์เฉพาะ ยังคงต้องใช้วิจารณญาณของมนุษย์ที่มีทักษะ ผลลัพธ์ที่เป็นจริงในโรงงานส่วนใหญ่คือการปรับใช้พนักงานใหม่: ช่างเชื่อมเปลี่ยนจากการใช้คบเพลิงซ้ำไปเป็นการเขียนโปรแกรมหุ่นยนต์ การตรวจสอบคุณภาพ และการทำงานด้วยตนเองที่ซับซ้อนซึ่งทักษะของพวกเขาไม่สามารถทดแทนได้
ถาม: แขนเชื่อมหุ่นยนต์ต้องการการบำรุงรักษาอะไรบ้าง
การบำรุงรักษาแบ่งออกเป็นสามประเภท งานประจำวัน ได้แก่ การตรวจสอบปลอกคบไฟและปลายสัมผัส การทำความสะอาดสะเก็ดไฟ และการตรวจสอบ TCP (จุดศูนย์กลางเครื่องมือ) งานประจำสัปดาห์ ได้แก่ การตรวจสอบชุดสายเคเบิล ระดับจาระบี และสภาพอุปกรณ์ติดตั้ง ทุกปีจะมีการตรวจสอบฟันเฟืองข้อต่อทั้งหมด การตรวจสอบมอเตอร์และตัวลด และการวินิจฉัยตัวควบคุม มีการบำรุงรักษาอย่างดี การเชื่อมด้วยหุ่นยนต์ arm โดยทั่วไปจะมีค่าใช้จ่าย $8,000–$20,000 ต่อปี ในชิ้นส่วนและบริการ - ประมาณ 5–10% ของต้นทุนเงินทุนเริ่มแรก
ถาม: AI และการเรียนรู้ของเครื่องปรับปรุงประสิทธิภาพการเชื่อมด้วยหุ่นยนต์อย่างไร
ขณะนี้การเชื่อมแบบปรับตัวที่ขับเคลื่อนด้วย AI มีให้บริการในขั้นสูงแล้ว การเชื่อมด้วยหุ่นยนต์ systems . อัลกอริธึมการเรียนรู้ของเครื่องจักรจะวิเคราะห์ภาพรอยเชื่อม (ผ่านกล้องแบบฝัง) ในแบบเรียลไทม์ และปรับความเร็วของสายไฟ แรงดันไฟฟ้า และความเร็วการเคลื่อนที่ เพื่อรักษารูปทรงของเม็ดบีดให้เหมาะสมที่สุด แม้ว่าคุณสมบัติของวัสดุจะแตกต่างกันไปในแต่ละชุด รายงานผู้ใช้งานช่วงแรก ลดความพรุนและข้อบกพร่องที่ตัดราคาลง 15–30% เมื่อเปรียบเทียบกับการเชื่อมด้วยหุ่นยนต์ที่มีพารามิเตอร์คงที่ ซึ่งเป็นการปรับปรุงที่สำคัญสำหรับการใช้งานการเชื่อมที่ได้รับการรับรอง
การประเมินขั้นสุดท้าย: ถึงเวลาที่เหมาะสมในการลงทุนในแขนเชื่อมหุ่นยนต์แล้วหรือยัง?
ที่ convergence of three forces makes this moment particularly compelling for การเชื่อมด้วยหุ่นยนต์ arm การลงทุน: การขาดแคลนช่างเชื่อมด้วยมือที่ผ่านการรับรองทั่วโลก (คาดว่าจะขาดดุล ช่างเชื่อม 400,000 คนในสหรัฐอเมริกาเพียงแห่งเดียวภายในปี 2570 ) ต้นทุนฮาร์ดแวร์หุ่นยนต์ที่ลดลง (ลดลงโดยประมาณ 40% ในแง่จริงตั้งแต่ปี 2010 ) และความคาดหวังด้านคุณภาพของลูกค้าที่เพิ่มขึ้นว่ากระบวนการแบบแมนนวลประสบปัญหามากขึ้นเพื่อตอบสนอง
สิ่งอำนวยความสะดวกที่ทำให้การเชื่อมอัตโนมัติในปัจจุบันไม่ได้เป็นเพียงการลดต้นทุนเท่านั้น แต่ยังสร้างความสามารถในการผลิตที่คู่แข่งไม่มีอีกด้วย หุ่นยนต์เชื่อมอัตโนมัติ จะพบว่าเป็นเรื่องยากมากที่จะทำซ้ำอย่างรวดเร็วเมื่อมีความต้องการเพิ่มขึ้น ระยะเวลารอคอยสินค้าแบบครบวงจร การเชื่อมด้วยหุ่นยนต์ cell — จากการสั่งซื้อไปจนถึงพร้อมสำหรับการผลิต — โดยทั่วไปแล้ว 12 ถึง 24 สัปดาห์ . การเริ่มต้นกระบวนการดังกล่าวตั้งแต่วันนี้หมายถึงการดำเนินการก่อนที่รอบอุปสงค์ครั้งถัดไปจะถึงจุดสูงสุด
ที่ question is no longer whether การเชื่อมด้วยหุ่นยนต์ arms เหมาะสมสำหรับการผลิต คำถามคือประเภทใด ขนาดใด และนำไปใช้ในลำดับใดเพื่อเพิ่มความได้เปรียบทางการแข่งขันให้สูงสุด ข้อมูลที่นำเสนอในบทความนี้ให้กรอบการทำงานที่ชัดเจนสำหรับการตัดสินใจด้วยความมั่นใจ