เครื่องเชื่อมโรตารี่ Airfoil แบบปรับแนวได้เอง 20T
เครื่องเชื่อมโรตารี่แนวเชื่อมปรับแนวได้เอง Airfoil 20T ใช้กันอย่างแพร่หลายในอุตสาหกรรมต่างๆ เช่น ภาชนะรับแรงดัน อุปกรณ์เคมี หอคอยกังหันลม การผลิตท่...
See Details
ตัวกำหนดตำแหน่งการเชื่อม เป็นอุปกรณ์ทางกลที่หมุน เอียง หรือเปลี่ยนตำแหน่งชิ้นงานเพื่อวางแนวเชื่อมทุกจุดให้อยู่ในตำแหน่งเรียบหรือแนวนอนที่เหมาะสมที่สุด ในขณะที่ ประเภทของหุ่นยนต์เชื่อม อ้างอิงถึงการกำหนดค่าแขนอัตโนมัติต่างๆ — แบบเชื่อมต่อ, สการ่า, คาร์ทีเซียน, การทำงานร่วมกัน และอื่นๆ — ที่ทำการเชื่อมด้วยตัวมันเอง ใช้แยกกัน แต่ละส่วนช่วยปรับปรุงคุณภาพการเชื่อมและการยศาสตร์ของผู้ปฏิบัติงาน เมื่อใช้งานร่วมกันในเซลล์การเชื่อมแบบครบวงจร จะช่วยขจัดการเชื่อมที่อยู่นอกตำแหน่งโดยสิ้นเชิง ลดเวลารอบการทำงานลง 30–60% และช่วยให้สามารถผลิตได้อย่างต่อเนื่องและไม่ต้องมีคนดูแลในอุตสาหกรรมต่างๆ ตั้งแต่การผลิตหนักไปจนถึงอุปกรณ์อิเล็กทรอนิกส์ที่มีความแม่นยำ
A ตัวกำหนดตำแหน่งการเชื่อม เป็นระบบจับชิ้นงานแบบขับเคลื่อนซึ่งควบคุมการวางแนวของชิ้นงานระหว่างการเชื่อม เพื่อให้ข้อต่อปรากฏต่อช่างเชื่อมหรือหุ่นยนต์เชื่อมในตำแหน่งที่เข้าถึงได้ง่ายที่สุดและเอื้อต่อแรงโน้มถ่วง เป้าหมายหลักคือการแปลงรอยเชื่อมเหนือศีรษะ แนวตั้ง และแนวนอน ซึ่งช้ากว่า สม่ำเสมอน้อยกว่า และต้องใช้ทักษะของช่างเชื่อมที่สูงกว่า ให้กลายเป็นตำแหน่งแนวเรียบ (1G) หรือแนวสันในแนวนอน (2F) ซึ่งจะทำให้ได้รอยเชื่อมคุณภาพสูงสุดด้วยความเร็วการเคลื่อนที่ที่เร็วที่สุด
เครื่องกำหนดตำแหน่งการเชื่อมแบ่งตามแกนการเคลื่อนที่ ความสามารถในการรับน้ำหนัก และการใช้งาน หกประเภทที่พบบ่อยที่สุดคือ:
ตัวกำหนดตำแหน่งแบบหมุนจะหมุนชิ้นงานบนแกนนอนแกนเดียว ทำให้เหมาะอย่างยิ่งสำหรับการเชื่อมตามเส้นรอบวงบนชิ้นส่วนทรงกระบอก เช่น หน้าแปลน ภาชนะรับความดัน และแกนท่อ ความสามารถในการโหลดมีตั้งแต่ 50 กก. ถึงมากกว่า 100,000 กก สำหรับรุ่นอุตสาหกรรมหนัก โดยทั่วไปจะมีความเร็วในการหมุน 0.1–5 รอบต่อนาที สามารถปรับให้เข้ากับความเร็วในการเชื่อมได้อย่างแม่นยำ
ตัวกำหนดตำแหน่งแบบเอียงและหมุนมีแกนในการเคลื่อนที่สองแกน ได้แก่ แกนเอียง (โดยทั่วไปคือ 0–135°) และแกนหมุน ช่วยให้ชิ้นส่วนที่ซับซ้อนสามารถเปลี่ยนตำแหน่งเป็นมุมใดก็ได้โดยไม่ต้องจับยึด เป็นประเภทตัวกำหนดตำแหน่งมาตรฐานอเนกประสงค์ที่สุด และใช้กันอย่างแพร่หลายในการผลิตโครงสร้าง โครงอุปกรณ์การเกษตร และการชั่งน้ำหนักส่วนประกอบยานยนต์ 100–10,000 กก .
ตัวกำหนดตำแหน่งหัวท้าย-ส่วนท้ายรองรับชิ้นงานที่ยาวและหนักระหว่างปลายขับเคลื่อนทั้งสองข้าง ได้แก่ หัวท้าย (มีกำลัง) และส่วนท้าย (ส่วนรองรับหรือขับเคลื่อน) การกำหนดค่านี้จำเป็นสำหรับการเชื่อมเพลา เพลา บูม และคานที่ชิ้นส่วนมีความยาวเกิน 1-2 เมตร และต้องหมุนอย่างต่อเนื่อง ความสามารถในการโหลดมีตั้งแต่ 500 กก. ถึง 50,000 กก โดยมีระยะศูนย์กลางสูงสุด 10 เมตรขึ้นไป
ตัวกำหนดตำแหน่งล้อชิงช้าสวรรค์จะติดตั้งชิ้นงานสองชิ้นที่ด้านตรงข้ามของโครงที่หมุนได้ ช่วยให้ส่วนหนึ่งสามารถเชื่อมได้ในขณะที่อีกส่วนหนึ่งถูกโหลดหรือขนออก — ช่วยปรับปรุงเวลาอาร์คออนได้อย่างมาก 85–95% เทียบกับ 40–60% สำหรับการตั้งค่าสถานีเดียว พวกมันถูกใช้อย่างมากในเซลล์เชื่อมด้วยหุ่นยนต์ปริมาณมากสำหรับชิ้นส่วนแชสซีของรถยนต์ ดุมล้อ และส่วนประกอบท่อไอเสีย
ตัวกำหนดตำแหน่ง รองแหนบ จะหมุนส่วนประกอบขนาดใหญ่เทอะทะ เช่น บูมอุปกรณ์ก่อสร้าง โครงเครื่องของกังหันลม และส่วนต่างๆ ของเรือ รอบแกนแนวนอนโดยใช้วงแหวนรองแหนบสองตัว ออกแบบมาสำหรับการรับน้ำหนักมากเป็นพิเศษ 10,000–500,000 กก โดยทั่วไปจะติดตั้งบนพื้นในโรงผลิตงานหนักที่มีการเข้าถึงด้วยเครนเหนือศีรษะ
อุปกรณ์ควบคุมแบบเสาและบูมจะรวมเครื่องกำหนดตำแหน่งการเชื่อมเข้ากับบูมแบบปรับได้ โดยวางหัวเชื่อมไว้เหนือชิ้นงานขนาดใหญ่ที่อยู่กับที่หรือหมุนช้าๆ บูมให้การเดินทาง X, Y และ Z ของ 1-10 เมตรต่อแกน ทำให้ระบบนี้เป็นโซลูชันมาตรฐานสำหรับตะเข็บตามยาวของภาชนะรับความดัน การสร้างถังขนาดใหญ่ และการเชื่อมโครงสร้างนอกชายฝั่ง
| ประเภทตัวกำหนดตำแหน่ง | แกนแห่งการเคลื่อนไหว | ความสามารถในการรับน้ำหนักโดยทั่วไป | การสมัครหลัก |
|---|---|---|---|
| เครื่องเล่นแผ่นเสียง | 1 (การหมุน) | 50 กก. – 100,000 กก | ท่อ หน้าแปลน ภาชนะรับแรงดัน |
| เอียงและหมุน | 2 (การหมุนเอียง) | 100 กก. – 10,000 กก | โครงโครงสร้าง อุปกรณ์ ag |
| Headstock-Tailstock | 1–2 (การหมุน) | 500 กก. – 50,000 กก | เพลา คาน งานประดิษฐ์แบบยาว |
| ชิงช้าสวรรค์ (H-Frame) | 2 (ตัวยึดเฟรม) | 100 กก. – 3,000 กก. ต่อข้าง | เซลล์หุ่นยนต์ ชิ้นส่วนปริมาณมาก |
| Trunnion | 1 (การหมุน) | 10,000 กก. – 500,000 กก | การผลิตหนัก, การก่อสร้าง |
| คอลัมน์และบูม | 3 (การหมุน X, Y, Z) | เครื่องเขียน/ขนาดใหญ่มาก | ถัง ภาชนะรับความดัน นอกชายฝั่ง |
ตารางที่ 1: การเปรียบเทียบประเภทของตัวกำหนดตำแหน่งการเชื่อมตามแกนการเคลื่อนที่ ความสามารถในการรับน้ำหนัก และการใช้งานหลัก
ที่ ประเภทของหุ่นยนต์เชื่อม ครอบคลุมสถาปัตยกรรมทางกลที่หลากหลาย แต่ละสถาปัตยกรรมได้รับการออกแบบมาเพื่อการผสมผสานที่แตกต่างกันของการเข้าถึง น้ำหนักบรรทุก ความแม่นยำ และความยืดหยุ่น การเลือกประเภทหุ่นยนต์ที่ถูกต้องมีความสำคัญพอๆ กับการเลือกกระบวนการเชื่อม สถาปัตยกรรมที่ไม่ถูกต้องจะจำกัดการเข้าถึง ลดความสามารถในการทำซ้ำ หรือเพิ่มรอบเวลาโดยไม่จำเป็น
หุ่นยนต์แบบข้อต่อเป็นประเภทที่โดดเด่นในการเชื่อมอัตโนมัติซึ่งมีมากกว่า 70% ของหุ่นยนต์เชื่อมที่ติดตั้งทั้งหมด ทั่วโลก ข้อต่อแบบหมุนทั้ง 6 ข้อจำลองการเคลื่อนไหวเต็มรูปแบบของแขนมนุษย์ ช่วยให้คบเพลิงสามารถเข้าถึงรูปทรงข้อต่อที่ซับซ้อนได้จากทุกมุม ความสามารถในการบรรทุกมีตั้งแต่ 3 กก. ถึง 20 กก สำหรับการใช้งานคบเพลิงเชื่อมที่มีซองเข้าถึงของ 600 มม. ถึง 3,100 มม . โดยทั่วไปความสามารถในการทำซ้ำตำแหน่งคือ ±0.02–0.08 มม .
หุ่นยนต์ SCARA (Selective Compliance Articulated Robot Arm) ทำงานในระนาบแนวนอนที่มีแกน Z แนวตั้ง ทำให้หุ่นยนต์เหล่านี้เหมาะอย่างยิ่งสำหรับการเชื่อมแบบจุดบนชิ้นส่วนแบนหรือโค้งเล็กน้อย เช่น ตัวเรือนอิเล็กทรอนิกส์ ชิ้นส่วนโลหะแผ่นบาง และชิ้นส่วนภายในรถยนต์ แกนแนวตั้งที่แข็งแกร่งช่วยให้สามารถทำซ้ำได้ดีเยี่ยม ±0.01–0.02 มม แต่จำกัดการเข้าถึงข้อต่อแบบฝังลึกเมื่อเปรียบเทียบกับหุ่นยนต์แบบประกบ 6 แกน
หุ่นยนต์เชื่อมแบบคาร์ทีเซียนเคลื่อนที่ไปตามแกนเชิงเส้นสามแกน (X, Y, Z) ที่ติดตั้งอยู่บนโครงสร้างโครงสำหรับตั้งสิ่งของเหนือศีรษะ ครอบคลุมขอบเขตการทำงานของ 1 ม. × 1 ม. สูงถึง 20 ม. × 10 ม หรือใหญ่กว่า พวกเขาเป็นเลิศในการเชื่อมแผงแบนขนาดใหญ่ ส่วนการต่อเรือ และเหล็กสะพาน โดยที่หุ่นยนต์แขนเดียวไม่มีระยะเอื้อมที่เพียงพอ การเคลื่อนที่เชิงเส้นทำให้การเขียนโปรแกรมตรงไปตรงมาและมีความแม่นยำของเส้นทางสูงมาก — โดยทั่วไป ±0.1 มม ข้ามช่วงกว้างใหญ่
หุ่นยนต์เชื่อมร่วมปฏิบัติงาน (โคบอท) ได้รับการออกแบบมาให้ทำงานอย่างปลอดภัยร่วมกับผู้ปฏิบัติงานที่เป็นมนุษย์ โดยไม่มีการป้องกันความปลอดภัยเต็มรูปแบบ โดยใช้เซ็นเซอร์แรงบิดเพื่อตรวจจับการสัมผัสและหยุดทันที โดยทั่วไปแล้ว โคบอทสำหรับงานเชื่อมจะมีน้ำหนักบรรทุก 5–16 กก และการเข้าถึงของ 850–1,300 มม . เหมาะอย่างยิ่งสำหรับการผลิตชุดเล็กและผสมสูงซึ่งจำเป็นต้องตั้งโปรแกรมใหม่บ่อยครั้ง - เวลาในการตั้งค่าสำหรับชิ้นส่วนใหม่สามารถลดลงได้ ต่ำกว่า 30 นาที โดยใช้การเขียนโปรแกรมสอนด้วยมือ
หุ่นยนต์เจ็ดแกนเพิ่มรางเชิงเส้นหรือข้อต่อแขนสำรองให้กับสถาปัตยกรรม 6 แกนมาตรฐาน ทำให้หุ่นยนต์มีอิสระเพิ่มเติมในการเข้าถึงสิ่งกีดขวาง รักษามุมคบเพลิงในพื้นที่แคบ และหลีกเลี่ยงตำแหน่งเอกเทศ มีการใช้มากขึ้นในการเชื่อมด้านการบินและอวกาศ การสร้างโครงสร้างที่ซับซ้อน และเซลล์ตัวกำหนดตำแหน่งแบบรวมที่ซึ่งหุ่นยนต์และแกนของตัวกำหนดตำแหน่งประสานกันพร้อมกัน ระบบ 7 แกนแบบติดตั้งบนรางสามารถครอบคลุมระยะทางเชิงเส้นของ สูงถึง 50 เมตร .
หุ่นยนต์เชื่อมแบบจุดเป็นหุ่นยนต์แบบข้อต่อที่มีน้ำหนักบรรทุกหนักซึ่งได้รับการกำหนดค่าเป็นพิเศษให้พกพาปืนเชื่อมแบบจุดต้านทานซึ่งโดยทั่วไปจะมีน้ำหนัก 40–150 กก . สิ่งเหล่านี้เป็นหัวใจสำคัญของการผลิตตัวถังรถยนต์สีขาว ซึ่งจำเป็นต้องใช้ตัวถังรถยนต์เพียงคันเดียว รอยเชื่อม 3,000–5,000 จุด เสร็จสิ้นภายในเวลาไม่ถึง 60 วินาทีโดยใช้เซลล์ประสานงานที่มีหุ่นยนต์ 10-20 ตัว เพย์โหลดมีตั้งแต่ 100 กก. ถึง 500 กก สำหรับรูปแบบปืนหนัก
| ประเภทหุ่นยนต์ | ขวาน | เพย์โหลด | การทำซ้ำ | กระบวนการเชื่อมที่ดีที่สุด |
|---|---|---|---|---|
| ข้อต่อ (6 แกน) | 6 | 3–20 กก | ±0.02–0.08 มม | MIG, TIG, เลเซอร์, พลาสมา |
| SCARA | 4 | 5–20 กก | ±0.01–0.02 มม | จุดเชื่อมไมโคร |
| คาร์ทีเซียน (โครงสำหรับตั้งสิ่งของ) | 3–5 | 20–500 กก | ±0.1 มม | SAW, MIG (แผงขนาดใหญ่) |
| การทำงานร่วมกัน (โคบอท) | 6–7 | 5–16 กก | ±0.03–0.1 มม | MIG, TIG (ผสมสูง) |
| เจ็ดแกน | 7 | 5–20 กก | ±0.02–0.05 มม | TIG เลเซอร์ เรขาคณิตที่ซับซ้อน |
| หุ่นยนต์เชื่อมเฉพาะจุด | 6 | 100–500 กก | ±0.1–0.2 มม | การเชื่อมจุดต้านทาน |
ตารางที่ 2: การเปรียบเทียบประเภทหุ่นยนต์เชื่อมตามแกน น้ำหนักบรรทุก ความสามารถในการทำซ้ำ และกระบวนการเชื่อมที่แนะนำ
การบูรณาการ ตัวกำหนดตำแหน่งการเชื่อมs ด้วย หุ่นยนต์เชื่อม สร้างเซลล์การเชื่อมแบบหลายแกนที่มีการประสานกัน โดยที่แกนของตัวกำหนดตำแหน่งจะถือเป็นแกนหุ่นยนต์ภายนอก — ซิงโครไนซ์แบบเรียลไทม์กับตัวควบคุมหุ่นยนต์ เพื่อให้การเคลื่อนที่ของชิ้นงานและการเคลื่อนไหวของคบเพลิงเกิดขึ้นพร้อมกัน สิ่งนี้เรียกว่า การเคลื่อนไหวที่ประสานกัน หรือ การประสานงานของแกนภายนอก และมีข้อได้เปรียบที่สำคัญหลายประการ:
ที่ productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| เมตริก | ไม่มีตัวกำหนดตำแหน่ง | ด้วยตัวกำหนดตำแหน่ง |
|---|---|---|
| ตำแหน่งเชื่อม | ทุกตำแหน่ง (1G–6G) | แบน/แนวนอน (1G/2F) |
| ความเร็วป้อนลวด (MIG) | 4–7 ม./นาที | 8–15 ม./นาที |
| อัตราการสะสม | 2–4 กก./ชม | 5–12 กก./ชม |
| อัตราการทำงานซ้ำ/ข้อบกพร่อง | 3–8% | 0.5–1.5% |
| เวลาอาร์คออน (เซลล์หุ่นยนต์) | 50–65% | 85–95% |
| ความเสี่ยงตามหลักสรีระศาสตร์ของผู้ปฏิบัติงาน | สูง (เหนือศีรษะ / อึดอัด) | ต่ำ (แบน / นั่ง) |
ตารางที่ 3: การเปรียบเทียบประสิทธิภาพการเชื่อมโดยมีและไม่มีการรวมตัวกำหนดตำแหน่งในเซลล์การเชื่อมแบบหุ่นยนต์
การผสมผสานระหว่างประเภทตัวกำหนดตำแหน่งและประเภทหุ่นยนต์ที่แตกต่างกันเหมาะสมที่สุดสำหรับแต่ละอุตสาหกรรม โดยพิจารณาจากรูปทรงของชิ้นส่วน ปริมาตร และข้อกำหนดด้านคุณภาพ:
การผลิตตัวถังรถยนต์สีขาวต้องอาศัย หุ่นยนต์เชื่อมจุด (6 แกน น้ำหนักบรรทุก 100–500 กก.) จับคู่กับ ตัวกำหนดตำแหน่งชิงช้าสวรรค์ เพื่อให้ได้ปริมาณงานที่จำเป็นสำหรับการผลิตจำนวนมาก อู่ซ่อมตัวถังทั่วไปใช้งาน หุ่นยนต์เชื่อม 200–400 ตัว ข้ามเซลล์ที่มีการประสานงานหลายเซลล์ ทำให้เกิดตัวถังรถใหม่ทุกๆ 60–90 วินาที
การใช้การเชื่อมท่อและท่อเส้นรอบวง ตัวกำหนดตำแหน่งแผ่นเสียงหรือ headstock-tailstock ด้วย หุ่นยนต์เชื่อม MIG หรือ TIG แบบก้อง . ตัวกำหนดตำแหน่งจะหมุนท่อในขณะที่หุ่นยนต์รักษาตำแหน่งคบเพลิงคงที่ — เทคนิคที่ทำให้ได้คุณภาพการเชื่อมที่ตรงตามข้อกำหนดรหัส ASME Section IX และ API 1104 พร้อมการเจาะรากที่สม่ำเสมอทั่วข้อต่อจาก เส้นผ่านศูนย์กลาง 50 มม. ถึง 2,000 มม .
การเชื่อมแผงขนาดใหญ่ในการต่อเรือ หุ่นยนต์เชื่อมโครงสำหรับตั้งสิ่งของคาร์ทีเซียน ด้วย submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to ยาว 20 เมตร . ใช้ส่วนโค้งของตัวถังและชุดประกอบ T-beam ตำแหน่งรองแหนบ เพื่อหมุนหน่วยโครงสร้างขนาดใหญ่ (50–200 ตัน) ในขณะที่หุ่นยนต์ MIG แบบข้อต่อทำให้การเชื่อมฟิเลต์และการเชื่อมชนเสร็จสมบูรณ์
ผู้ผลิตตามสัญญาที่มีส่วนผสมสูงและปริมาณน้อยจะได้รับประโยชน์สูงสุดจาก หุ่นยนต์เชื่อมร่วมมือ (โคบอท) จับคู่กับความกะทัดรัด ตัวกำหนดตำแหน่งแบบเอียงและหมุน . เซลล์เชื่อมโคบอทสามารถตั้งโปรแกรมใหม่สำหรับชิ้นส่วนใหม่ได้ภายในเวลาไม่เกิน 30 นาที ทำให้สามารถใช้งานได้ในเชิงเศรษฐกิจสำหรับขนาดแบตช์ที่มีขนาดเล็กเพียง 5–50 ส่วน — โดยทั่วไปแล้วต่ำกว่าเกณฑ์ชิ้นส่วน 500 อย่างมากเพื่อพิสูจน์การลงทุนเซลล์การเชื่อมหุ่นยนต์แบบดั้งเดิม
การจับคู่ตัวกำหนดตำแหน่งและประเภทหุ่นยนต์ที่เหมาะสมกับการใช้งานของคุณจำเป็นต้องมีการประเมินพารามิเตอร์หลัก 5 ประการ:
A อุปกรณ์เชื่อม เป็นอุปกรณ์จับยึดแบบคงที่ซึ่งยึดชิ้นงานให้อยู่ในตำแหน่งคงที่ระหว่างการเชื่อม ก ตัวกำหนดตำแหน่งการเชื่อม คือระบบการเคลื่อนที่แบบขับเคลื่อนซึ่งจะเคลื่อนและหมุนชิ้นงานอย่างแข็งขันในระหว่างหรือระหว่างรอยเชื่อม ฟิกซ์เจอร์จัดลำดับความสำคัญของความแม่นยำของมิติและการทำซ้ำ ผู้วางตำแหน่งจัดลำดับความสำคัญในการเข้าถึงข้อต่อและการเพิ่มประสิทธิภาพตำแหน่ง ในทางปฏิบัติ ฟิกซ์เจอร์จะติดตั้งบนตัวกำหนดตำแหน่งเกือบทุกครั้งเพื่อให้ได้รับประโยชน์จากทั้งสองอย่าง
สำหรับการใช้งานที่มีการผสมผสานสูงและปริมาณน้อย ใช่ — โคบอทสามารถประหยัดต้นทุนและยืดหยุ่นได้มากกว่า อย่างไรก็ตาม โคบอททำงานที่ความเร็วต่ำกว่า (โดยทั่วไป ช้าลง 30–50% กว่าหุ่นยนต์อุตสาหกรรมในโหมดการเชื่อมเนื่องจากมีการจำกัดความเร็วด้านความปลอดภัยเมื่อมีมนุษย์อยู่ด้วย) และมีน้ำหนักบรรทุกที่ต่ำกว่า สำหรับการผลิตโดยเฉพาะในปริมาณมาก หุ่นยนต์เชื่อมแบบข้อต่อ 6 แกนแบบดั้งเดิมยังคงเหนือกว่าในด้านปริมาณงาน รอบการทำงาน และต้นทุนต่อการเชื่อมในระยะยาว
เพิ่มตัวกำหนดตำแหน่งแบบเอียงและหมุนแบบมาตรฐาน 2 แกนภายนอก ไปยังตัวควบคุมหุ่นยนต์ โดยนำแกนที่ประสานกันทั้งหมดของเซลล์หุ่นยนต์ 6 แกนเป็น 8 แกนส่วนหัว-ส่วนท้ายที่มีการขับเคลื่อนทั้งสองด้านจะเพิ่ม 2 แกน ตัวกำหนดตำแหน่งชิงช้าสวรรค์ (การหมุนอุปกรณ์ยึดเฟรม) จะเพิ่ม 2–3 แกน หุ่นยนต์ควบคุมสมัยใหม่รองรับได้ถึง แกนประสานทั้งหมด 18–27 แกน ทำให้สามารถใช้งานเซลล์หลายหุ่นยนต์และหลายตำแหน่งที่ซับซ้อนได้
กระบวนการเชื่อมอาร์คหลักๆ ทั้งหมดใช้กับหุ่นยนต์เชื่อม MIG/MAG (GMAW) เป็นการเชื่อมที่พบบ่อยที่สุด — ประมาณ 65% ของการเชื่อมอาร์กด้วยหุ่นยนต์ทั้งหมด TIG (GTAW) ใช้สำหรับสแตนเลสและไทเทเนียมที่ต้องการคุณภาพสูงสุด การเชื่อมพลาสม่า จัดการการเชื่อมรูกุญแจที่แม่นยำบนวัสดุบาง ๆ การเชื่อมด้วยเลเซอร์ กำลังเติบโตอย่างรวดเร็วสำหรับยานยนต์และอิเล็กทรอนิกส์ ส่วนโค้งที่จมอยู่ใต้น้ำ (SAW) ใช้เฉพาะกับหุ่นยนต์คาร์ทีเซียนโครงสำหรับตั้งสิ่งของสำหรับการเชื่อมแบบเรียบที่มีการสะสมสูง
สำหรับการผลิตในปริมาณปานกลาง (5,000–50,000 ชิ้นส่วน/ปี) เซลล์การเชื่อมด้วยหุ่นยนต์ที่สมบูรณ์พร้อมการรวมตัวกำหนดตำแหน่งมักจะได้รับผลตอบแทนจากการลงทุนใน 18–36 เดือน . ROI ได้แรงผลักดันจากการลดต้นทุนแรงงาน (ผู้ปฏิบัติงานหนึ่งคนควบคุมหุ่นยนต์ 2–4 ตัวเทียบกับช่างเชื่อมแบบแมนนวล 4–8 ตัว) ต้นทุนการทำงานซ้ำที่ลดลง (อัตราข้อบกพร่องลดลงจาก 5–8% เหลือต่ำกว่า 1.5%) และเพิ่มปริมาณงาน (ชิ้นส่วนเพิ่มขึ้น 40–80% ต่อกะ) การใช้งานด้านยานยนต์ปริมาณมากมักจะได้รับ ROI ต่ำกว่า 12 เดือน .
ใช่. สำหรับการเคลื่อนไหวที่ประสานกัน ต้องกำหนดค่าตัวกำหนดตำแหน่งเป็น แกนภายนอก ด้วยin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4–16 ชั่วโมง ของการสอบเทียบและการทดสอบโดยผู้ประกอบที่ได้รับการฝึกอบรม เมื่อกำหนดค่าแล้ว โปรแกรมหุ่นยนต์จะซิงโครไนซ์ตัวกำหนดตำแหน่งและการเคลื่อนที่ของคบเพลิงโดยอัตโนมัติ ไม่จำเป็นต้องตั้งโปรแกรมตัวกำหนดตำแหน่งแยกต่างหาก
ตัวกำหนดตำแหน่งการเชื่อม และของต่างๆ ประเภทของหุ่นยนต์เชื่อม เป็นเทคโนโลยีเสริมที่เมื่อจับคู่และบูรณาการอย่างเหมาะสม จะมอบความสามารถในการผลิตที่ไม่สามารถทำได้เพียงลำพัง ตัวกำหนดตำแหน่งทำให้ทุกข้อต่ออยู่ในตำแหน่งการเชื่อมที่เหมาะสมที่สุดเสมอ หุ่นยนต์ให้การดำเนินการที่สม่ำเสมอและไม่เหน็ดเหนื่อยด้วยความเร็วและระดับคุณภาพที่ไม่มีกระบวนการแบบแมนนวลใดเทียบได้ ไม่ว่าคุณจะตกแต่งร้านขายงานด้วยเซลล์วางตำแหน่งโคบอทและเอียงขนาดกะทัดรัด หรือออกแบบไลน์การเชื่อมเฉพาะจุดในยานยนต์ปริมาณมากด้วยตัวกำหนดตำแหน่งชิงช้าสวรรค์และหุ่นยนต์แบบข้อต่อ 20 ตัว กุญแจสู่ความสำเร็จอยู่ที่การจับคู่ประเภทตัวกำหนดตำแหน่ง สถาปัตยกรรมหุ่นยนต์ และกระบวนการเชื่อมอย่างถูกต้องกับรูปทรงชิ้นส่วน ปริมาณการผลิต และข้อกำหนดด้านคุณภาพของคุณอย่างถูกต้อง
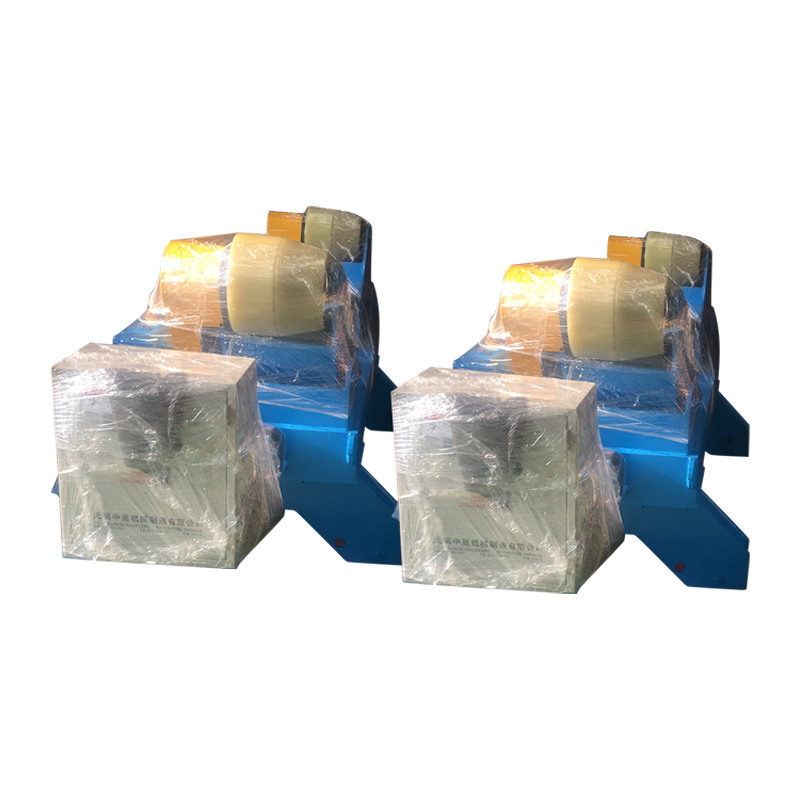
เครื่องเชื่อมโรตารี่แนวเชื่อมปรับแนวได้เอง Airfoil 20T ใช้กันอย่างแพร่หลายในอุตสาหกรรมต่างๆ เช่น ภาชนะรับแรงดัน อุปกรณ์เคมี หอคอยกังหันลม การผลิตท่...
See Details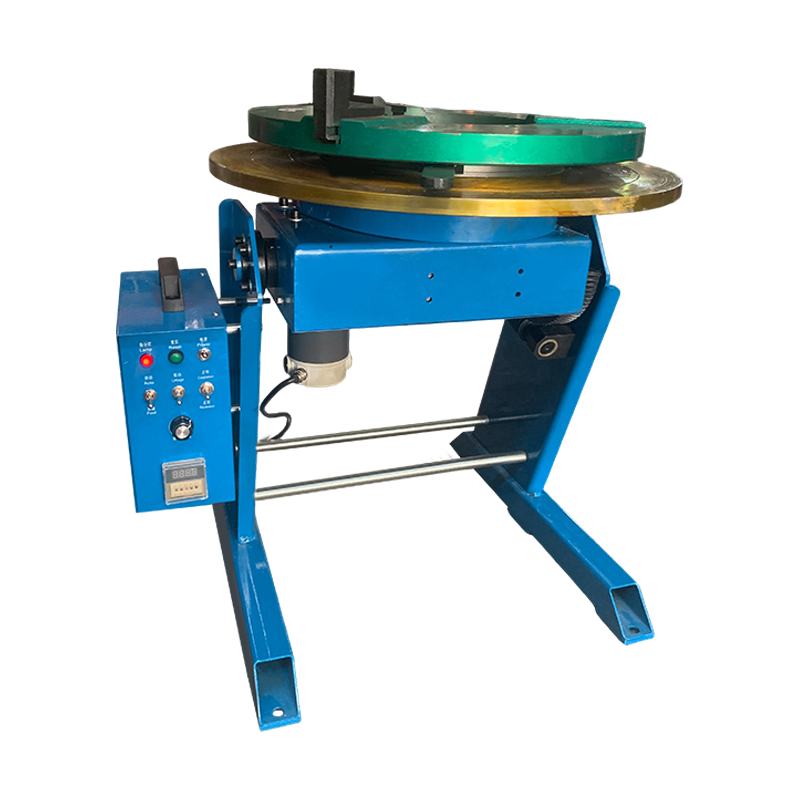
เครื่องกำหนดตำแหน่งการเชื่อมทั่วไปขนาด 200KG ได้รับการออกแบบมาเป็นพิเศษสำหรับการเชื่อมชิ้นงานหนักขนาดเล็กและขนาดกลาง โดยผสานการหมุน 360° และการเอีย...
See Details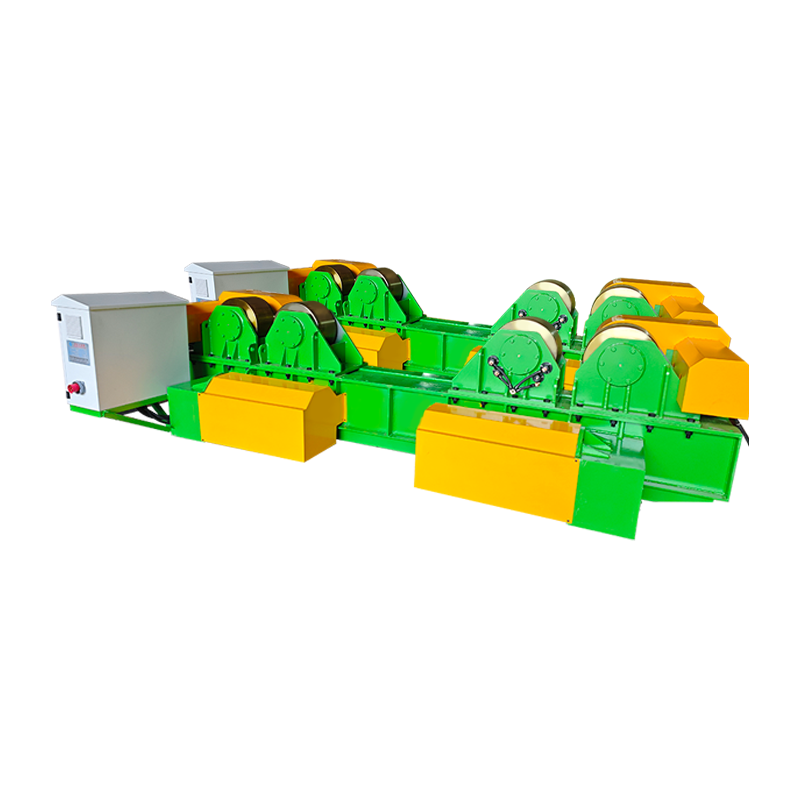
เครื่องโรเตเตอร์เชื่อมขนาด 40 ตันพร้อมระบบยกวงโคจรแบบแมนนวลแบบยกไฮดรอลิกเป็นอุปกรณ์เสริมการเชื่อมขนาดกลางที่มีความสามารถในการรับน้ำหนัก 40 ตัน ออกแ...
See Details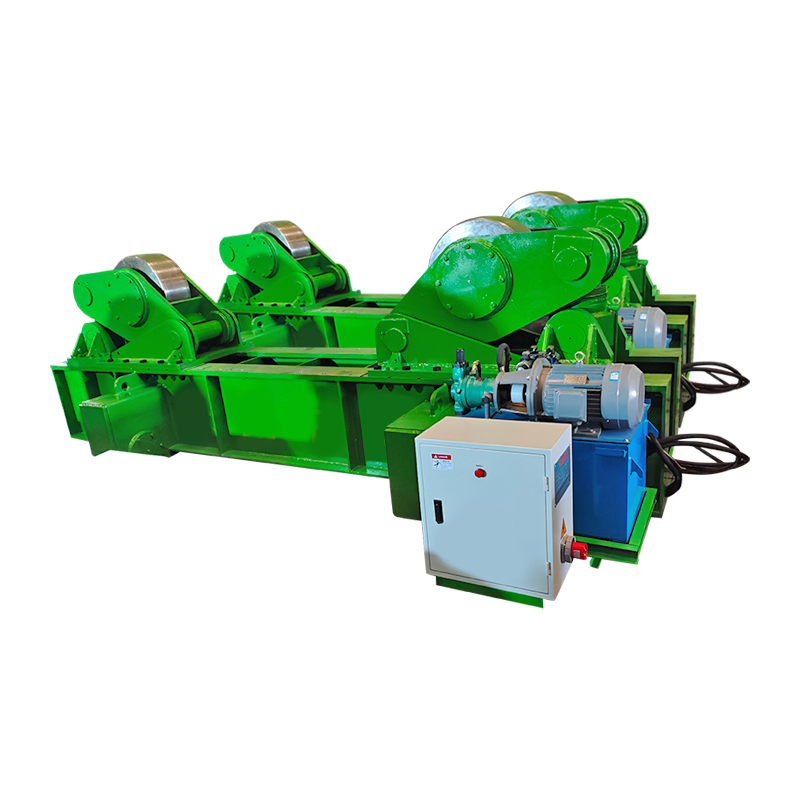
เครื่องโรเตเตอร์เชื่อมแบบสวมพอดีขนาด 300 ตันพร้อมการเคลื่อนที่แบบวงโคจรแบบแมนนวลมีความสามารถในการรับน้ำหนัก 300 ตันและสามารถรองรับชิ้นงานทรงกระบอกข...
See Details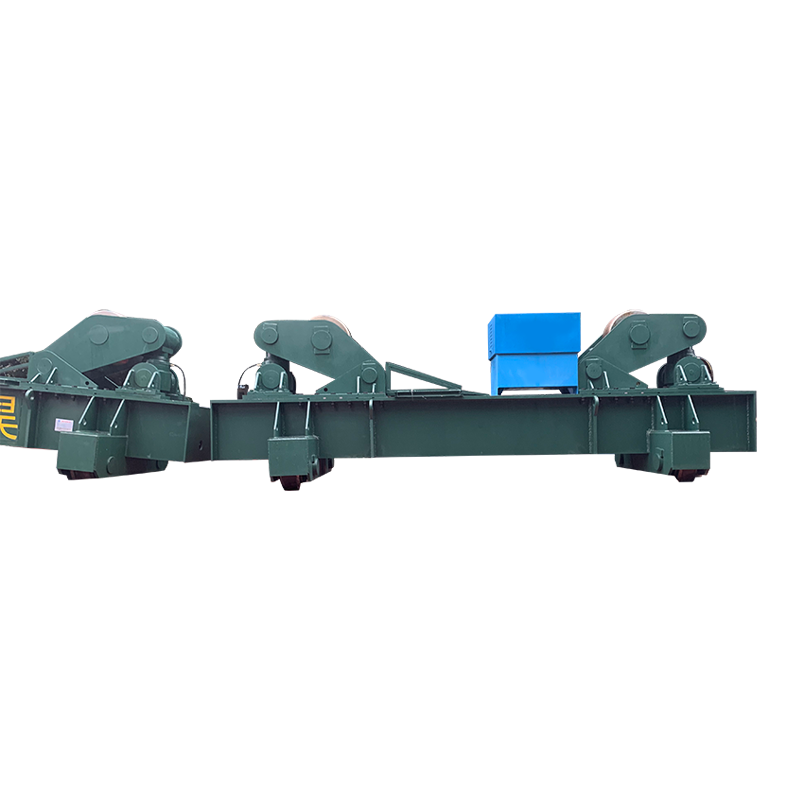
เครื่องโรเตเตอร์เชื่อม Fit Up 1000T พร้อมการเคลื่อนที่แบบวงโคจรแบบแมนนวล รับน้ำหนักได้ 1,000 ตัน และใช้เป็นพิเศษสำหรับการประกอบและเชื่อมชิ้นงานทรงก...
See Details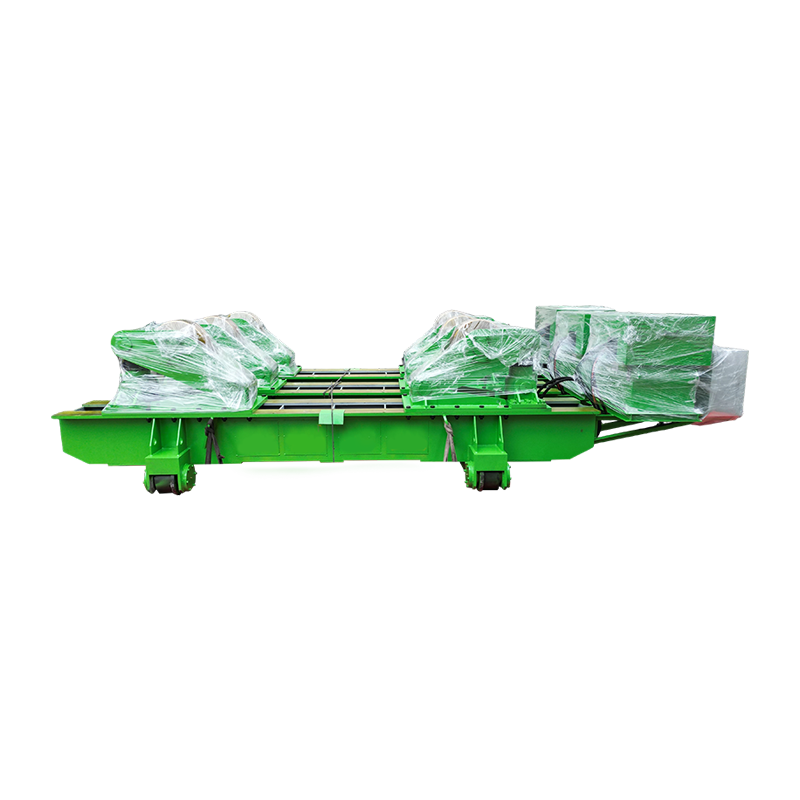
เครื่องโรเตเตอร์เชื่อมแบบ Fit Up รุ่น 100T พร้อมการเคลื่อนที่แบบวงโคจรแบบแมนนวล สามารถรับน้ำหนักได้ 100 ตัน และใช้เป็นพิเศษในการเชื่อมแบบชนก้นของชิ...
See Detailsลิขสิทธิ์ 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. สงวนลิขสิทธิ์ Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com