การเชื่อมด้วยหุ่นยนต์ คือการใช้แขนกลที่ตั้งโปรแกรมได้พร้อมกับไฟฉายเชื่อม เครื่องป้อนลวด และระบบเซ็นเซอร์ เพื่อดำเนินการเชื่อมกับชิ้นงานโลหะโดยอัตโนมัติ โดยปราศจากการแทรกแซงของมนุษย์อย่างต่อเนื่อง หุ่นยนต์ติดตามเส้นทางที่ตั้งโปรแกรมไว้ล่วงหน้าหรือตรวจจับได้ โดยส่งส่วนโค้งหรือลำแสงการเชื่อมด้วยความเร็ว มุม และพลังงานที่ควบคุม เพื่อสร้างรอยเชื่อมคุณภาพสูงที่ทำซ้ำได้ในอัตราการผลิตที่ช่างเชื่อมมนุษย์ไม่สามารถดำรงอยู่ได้ทางกายภาพ
ในปี 2024 ทั่วโลก การเชื่อมด้วยหุ่นยนต์ ตลาดมีมูลค่าประมาณ 8.3 พันล้านดอลลาร์ และคาดว่าจะเกิน 14 พันล้านดอลลาร์ภายในปี 2573 โดยเติบโตในอัตราทบต้นมากกว่า 9% ต่อปี ผู้ผลิตยานยนต์ เครื่องจักรกลหนัก การต่อเรือ และอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภคได้ผลักดันให้เกิดการยอมรับ แต่ขณะนี้เทคโนโลยีกำลังเคลื่อนเข้าสู่องค์กรขนาดเล็กและขนาดกลางอย่างรวดเร็ว เนื่องจากแพลตฟอร์มหุ่นยนต์ที่ทำงานร่วมกันช่วยลดต้นทุนและความซับซ้อนในการเข้าสู่ตลาด
การเชื่อมด้วยหุ่นยนต์ทำงานอย่างไร: ส่วนประกอบของระบบหลัก
A การเชื่อมด้วยหุ่นยนต์ system คือชุดประกอบรวมของระบบย่อยหลัก 5 ระบบที่ต้องทำงานพร้อมกันเพื่อสร้างการเชื่อมที่สม่ำเสมอ
1. แขนหุ่นยนต์ (หุ่นยนต์)
ผู้บงการคือรากฐานทางกลของทุกๆ คน การเชื่อมด้วยหุ่นยนต์ ระบบ หุ่นยนต์เชื่อมส่วนใหญ่ใช้แขนที่ประกบ 6 แกน ทำให้เคลื่อนไหวได้อย่างอิสระเต็มที่ในพื้นที่สามมิติเหมือนกับแขนและข้อมือของมนุษย์รวมกัน การเข้าถึงโดยทั่วไปมีตั้งแต่ 500 มม. ถึงมากกว่า 3,500 มม ขึ้นอยู่กับการใช้งาน โดยมีความสามารถในการทำซ้ำของ บวกหรือลบ 0.02 ถึง 0.08 มม ไม่มีช่างเชื่อมที่เป็นมนุษย์คนใดสามารถทำงานกะแปดชั่วโมงได้อย่างสม่ำเสมอ
2. แหล่งพลังงานการเชื่อม
แหล่งพลังงานจ่ายและควบคุมแรงดันอาร์ก กระแสไฟ และรูปคลื่นที่กำหนดอินพุตความร้อนและโปรไฟล์บีด ทันสมัย การเชื่อมด้วยหุ่นยนต์ แหล่งพลังงานสื่อสารแบบดิจิทัลกับตัวควบคุมหุ่นยนต์ ช่วยให้โปรแกรมปรับพารามิเตอร์ส่วนโค้งแบบเรียลไทม์ในขณะที่คบเพลิงเคลื่อนที่ไปรอบข้อต่อที่มีรูปทรงหรือความหนาของวัสดุที่แตกต่างกัน
3. ตัวควบคุมหุ่นยนต์
ตัวควบคุมดำเนินการโปรแกรมการเชื่อม ประสานแกนทั้งหกพร้อมกัน ประสานการเคลื่อนที่ของหุ่นยนต์กับตัวกำหนดตำแหน่งหรือสายพานลำเลียง และจัดการอินเทอร์ล็อคด้านความปลอดภัย ตัวควบคุมสมัยใหม่จะจัดเก็บโปรแกรมการเชื่อมหลายร้อยโปรแกรม และสามารถสลับระหว่างหมายเลขชิ้นส่วนได้ภายในเวลาไม่ถึงสองวินาที ทำให้สามารถผลิตได้อย่างยืดหยุ่นบนสายการผลิตที่ใช้ร่วมกัน
4. การแข่งขันและ Positioners
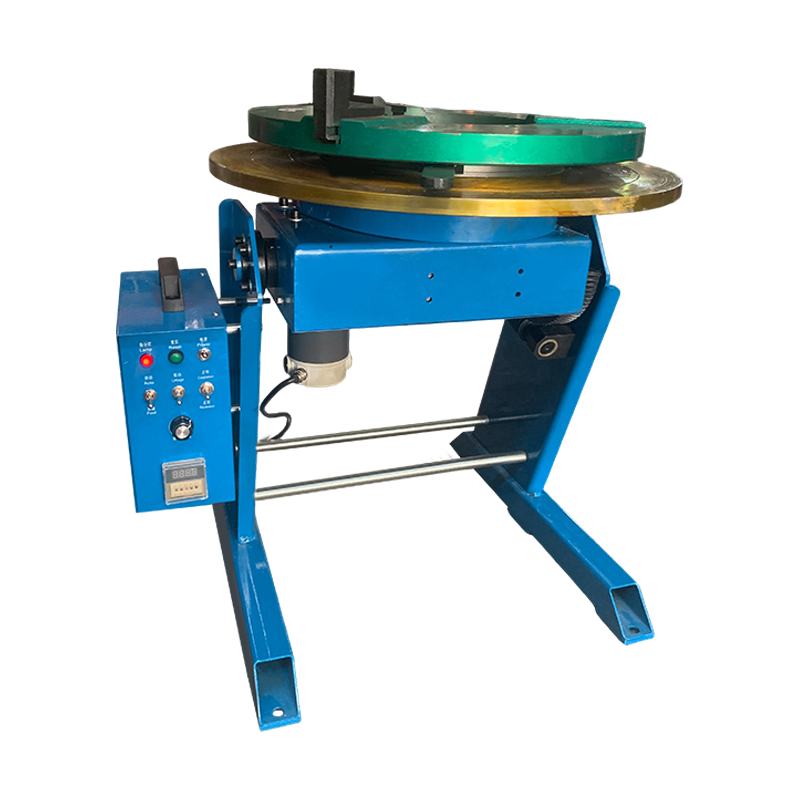
การยึดจับชิ้นงานในตำแหน่งที่รู้จักและทำซ้ำได้ซึ่งสัมพันธ์กับระบบพิกัดของหุ่นยนต์ ตัวกำหนดตำแหน่งจะขยายขอบเขตการทำงานของหุ่นยนต์และอนุญาตให้ทำการเชื่อมในตำแหน่งเรียบหรือแนวนอนที่เหมาะสมที่สุดแม้ในการประกอบที่ซับซ้อน ปรับปรุงคุณภาพการเชื่อมและลดการบิดเบี้ยว
5. การตรวจจับและการติดตามตะเข็บ
ขั้นสูง การเชื่อมด้วยหุ่นยนต์ systems รวมเซ็นเซอร์วิชันเลเซอร์ การตรวจจับแรงดันไฟฟ้าส่วนโค้ง หรือการตรวจจับผ่านส่วนโค้งเพื่อตรวจจับตำแหน่งตะเข็บจริงแบบเรียลไทม์ และแก้ไขเส้นทางคบเพลิงหากชิ้นงานมีการขยับ การติดตามตะเข็บรองรับความคลาดเคลื่อนในการติดตั้ง บวกหรือลบ 1 ถึง 3 มม โดยไม่หยุดการผลิต
กระบวนการเชื่อมประเภทใดที่ใช้ในการเชื่อมด้วยหุ่นยนต์?
การเชื่อมด้วยหุ่นยนต์ เป็นระบบอัตโนมัติของเทคนิคส่วนโค้ง ลำแสง หรือความต้านทานใดๆ ที่ควบคุมได้ผ่านพารามิเตอร์ที่ตั้งโปรแกรมได้ หกกระบวนการครอบงำการติดตั้งเชิงพาณิชย์
MIG/MAG (GMAW) หุ่นยนต์เชื่อม
การเชื่อมอาร์คโลหะด้วยแก๊สเป็นกระบวนการที่พบบ่อยที่สุด การเชื่อมด้วยหุ่นยนต์ ระบบต่างๆ ทั่วโลก โดยคิดเป็นประมาณการ 65 ถึง 70 เปอร์เซ็นต์ของการติดตั้งการเชื่อมอาร์กด้วยหุ่นยนต์ทั้งหมด . อิเล็กโทรดลวดสิ้นเปลืองที่ป้อนอย่างต่อเนื่องทำให้ระบบอัตโนมัติง่ายขึ้น เนื่องจากการส่งลวดมีความสม่ำเสมอทางกลไกและมีอัตราการสะสมสูง หุ่นยนต์ GMAW เป็นผู้นำในด้านการผลิตตัวถังรถยนต์สีขาว การผลิตเหล็กโครงสร้าง และการผลิตอุปกรณ์ทางการเกษตร
TIG (GTAW) หุ่นยนต์เชื่อม
การเชื่อมอาร์กทังสเตนด้วยแก๊สทำให้ได้การเชื่อมที่มีคุณภาพสูงสุดในทุกกระบวนการอาร์ค โดยไม่มีสะเก็ดกระเด็นและควบคุมความร้อนได้อย่างแม่นยำ Robotic TIG ใช้สำหรับอุปกรณ์แปรรูปอาหารที่เป็นสแตนเลส ส่วนประกอบด้านการบินและอวกาศ และอุปกรณ์ทางการแพทย์ ความเร็วในการเดินทางโดยทั่วไปของ 100 ถึง 300 มม./นาที ช้ากว่า MIG แต่ระบบอัตโนมัติของหุ่นยนต์ช่วยขจัดปัญหาคอขวดของทักษะที่ทำให้ TIG แบบแมนนวลต้องใช้แรงงานมาก
การเชื่อมด้วยหุ่นยนต์เฉพาะจุด (ความต้านทาน)
การเชื่อมจุดต้านทานเป็นวิธีการเชื่อมที่โดดเด่นในการผลิตตัวถังรถยนต์ รถยนต์โดยสารทั่วไปประกอบด้วย รอยเชื่อมจุดเดี่ยว 3,000 ถึง 5,000 จุด เกือบทั้งหมดสร้างโดยหุ่นยนต์ รอบเวลาต่อจุดคือ 1 ถึง 3 วินาที และระบบหุ่นยนต์สามารถทำงานได้ 400 ถึง 600 จุดต่อชั่วโมงอย่างต่อเนื่อง
การเชื่อมด้วยหุ่นยนต์ด้วยเลเซอร์
การเชื่อมด้วยเลเซอร์ด้วยหุ่นยนต์ทำให้เกิดการเชื่อมที่แคบและลึก โดยมีโซนที่ได้รับผลกระทบจากความร้อนน้อยที่สุดและมีความเร็วในการเคลื่อนที่สูงสุด 10 เมตรต่อนาที สำหรับเหล็กแผ่นบาง เหมาะสำหรับซีลสุญญากาศ ชุดแบตเตอรี่ที่ต่อเข้ากับยานพาหนะไฟฟ้า และกล่องหุ้มอิเล็กทรอนิกส์ที่มีความแม่นยำ ซึ่งต้องลดการบิดเบือนให้เหลือน้อยที่สุด
การเชื่อมอาร์กฟลักซ์คอร์ (เอฟซีเอ)
FCAW ใช้ลวดที่เติมฟลักซ์แบบท่อ ทำให้มีอัตราการสะสมสูงบนส่วนโครงสร้างหนาในสภาพแวดล้อมกลางแจ้ง ซึ่งการป้องกันก๊าซไม่สามารถทำได้ Robotic FCAW พบได้ทั่วไปในโครงสร้างนอกชายฝั่ง อุปกรณ์ก่อสร้าง และการผลิตรถราง
การเชื่อมอาร์กพลาสม่า (PAW)
การเชื่อมอาร์กพลาสม่าเป็นรูปแบบ TIG ที่ใช้พลังงานสูงพร้อมความสามารถในการเจาะทะลุและความเร็วการเคลื่อนที่ที่เร็วขึ้น พลาสมาหุ่นยนต์ใช้สำหรับการเชื่อมรูกุญแจของชิ้นส่วนการบินและอวกาศไทเทเนียม ท่อสแตนเลส และภาชนะรับความดัน โดยการเชื่อมแบบเจาะทะลุครั้งเดียวจะเข้ามาแทนที่กระบวนการแบบหลายรอบ
| กระบวนการ | ความเร็วในการเดินทางโดยทั่วไป | จำเป็นต้องมีฟิลเลอร์ | ระดับโปรยลงมา | วัสดุที่ดีที่สุด | อุตสาหกรรมปฐมภูมิ |
|---|---|---|---|---|---|
| MIG/MAG (GMAW) | 400 ถึง 1,200 มม./นาที | ใช่ (สาย) | ต่ำถึงปานกลาง | เหล็กอลูมิเนียม | ยานยนต์, โครงสร้าง |
| TIG (GTAW) | 100 ถึง 300 มม./นาที | ไม่จำเป็น | ไม่มี | สแตนเลส, ไทเทเนียม | การบินและอวกาศ, การแพทย์ |
| จุด (แนวต้าน) | 400 ถึง 600 จุด/ชม | ไม่ | ไม่มี | เหล็กแผ่น | ตัวถังรถยนต์ |
| เลเซอร์ | สูงสุด 10,000 มม./นาที | ไม่จำเป็น | ไม่มี | เหล็ก, แบตเตอรี่ EV | EV, อิเล็กทรอนิกส์ |
| FCAW | 300 ถึง 900 มม./นาที | ใช่ (ลวดฟลักซ์) | ปานกลางถึงสูง | เหล็กโครงสร้างหนา | การผลิตหนัก |
คำบรรยายภาพ: การเปรียบเทียบกระบวนการเชื่อมที่ใช้ในระบบการเชื่อมด้วยหุ่นยนต์ ซึ่งแสดงความเร็วในการเคลื่อนที่ทั่วไป ข้อกำหนดของตัวเติม ระดับการกระเด็น วัสดุที่เหมาะสมที่สุด และการใช้งานในอุตสาหกรรมหลัก
การเชื่อมด้วยหุ่นยนต์กับการเชื่อมด้วยมือ: การเปรียบเทียบโดยตรง
การตัดสินใจระหว่าง การเชื่อมด้วยหุ่นยนต์ และการเชื่อมด้วยมือโดยพื้นฐานแล้วจะขึ้นอยู่กับปริมาณ ความสามารถในการทำซ้ำ และเศรษฐศาสตร์ ไม่มีความเหนือกว่าในระดับสากล
| ปัจจัย | การเชื่อมด้วยหุ่นยนต์ | การเชื่อมด้วยมือ |
|---|---|---|
| เวลาอาร์คออน | 85 ถึง 95 เปอร์เซ็นต์ของกะ | 20 ถึง 35 เปอร์เซ็นต์ของการเปลี่ยนแปลง |
| การทำซ้ำ | /- 0.02 ถึง 0.08 มม | /- 0.5 ถึง 2.0 มม. (ขึ้นอยู่กับทักษะ) |
| ปริมาณงาน | อัตราแมนนวล 3 ถึง 5 เท่า (ทั่วไป) | พื้นฐาน |
| อัตราข้อบกพร่องในการเชื่อม | 0.1 ถึง 0.5 เปอร์เซ็นต์ (เซลล์ที่ปรับให้เหมาะสม) | 2 ถึง 5 เปอร์เซ็นต์ (ช่างเชื่อมโดยเฉลี่ย) |
| ตั้งค่าความยืดหยุ่น | ต่ำ (ดีที่สุดสำหรับปริมาณมาก) | สูง (ปรับให้เข้ากับข้อต่อใดก็ได้) |
| ขนาดชุดขั้นต่ำ | 50 ถึง 500 ส่วนขึ้นไป (เกณฑ์ ROI) | 1 ส่วน |
| การลงทุนครั้งแรก | $80,000 ถึง $500,000 หรือมากกว่า | $ 5,000 ถึง $ 30,000 (อุปกรณ์เท่านั้น) |
| ทักษะแรงงานที่จำเป็น | โปรแกรมเมอร์หุ่นยนต์และช่างเทคนิค | ช่างเชื่อมที่ผ่านการรับรอง (การฝึกอบรม 3 ถึง 5 ปี) |
| ความเสี่ยงด้านความปลอดภัยของคนงาน | ต่ำ (ตัวดำเนินการภายนอกเซลล์) | สูง (ควัน, อาร์ควาบไฟ, แผลไหม้) |
คำบรรยายภาพ: การเปรียบเทียบแบบตัวต่อตัวระหว่างการเชื่อมด้วยหุ่นยนต์กับการเชื่อมด้วยมือด้วยประสิทธิภาพและปัจจัยทางเศรษฐกิจ 9 ประการที่เกี่ยวข้องกับผู้มีอำนาจตัดสินใจด้านการผลิต
เหตุใดผู้ผลิตจึงนำการเชื่อมด้วยหุ่นยนต์มาใช้: ประโยชน์หลัก
กรณีธุรกิจสำหรับ การเชื่อมด้วยหุ่นยนต์ ขึ้นอยู่กับข้อดีของการผสมหกประการซึ่งจะเด่นชัดมากขึ้นเมื่อปริมาณการผลิตเพิ่มขึ้น
คุณภาพการเชื่อมที่สม่ำเสมอในระดับมาตราส่วน
A หุ่นยนต์เชื่อม ดำเนินการมุมคบเพลิง ความเร็วการเคลื่อนที่ อัตราการป้อนลวด และพารามิเตอร์ส่วนโค้งบนชิ้นส่วนหมายเลข 1 และหมายเลขชิ้นส่วน 10,000 เหมือนกัน การศึกษาซัพพลายเออร์ด้านยานยนต์ระดับ 1 ที่เปลี่ยนอัตราข้อบกพร่องในการเชื่อม MIG แบบแมนนวลมาเป็นหุ่นยนต์ 60 ถึง 80 เปอร์เซ็นต์ และลดต้นทุนการทำงานซ้ำได้ 40 ถึง 60 เปอร์เซ็นต์
เวลา Arc-On และปริมาณงานที่สูงขึ้น
ช่างเชื่อมด้วยมือผู้มีทักษะใช้เวลาในการอาร์คออน 20 ถึง 35 เปอร์เซ็นต์ในระหว่างกะทำงาน โดยส่วนที่เหลือจะใช้เวลาในการวางตำแหน่ง ตรวจสอบ กะเทาะ และพัก ก การเชื่อมด้วยหุ่นยนต์ cell ด้วยตัวกำหนดตำแหน่งที่ประสานงานและเวิร์กโฟลว์การโหลดชิ้นส่วนช่วยรักษาเวลาอาร์คออน 85 ถึง 95 เปอร์เซ็นต์ ซึ่งให้ปริมาณโลหะเชื่อมที่สะสมอยู่สามถึงห้าเท่าต่อชั่วโมงกะ
ปรับปรุงความปลอดภัยของพนักงาน
การเชื่อมเป็นหนึ่งในกระบวนการผลิตที่เป็นอันตรายต่ออาชีพมากที่สุด Arc flash ทำให้เกิดความเสียหายต่อจอประสาทตาอย่างถาวร รังสี UV และ IR เผาไหม้ผิวหนังที่สัมผัส ควันเชื่อมประกอบด้วยโครเมียมเฮกซาวาเลนต์ แมงกานีส และสารประกอบอื่นๆ ที่เกี่ยวข้องกับโรคระบบทางเดินหายใจ การเชื่อมด้วยหุ่นยนต์ ย้ายผู้ปฏิบัติงานออกนอกโซนส่วนโค้งโดยสิ้นเชิง สำนักงานสถิติแรงงานสหรัฐบันทึกข้อมูลไว้ประมาณนี้ การบาดเจ็บจากการเชื่อม 560,000 ครั้งต่อปี ในการทำงาน — ระบบอัตโนมัติจะช่วยลดความเสี่ยงนี้ได้โดยตรง
ลดต้นทุนค่าแรงต่อส่วน
โดยมีช่างเชื่อมที่ผ่านการรับรองเป็นผู้บังคับบัญชา $25 ถึง $45 ต่อชั่วโมง ในอเมริกาเหนือและยุโรป รวมถึงผลประโยชน์และค่าใช้จ่าย เซลล์ MIG หุ่นยนต์ระดับกลางที่ราคา 150,000 ดอลลาร์สหรัฐฯ แบบ all-in ทำงานสองกะ โดยทั่วไปแล้วจะได้รับผลตอบแทนใน 18 ถึง 36 เดือน เมื่อเปลี่ยนตำแหน่งการเชื่อมด้วยมือสองตำแหน่ง
ความสามารถในการดำเนินงานตลอด 24 ชั่วโมงทุกวัน
A การเชื่อมด้วยหุ่นยนต์ system ไม่ต้องพัก ไม่เรียกลาป่วย และไม่ต้องจ่ายค่าล่วงเวลาสำหรับการทำงานกะที่ 3 การทำงานเซลล์หุ่นยนต์เป็นเวลา 3 กะให้ประสิทธิภาพการผลิต 21 ชั่วโมงต่อวัน เทียบกับ 7 ถึง 8 ชั่วโมงจากช่างเชื่อมแบบแมนนวล โดยคูณกำลังการผลิตด้วยสามเท่าจากพื้นที่พื้นเดียวกัน
ประสิทธิภาพของวัสดุ
เพราะว่า การเชื่อมด้วยหุ่นยนต์ ให้อินพุตความร้อนที่ตั้งโปรแกรมไว้และปริมาตรลวดได้อย่างแม่นยำ ขจัดขนาดการเชื่อมที่ใหญ่เกินไป การศึกษาการผลิตเหล็กโครงสร้างแสดงให้เห็นว่าเซลล์หุ่นยนต์ลดการใช้ลวดลง 15 ถึง 25 เปอร์เซ็นต์ ต่อข้อต่อเมื่อเปรียบเทียบกับการฝึกปฏิบัติด้วยตนเองในการเขียนแบบเดียวกัน ซึ่งช่วยลดต้นทุนวัสดุได้โดยตรงและการบิดเบี้ยวหลังการเชื่อม
อุตสาหกรรมใดบ้างที่ใช้การเชื่อมด้วยหุ่นยนต์และใช้งานด้านใด
การเชื่อมด้วยหุ่นยนต์ ได้เจาะเข้าไปในอุตสาหกรรมแปรรูปโลหะเกือบทุกประเภท ตารางด้านล่างแสดงจุดที่มีการนำไปใช้สูงสุดและแอปพลิเคชันใดที่ขับเคลื่อนการลงทุน
| อุตสาหกรรม | การประยุกต์ใช้การเชื่อมด้วยหุ่นยนต์เบื้องต้น | กระบวนการที่โดดเด่น | ระดับการรับเลี้ยงบุตรบุญธรรม |
|---|---|---|---|
| ยานยนต์ | ตัวถังสีขาว แชสซี ท่อไอเสีย | เฉพาะจุด, MIG, เลเซอร์ | สูงมาก (อัตโนมัติ 90% ขึ้นไป) |
| เครื่องจักรกลหนัก | เฟรม บูม บุ้งกี๋ เพลา | มิก, เอฟซีอว | สูง |
| การบินและอวกาศ | โครงสร้างไทเทเนียม ถังน้ำมัน | TIG, พลาสมา, เลเซอร์ | ปานกลางถึงสูง |
| การต่อเรือ | แผงตัวถัง ตัวทำให้แข็ง ท่อ | ซอว์, เอฟซีอว | ปานกลาง |
| เครื่องใช้ไฟฟ้า | สิ่งห่อหุ้ม, ชุดแบตเตอรี่ | เลเซอร์, ไมโคร-TIG | สูง |
| น้ำมันและก๊าซ | รอยเชื่อมเส้นรอบวงท่อ, ภาชนะรับความดัน | TIG, MIG, อุ้งเท้า | ปานกลาง |
คำบรรยายภาพ: อุตสาหกรรมที่ใช้ระบบการเชื่อมด้วยหุ่นยนต์โดยมีพื้นที่การใช้งานหลัก กระบวนการที่โดดเด่น และระดับการนำระบบอัตโนมัติมาใช้ในแต่ละภาคส่วน
ระบบเชื่อมด้วยหุ่นยนต์มีราคาเท่าไหร่?
ต้นทุนรวมของก การเชื่อมด้วยหุ่นยนต์ การติดตั้งจะแตกต่างกันไปตามกระบวนการ ปริมาณงาน และความซับซ้อนในการบูรณาการ การทำความเข้าใจภาพรวมต้นทุนทั้งหมดถือเป็นสิ่งสำคัญสำหรับกรณีทางธุรกิจที่ถูกต้อง
- เซลล์ MIG ของโคบอทระดับเริ่มต้น: 50,000 ดอลลาร์ถึง 90,000 ดอลลาร์ ประกอบด้วยแขนหุ่นยนต์ร่วมปฏิบัติงาน (โดยทั่วไปมีน้ำหนักบรรทุก 6 ถึง 10 กก.) แหล่งพลังงาน MIG แพ็คเกจคบเพลิงพื้นฐาน และอุปกรณ์ยึดโต๊ะแบบธรรมดา เหมาะสำหรับรูปทรงข้อต่อที่เรียบง่ายในปริมาณน้อยใน SMEs
- เซลล์ MIG อุตสาหกรรมมาตรฐาน: 120,000 ดอลลาร์ถึง 250,000 ดอลลาร์ หุ่นยนต์อุตสาหกรรม 6 แกนเต็มรูปแบบ แหล่งพลังงานดิจิทัล เครื่องตัดสายไฟและไฟฉายอัตโนมัติ รั้วนิรภัย ตัวกำหนดตำแหน่งพื้นฐาน และการเขียนโปรแกรม ครอบคลุมการใช้งานการผลิตปริมาณปานกลางส่วนใหญ่
- เซลล์สถานีคู่ที่มีการผลิตสูง: 250,000 ดอลลาร์ถึง 500,000 ดอลลาร์ เค้าโครงสองสถานีพร้อมตัวกำหนดตำแหน่งเซอร์โวทำให้สถานีหนึ่งโหลดได้ในขณะที่อีกสถานีเชื่อม โดยรักษาเวลาอาร์คออนไว้สูงกว่า 90 เปอร์เซ็นต์ มาตรฐานยานยนต์ชั้น 1 และการผลิตโครงสร้างมากกว่า 500 ชิ้นต่อวัน
- เซลล์หุ่นยนต์เลเซอร์: 400,000 ดอลลาร์ถึง 1,500,000 ดอลลาร์ แหล่งกำเนิดไฟเบอร์เลเซอร์ (โดยทั่วไป 2 ถึง 10 kW) หุ่นยนต์ที่มีความแม่นยำสูง กล่องนิรภัยด้วยเลเซอร์ ระบบนำทางด้วยการมองเห็น และการดูดควัน จำเป็นสำหรับการเชื่อมต่อแบตเตอรี่ EV และอุปกรณ์อิเล็กทรอนิกส์ที่มีความแม่นยำ
- สายการผลิตอัตโนมัติเต็มรูปแบบพร้อมสายพานลำเลียงและการมองเห็น: 1,000,000 ดอลลาร์ถึง 10,000,000 ดอลลาร์สหรัฐฯ หรือมากกว่า สายการผลิตหลายหุ่นยนต์พร้อมการป้อนชิ้นส่วนอัตโนมัติ การตรวจสอบแบบอินไลน์ และการผสานรวม MES โดยทั่วไปของอู่ซ่อมตัวถังรถยนต์และการผลิตสินค้าสีขาว
การเขียนโปรแกรม การทดสอบการใช้งาน การฝึกอบรมผู้ปฏิบัติงาน และการบำรุงรักษาอย่างต่อเนื่องจะเพิ่มต้นทุนอุปกรณ์ 15 ถึง 25 เปอร์เซ็นต์ต่อปีในช่วงสามปีแรกของการดำเนินงาน การแยกตัวประกอบสิ่งเหล่านี้ทำให้เกิดการคำนวณคืนทุนที่สมจริงมากกว่าราคาอุปกรณ์เพียงอย่างเดียว
คำถามที่พบบ่อยเกี่ยวกับการเชื่อมด้วยหุ่นยนต์
ถาม: การเชื่อมด้วยหุ่นยนต์เหมาะที่สุดสำหรับอะไร?
การเชื่อมด้วยหุ่นยนต์ มอบคุณค่าสูงสุดให้กับรอยเชื่อมซ้ำๆ ปริมาณมากพร้อมรูปทรงของชิ้นส่วนที่สม่ำเสมอและการปรับพอดีที่คาดการณ์ได้ การใช้งานที่เหมาะสมที่สุดจะต้องมีขนาดชุดมากกว่า 200 ถึง 500 ชิ้นส่วน ประเภทรอยเชื่อมที่ทำซ้ำในทุกส่วน และความสม่ำเสมอของมิติในส่วนประกอบที่เข้ามา อุตสาหกรรมที่ตรงกับโปรไฟล์นี้จะได้รับ ROI ที่แข็งแกร่งที่สุด โดยทั่วไปการผลิตปริมาณน้อย ปรับแต่งได้สูง หรือแบบครั้งเดียวไม่เหมาะกับต้นทุนการติดตั้งระบบอัตโนมัติของหุ่นยนต์
ถาม: การตั้งโปรแกรมเซลล์เชื่อมด้วยหุ่นยนต์สำหรับชิ้นส่วนใหม่ใช้เวลานานเท่าใด
เวลาในการตั้งโปรแกรมขึ้นอยู่กับความซับซ้อนของชิ้นส่วน อาจต้องใช้วงเล็บธรรมดาที่มีรอยเชื่อมสั้นสี่อัน 2 ถึง 4 ชั่วโมง โดยใช้วิธีการสอนจี้ อาจจำเป็นต้องมีการเชื่อมโครงสร้างที่ซับซ้อนด้วยข้อต่อ 30 ข้อในหลายระนาบ 2 ถึง 5 วัน . ซอฟต์แวร์การเขียนโปรแกรมออฟไลน์ (OLP) ที่จำลองเส้นทางการเชื่อมบนคอมพิวเตอร์ก่อนที่จะดาวน์โหลดไปยังหุ่นยนต์สามารถลดเวลาการเขียนโปรแกรมบนหุ่นยนต์ลงได้ 60 ถึง 80 เปอร์เซ็นต์ และเป็นแนวทางปฏิบัติมาตรฐานสำหรับชิ้นส่วนที่ซับซ้อนในสภาพแวดล้อมที่มีการผสมผสานสูง
ถาม: การเชื่อมด้วยหุ่นยนต์แทนที่ช่างเชื่อมของมนุษย์โดยสิ้นเชิงหรือไม่
การเชื่อมด้วยหุ่นยนต์ ไม่ได้ขจัดความจำเป็นในการเชื่อมโดยมนุษย์ ช่างเชื่อมที่มีทักษะจำเป็นในการตั้งโปรแกรมหุ่นยนต์ กำหนดขั้นตอนการเชื่อม ดำเนินการตรวจสอบบทความแรก จัดการชิ้นส่วนที่มีข้อยกเว้น และบำรุงรักษาอุปกรณ์ ช่างเทคนิคหุ่นยนต์หรือวิศวกรการเชื่อมเพียงคนเดียวจะดูแลสิ่งที่ก่อนหน้านี้ต้องใช้ช่างเชื่อมแบบแมนนวล 3-5 คน การขาดแคลนช่างเชื่อมที่มีทักษะในสหรัฐอเมริกา ยุโรป และญี่ปุ่น ถือเป็นปัจจัยหลักประการหนึ่งที่เร่งตัวขึ้น การเชื่อมด้วยหุ่นยนต์ การรับเลี้ยงบุตรบุญธรรมเนื่องจากประชากรช่างเชื่อมที่มีประสบการณ์จะเกษียณเร็วกว่าผู้เข้ามาใหม่เข้ามาแทนที่
ถาม: หุ่นยนต์เชื่อมและโคบอทสำหรับงานเชื่อมแตกต่างกันอย่างไร
อุตสาหกรรมแบบดั้งเดิม หุ่นยนต์เชื่อม ทำงานด้วยความเร็วสูงภายในห้องขังที่มีรั้วนิรภัย และทำให้เกิดการบาดเจ็บสาหัสหากมนุษย์เข้าไปในขอบเขตการทำงานระหว่างการทำงาน หุ่นยนต์เชื่อมร่วมปฏิบัติงาน (โคบอท) ใช้การตรวจจับแรง-แรงบิดและข้อต่อที่จำกัดกำลังเพื่อทำงานเคียงข้างมนุษย์อย่างปลอดภัยโดยไม่ต้องมีการป้องกันอย่างเข้มงวด โคบอทส์เสียสละความเร็วบางส่วนแต่ลดต้นทุนและปริมาณการติดตั้งได้อย่างมาก ปัจจุบันโคบอทเป็นตัวแทนประมาณ 5 ถึง 10 เปอร์เซ็นต์ของการติดตั้งหุ่นยนต์เชื่อมทั้งหมด แต่กลุ่มนี้มีการเติบโตมากกว่าร้อยละ 20 ต่อปี
ถาม: การเชื่อมด้วยหุ่นยนต์สามารถจับกับอลูมิเนียมและสแตนเลส หรือเฉพาะเหล็กเหนียวได้หรือไม่
การเชื่อมด้วยหุ่นยนต์ มีการใช้กันอย่างแพร่หลายกับอะลูมิเนียม สแตนเลส ไทเทเนียม สแตนเลสดูเพล็กซ์ และโลหะผสมนิกเกิล รวมถึงเหล็กเกรดอ่อนและมีความแข็งแรงสูง วัสดุแต่ละชนิดต้องใช้ชุดพารามิเตอร์กระบวนการเฉพาะและป้องกันองค์ประกอบของก๊าซ แต่ฮาร์ดแวร์ของหุ่นยนต์นั้นไม่เชื่อเรื่องวัสดุเลย อะลูมิเนียมได้รับประโยชน์เป็นพิเศษจากการเชื่อม MIG ด้วยหุ่นยนต์ เนื่องจากมุมคบเพลิงและความเร็วในการเคลื่อนที่สม่ำเสมอซึ่งจำเป็นต่อการจัดการอะลูมิเนียมที่มีค่าการนำความร้อนสูงและแนวโน้มความพรุนเป็นเรื่องยากสำหรับช่างเชื่อมที่เป็นมนุษย์จะคงไว้บนข้อต่อที่ยาวหรือมีปริมาณชิ้นส่วนสูง
ทำไมการเชื่อมด้วยหุ่นยนต์จึงเป็นอนาคตของการแปรรูปโลหะ
การเชื่อมด้วยหุ่นยนต์ ได้ย้ายจากเทคโนโลยีที่เข้าถึงได้เฉพาะผู้ประกอบยานยนต์รายใหญ่เท่านั้น ไปสู่เทคโนโลยีที่สามารถนำไปใช้ได้ในเชิงเศรษฐกิจสำหรับผู้ผลิตขนาดกลางและร้านค้าขนาดเล็กที่เพิ่มมากขึ้นเรื่อยๆ ราคาแขนหุ่นยนต์อุตสาหกรรมลดลงประมาณ 50 เปอร์เซ็นต์ในแง่ที่แท้จริงในช่วง 20 ปีที่ผ่านมา ในขณะที่ต้นทุนแรงงานที่มีทักษะยังคงเพิ่มสูงขึ้นและการขาดแคลนช่างเชื่อมก็ทวีความรุนแรงมากขึ้น ความต้องการของลูกค้าที่เพิ่มขึ้นในด้านคุณภาพการเชื่อมที่ได้รับการจัดทำเป็นเอกสารทำให้ระบบอัตโนมัติมีความน่าสนใจมากขึ้นทุกปี
มองไปข้างหน้ารุ่นต่อไปของ การเชื่อมด้วยหุ่นยนต์ technology กำลังถูกกำหนดโดยการพัฒนาสามแบบที่มาบรรจบกัน: การติดตามรอยตะเข็บที่ใช้ AI แบบปรับได้ ซึ่งจัดการกับความพอดีที่ไม่ดีซึ่งก่อนหน้านี้ต้องใช้วิจารณญาณของมนุษย์ การจำลองแบบดิจิตอลแฝดที่ตรวจสอบโปรแกรมการเชื่อมทั้งหมดก่อนที่จะสร้างชิ้นส่วนทางกายภาพ และแพลตฟอร์มหุ่นยนต์เคลื่อนที่ที่นำระบบอัตโนมัติในการเชื่อมมาสู่โครงสร้างคงที่ขนาดใหญ่ เช่น เรือ ภาชนะรับแรงดัน และส่วนหอลม
สำหรับผู้ผลิตประเมินว่า การเชื่อมด้วยหุ่นยนต์ มีความเหมาะสมสำหรับการดำเนินงาน จุดเริ่มต้นในทางปฏิบัติคือข้อมูลการผลิต: จำนวนรอยเชื่อมต่อชิ้นส่วน ปริมาณต่อปี อัตราการทำงานซ้ำในปัจจุบัน และต้นทุนโหลดของแรงงานเชื่อมด้วยมือ ด้วยตัวเลขทั้งสี่นี้ โมเดล ROI ที่น่าเชื่อถือสามารถสร้างได้ภายในไม่กี่ชั่วโมง และในสภาพแวดล้อมการผลิตที่มีปริมาณปานกลางส่วนใหญ่ในปัจจุบัน ตัวเลขเหล่านี้สนับสนุนระบบอัตโนมัติอย่างเด็ดขาด