อัตราการรับน้ำหนักของแผ่นป้ายชื่อของผู้กำหนดตำแหน่งจะบอกคุณว่าแกนหมุนของตัวกำหนดตำแหน่งสามารถบรรทุกอะไรได้บ้าง ไม่ได้บอกคุณว่าชิ้นงานจะคงศูนย์กลางที่ 0.5 rpm หรือไม่ ทางเดินกราวด์จะทนกระแสเชื่อม 300 A หรือไม่ หรือจี้จะยอมรับฟิกซ์เจอร์ที่คุณมีอยู่แล้วหรือไม่ คำถามเหล่านั้นได้รับคำตอบโดย อุปกรณ์เสริมตำแหน่งการเชื่อม : หัวจับ แผ่นปิดหน้า ขากรรไกร แหวนรองแหนบ ชุดขับเคลื่อน กราวด์แบบหมุน และอุปกรณ์ควบคุมที่อยู่ระหว่างเครื่องจักรและรอยเชื่อม
กฎที่เราใช้ที่โรงงานนั้นเรียบง่าย — ปรับขนาดอุปกรณ์เสริมก่อน จากนั้นจึงยืนยันว่าตัวกำหนดตำแหน่งมีแรงบิด ช่วงการเอียง และขนาดรูเพื่อรองรับ ผู้ซื้อที่เริ่มต้นจากระดับการโหลดเพียงอย่างเดียวมักจะลงเอยด้วยการซื้อชุดอุปกรณ์เสริมสองครั้ง ครั้งหนึ่งผิดและถูกอีกครั้ง
สิ่งที่นับเป็นอุปกรณ์เสริมกำหนดตำแหน่งการเชื่อม
สิ่งใดก็ตามที่เปลี่ยนแปลงวิธีการจับ จัดทำดัชนี เปิดหรือป้องกันชิ้นงานจะนับเป็นอุปกรณ์เสริม และรายการดังกล่าวจะยาวเกินกว่าที่คำสั่งซื้อส่วนใหญ่แนะนำ
- การทำงาน: หัวจับแบบสามขากรรไกรและสี่ขากรรไกร หัวจับแบบอ่อน แผ่นปิดหน้า โต๊ะเซาะร่องรูปตัว T แผ่นมุม วีบล็อก หมุดกำหนดตำแหน่ง ชุดแคลมป์สวมเร็ว
- การเคลื่อนไหวและการขับเคลื่อน: เซอร์โวมอเตอร์และไดรฟ์ ตัวลดดาวเคราะห์หรือแบบไม่มีฟันเฟือง เบรก ตัวเข้ารหัสแบบโรตารี โฮมและลิมิตสวิตช์
- การควบคุมและอินเทอร์เฟซ: สถานีแขวน แป้นเหยียบ ตัวเลือกสถานีคู่ โมดูลอินเทอร์เฟซ PLC และหุ่นยนต์ รีเลย์ E-stop
- ไฟฟ้า: ชุดต่อกราวด์แบบหมุน แหวนสลิป แกนหมุนสายเชื่อม ขายึดคบเพลิง รางเคเบิล และระบบพู่ห้อย
- ยูทิลิตี้กระบวนการ: สหภาพแรงงานโรตารีแก๊ส สหภาพน้ำหล่อเย็น ขั้วต่อสายเคเบิลระบายความร้อนด้วยน้ำ แขนดูดควัน
กลุ่มแรกคือสิ่งที่คนส่วนใหญ่หมายถึง "อุปกรณ์เสริม" อีกสี่ประการคือสิ่งที่ทำให้เกิดการหยุดทำงานที่ไม่ได้กำหนดไว้จริง ๆ
เหตุใดรายการอุปกรณ์เสริมจึงตัดสินความจุที่แท้จริงของตัวกำหนดตำแหน่ง
ตัวกำหนดตำแหน่ง 2 ตันที่ติดตั้งหัวจับหนัก กองขากรรไกรสูงและชิ้นงานที่อยู่ห่างจากหน้าสปินเดิล 300 มม. จะไม่ใช่ตัวกำหนดตำแหน่ง 2 ตันในทางปฏิบัติอีกต่อไป เนื่องจากแรงบิดในการเอียงจะปรับขนาดตามรัศมี ในขณะที่พิกัดของตลับลูกปืนและกระปุกเกียร์ไม่เป็นเช่นนั้น
ตัวเลขสองตัวมีความสำคัญมากกว่าการโหลดพาดหัว อย่างแรกคือโหลดที่ยื่นออกมาที่หน้าสปินเดิล — น้ำหนักคูณด้วยระยะห่างจากตลับลูกปืน ประการที่สองคือการคงแรงบิดไว้ในระหว่างการเชื่อม เมื่อแรงโน้มถ่วง แรงดึงของสายเคเบิล และแรงส่วนโค้งทั้งหมดทำงานพร้อมกัน รักษาแรงบิดไว้ประมาณ 1.5× บนตัวขับเคลื่อน และเครื่องจะรักษาตำแหน่งไว้โดยไม่ต้องตามล่า
| กลุ่มอุปกรณ์เสริม | มันควบคุมอะไร. | สเป็คเพื่อยืนยัน | อาการทั่วไปของการไม่ตรงกัน |
|---|---|---|---|
| เชยหรือแผ่นหน้า | การยึดเกาะและศูนย์กลาง | ระยะกราม ทะลุรู หมดแรง | ชิ้นงานคืบคลาน ตะเข็บเดิน |
| กรามและกรามอ่อน | พื้นที่ติดต่อและการทำเครื่องหมาย | ความสูงของกราม ฟันปลา วัสดุ | ลื่นไถลด้วยความเร็ว บิดเบี้ยวบนผนังบาง |
| เซอร์โวไดรฟ์และตัวเข้ารหัส | ความแม่นยำของดัชนีและการทำซ้ำ | ขอบแรงบิด ความละเอียด ฟันเฟือง | ล่องลอยและล่าสัตว์กลางทาง |
| พื้นหมุน | เส้นทางกลับสำหรับกระแสเชื่อม | อัตราปัจจุบัน รอบการทำงาน รอบต่อนาที | การอาร์คภายในแบริ่ง ข้อบกพร่องในการเชื่อมที่ผิดพลาด |
| แกนหมุนสายเคเบิลหรือแหวนสลิป | การพันสายเคเบิลและอายุการใช้งาน | ตัวนำ แอมป์ จำกัดความเร็ว | ความล้าของสายเคเบิลและการลัดวงจร |
| สหภาพก๊าซหรือสารหล่อเย็น | การหมุนเวียนสาธารณูปโภคอย่างต่อเนื่อง | แรงดัน รู ประเภทของซีล | รอยรั่ว ความพรุน น้ำยาหล่อเย็นบริเวณข้อต่อ |
การจับคู่การจับยึดชิ้นงานกับรูปทรงของชิ้นงาน
ชิ้นส่วนทรงกลมต้องการหัวจับหรือชุดม้วน งานประดิษฐ์แบบกล่องต้องการโต๊ะเซาะร่องรูปตัว T พร้อมแผ่นมุม และอะไรก็ตามที่สมมาตรต้องการน้ำหนักถ่วงบวกส่วนท้าย - รูปทรงเรขาคณิต ไม่ใช่งบประมาณ เป็นตัวกำหนดลำดับ
ชิ้นงานทรงกลมและสมมาตร
หัวจับสามปากที่ตั้งศูนย์กลางในตัวเป็นตัวเลือกที่เร็วที่สุดสำหรับหน้าแปลน แกนท่อ และตัววาล์ว เนื่องจากมีการเคลื่อนที่ตรงกลางในคราวเดียว หัวจับอิสระแบบสี่ขากรรไกรเป็นการเรียกที่ถูกต้องเมื่อจุดศูนย์ถ่วงอยู่นอกแกนหรือชิ้นส่วนเป็นแบบหล่อหยาบ ตรวจสอบระยะเคลื่อนของขากรรไกรโดยเทียบกับช่วงเส้นผ่านศูนย์กลางจริงที่คุณเดิน ไม่ใช่ค่าสูงสุดตามแค็ตตาล็อก และยืนยันเส้นผ่านศูนย์กลางรูทะลุหากคุณวางแผนที่จะป้อนสายเชื่อมหรือสายไล่อากาศผ่านสปินเดิล
กล่อง กรอบ และชิ้นส่วนประดิษฐ์
สำหรับคานตัว H โครงเครื่องจักร และการเชื่อม โต๊ะเซาะร่องรูปตัว T พร้อมแผ่นมุมฉากเจาะรูจะช่วยให้คุณสามารถปรับได้สองแกน หัวจับไม่สามารถจับมุมสี่เหลี่ยมได้โดยไม่ทำให้ต้องเสียเวลาในการตั้งค่า ความเรียบของโต๊ะและระยะห่างของช่องตัว T มีความสำคัญมากกว่าความหนาของโต๊ะ เนื่องจากแคลมป์จะทำงานได้ดีที่สุดเมื่อโบลต์ตกลงในตำแหน่งที่ช่องอยู่จริง
ชิ้นส่วนไม่อยู่ตรงกลางและยาว
ตุ้มน้ำหนักและส่วนท้ายหรือจุดพักที่มั่นคงจะแปลงการตั้งค่าที่ไม่เสถียรให้กลายเป็นการตั้งค่าที่มั่นคง บนเพลายาว การรองรับที่ปลายทั้งสองข้างยังช่วยปกป้องกระปุกเกียร์แบบเอียงจากช่วงเวลาโค้งงอที่ไม่เคยมีขนาดมาก่อน
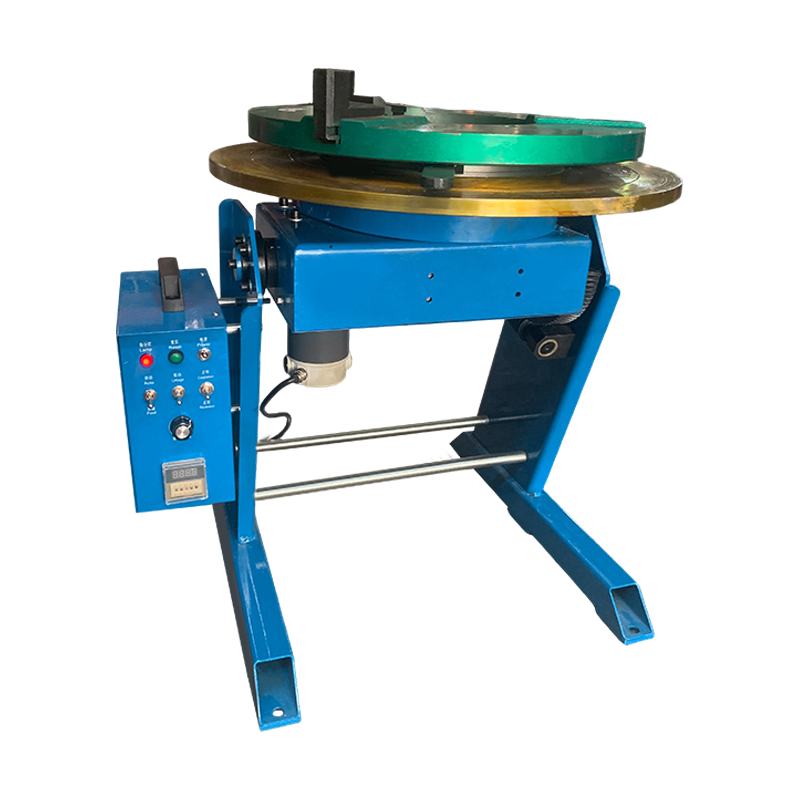
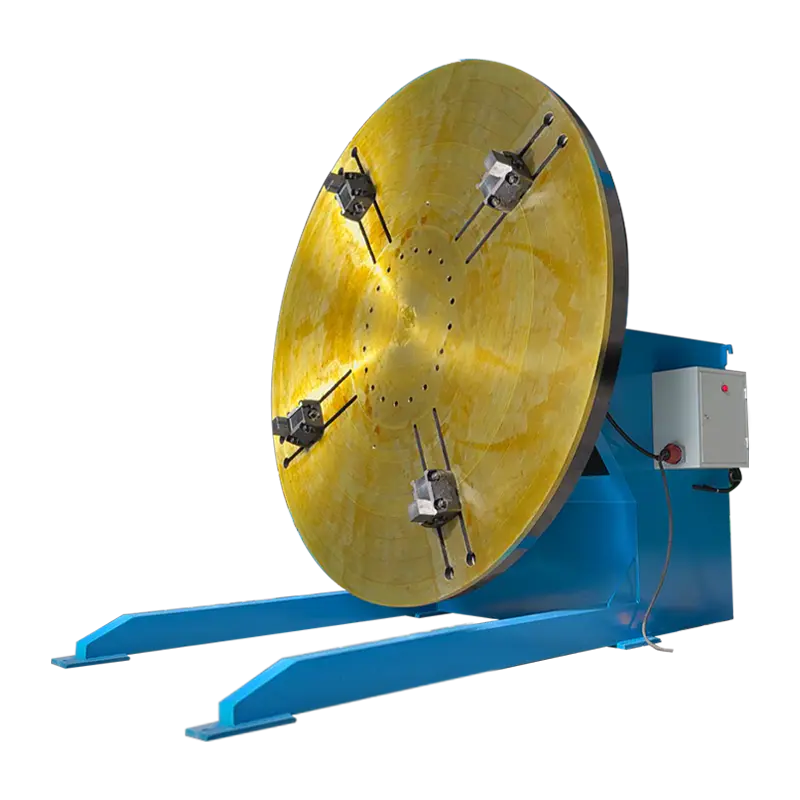 เครื่องกำหนดตำแหน่งการเชื่อมแบบธรรมดา 3T พร้อมหัวจับเครื่องกลึงแนวตั้ง ตัวกำหนดตำแหน่ง 3 ตันพร้อมหัวจับเครื่องกลึงแนวตั้งเพิ่มเติมที่ขยายช่วงการจับยึดสำหรับชิ้นงานทรงกระบอกหรือชิ้นงานที่ไม่ปกติ และรองรับการเชื่อมแบบเอียงและหมุนอย่างมั่นคง ดูผลิตภัณฑ์ →
ระบบควบคุมและอุปกรณ์ไฟฟ้า: ความแม่นยำของดัชนีมาจากไหน
ความแม่นยำของดัชนีเป็นคุณสมบัติของระบบ — มอเตอร์ ตัวลด ตัวเข้ารหัส และตัวควบคุมจะต้องตรงกัน ไม่ใช่แค่เชื่อมต่อเท่านั้น
ตัวขับความถี่แปรผันบนมอเตอร์เหนี่ยวนำช่วยให้คุณหมุนได้ แต่แพ็คเกจเซอร์โวแบบวงปิดช่วยให้คุณมีตำแหน่งจับยึด มุมที่ตั้งโปรแกรมได้ เช่น 90° และ 180° และความสามารถในการทำซ้ำที่วัดเป็นหน่วยนาทีอาร์ค สำหรับตะเข็บวงกลมที่ซ้ำกัน เส้นทางเซอร์โวมักจะตอบแทนโดยการลดการทำงานซ้ำ แทนที่จะใช้ความเร็ว
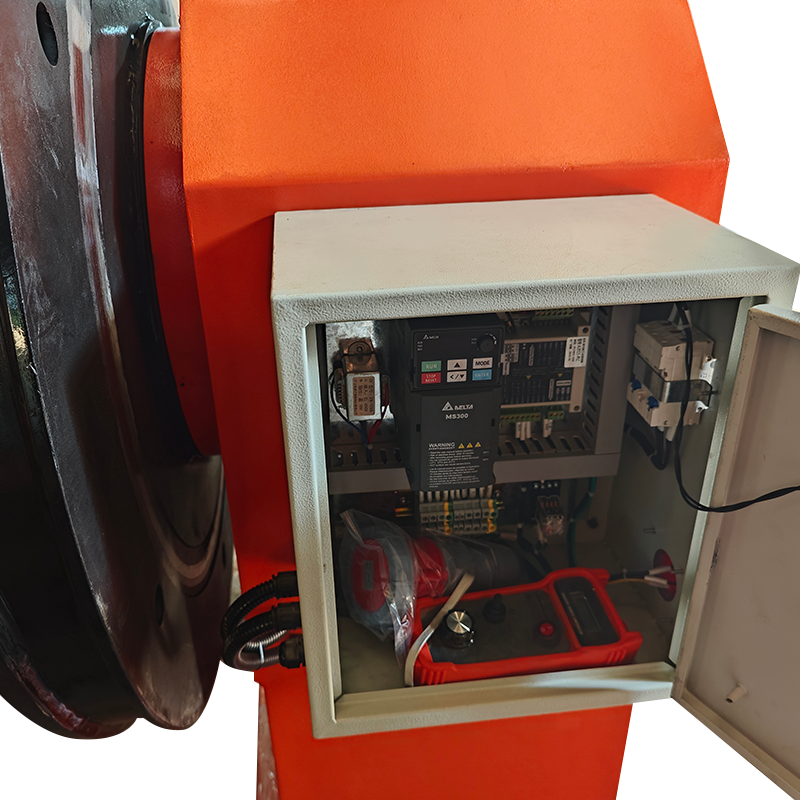
จงใจซื้อการยศาสตร์ แป้นเหยียบจะปล่อยมือทั้งสองข้างออกเพื่อทำมุมของคบเพลิงและตัวเติม ซึ่งมีความสำคัญมากกว่าคุณสมบัติการควบคุมส่วนใหญ่ในการเชื่อมที่สั้นและจุกจิก จี้จะเข้ามาแทนที่เมื่อผู้ปฏิบัติงานจำเป็นต้องวิ่งเหยาะๆ ตั้งศูนย์ และจัดเก็บตำแหน่งออฟเซ็ตโดยไม่ต้องเดินไปที่ตู้ ไม่ว่าคุณจะเลือกอะไร ให้ยืนยันระดับการป้องกันทางเข้าจากการกระเด็นและฝุ่นจากการเจียร และตรวจสอบว่าแรงดันไฟฟ้าของอินเทอร์เฟซตรงกับมาตรฐานของโรงงานก่อนจัดส่งลัง
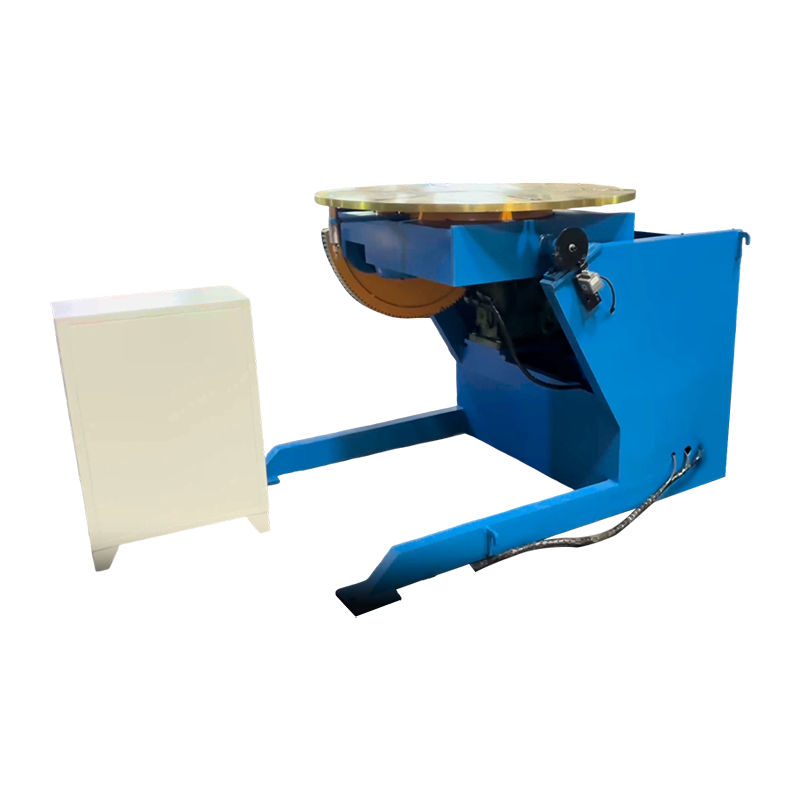 เครื่องกำหนดตำแหน่งการเชื่อมแบบควบคุมด้วยเซอร์โว 1T สำหรับการกำหนดตำแหน่งที่แม่นยำ เครื่องกำหนดตำแหน่งเซอร์โว 1 ตันที่มีความเอียง 0–105° การหมุน 360° และการควบคุมความเร็วที่แม่นยำสำหรับเซลล์อัตโนมัติที่ต้องการการวางตำแหน่งการเชื่อมซ้ำ ดูผลิตภัณฑ์ →
การจัดการสายดินและสายเคเบิล: อุปกรณ์เสริมที่ป้องกันความเสียหายของตลับลูกปืน
เส้นทางกลับของการเชื่อมเป็นการตัดสินใจเกี่ยวกับอุปกรณ์เสริม และการข้ามเส้นทางดังกล่าวเป็นทางลัดที่แพงที่สุดในเซลล์ตัวกำหนดตำแหน่ง
หากกระแสไหลย้อนกลับผ่านแบริ่งสปินเดิล มันจะโค้งผ่านพื้นผิวสัมผัสที่มีการหล่อลื่นและทำลายพวกมันอย่างเงียบๆ กราวด์หมุนเฉพาะที่มีขนาดสูงกว่ากระแสการเชื่อมสูงสุดของคุณ ได้รับการจัดอันดับสำหรับการหมุนอย่างต่อเนื่องและมีฉนวนจากเส้นทางแบริ่ง ช่วยรักษากระแสไฟตรงจุดนั้น จับคู่กับแกนหมุนของสายเคเบิลที่มีพิกัดกระแสไฟเท่ากัน เพื่อไม่ให้สายคบเพลิงพันรอบแกนหมุนหลังจากหมุน 20 รอบ ในเซลล์ที่ใช้กระบวนการผสม ให้เพิ่มสหภาพหมุนแก๊สและสหภาพสารหล่อเย็นพร้อมซีลที่จัดระดับตามความเร็วในการหมุนที่คุณใช้จริง ไม่ใช่ความเร็วในโบรชัวร์
ความเสี่ยงในการติดตั้งเพิ่มและความเข้ากันได้ควรตรวจสอบก่อนสั่งซื้อ
ปัญหาการติดตั้งเพิ่มเติมส่วนใหญ่เป็นมิติ และปัญหาทั้งหมดนั้นถูกกว่าเมื่อพบในภาพวาดมากกว่าในโรงงาน
- อินเทอร์เฟซแกนหมุน: วงกลมโบลต์ เส้นผ่านศูนย์กลางไพล็อต รูสลัก และเทเปอร์จะต้องตรงกับหัวจับหรือแผ่นปิดหน้าใหม่ โดยไม่เข้าใกล้
- ไดรฟ์อิเล็กทรอนิกส์: ประเภทตัวเข้ารหัส พินเอาท์ของสายเคเบิล และแรงดันไฟฟ้าควบคุมไม่ค่อยมีการถ่ายโอนระหว่างรุ่น
- ขอบแรงบิด: อุปกรณ์เสริมที่เพิ่มมวลหรือออฟเซ็ตจะช่วยลดภาระการใช้งานของกระปุกเกียร์ที่มีอยู่
- ความเบี้ยวหลังการติดตั้ง: วัดมัน เพราะหัวจับที่วางอยู่บนเสี้ยนจะดัชนีอย่างสมบูรณ์และยังคงเชื่อมอยู่นอกศูนย์กลาง
ในกรณีที่ปริมาณงานมากกว่าการรักษาความแม่นยำเป็นข้อจำกัดที่แท้จริง ควรอ่านว่าตัวกำหนดตำแหน่งเหมาะสมกับภาพประสิทธิภาพที่กว้างขึ้นอย่างไรในบันทึกของเรา จัดการกับความไร้ประสิทธิภาพในการเชื่อมด้วยตัวกำหนดตำแหน่ง แล้วเปรียบเทียบตรรกะนั้นกับรอบเวลาของคุณเอง
 เครื่องเชื่อม Positioner คอลัมน์คู่ 2T พร้อมโต๊ะทำงานยก เครื่องกำหนดตำแหน่งแบบเสาคู่น้ำหนัก 2 ตันพร้อมการหมุนแบบไม่มีขั้นตอนและโต๊ะทำงานแบบยกเพื่อการรองรับชิ้นงานขนาดใหญ่และเยื้องศูนย์อย่างมั่นคงในการตั้งค่าการเชื่อมอัตโนมัติ ดูผลิตภัณฑ์ →
รายการตรวจสอบของผู้ซื้อสำหรับอุปกรณ์เสริม Positioner
ยืนยันแปดรายการเหล่านี้เป็นลายลักษณ์อักษรก่อนที่จะออกคำสั่งซื้อ แต่ละคนทำให้เกิดการว่าจ้างบนพื้นของใครบางคนล่าช้า
ข้อมูลชิ้นงาน
น้ำหนัก ออฟเซ็ตจุดศูนย์ถ่วง เส้นผ่านศูนย์กลางหรือซองจดหมาย และผนังที่บางที่สุดที่คุณจะหนีบ
อินเตอร์เฟซแกนหมุน
วงกลมโบลต์ เส้นผ่านศูนย์กลางไพล็อต รูทะลุ และเทเปอร์ วัดโดยไม่ต้องเรียกคืน
หน้าที่และความเร็ว
การหมุนต่อกะ กระแสเชื่อม และรอบต่อนาทีของอุปกรณ์เสริมจะต้องคงอยู่อย่างต่อเนื่อง
- อัตราโหลดเทียบกับโหลดที่ยื่นออกมาจริงที่ผิวหน้าของสปินเดิล
- ระยะเคลื่อนของขากรรไกรหรือขนาดโต๊ะเทียบกับกลุ่มชิ้นส่วนจริง รวมถึงงานขนาดใหญ่
- เส้นผ่านศูนย์กลางรูทะลุสำหรับการเดินสายเคเบิล การไล่อากาศ หรือระบบจ่ายน้ำหล่อเย็น
- อัตรากระแสไฟกราวด์โรตารีและรอบการทำงาน
- ความละเอียดของตัวเข้ารหัส ฟันเฟืองของกระปุกเกียร์ และความสามารถในการทำซ้ำในอาร์คนาที
- ควบคุมแรงดันอินเทอร์เฟซ โปรโตคอล และการจัดเรียง E-stop
- การป้องกันทางเข้าและการป้องกันการกระเด็นสำหรับสิ่งแวดล้อม
- เอกสารประกอบ ขากรรไกรอะไหล่ และชุดซีลสำหรับปีแรกของการทำงาน
ของเราเอง เครื่องกำหนดตำแหน่งการเชื่อมและแท่นหมุน ถูกสร้างขึ้นตามลำดับคำถามนี้ ตั้งแต่หน่วยตั้งโต๊ะขนาด 30 กก. ไปจนถึงหัวแบบกำหนดเองขนาด 300 ตัน ดังนั้นการเลือกอุปกรณ์เสริมและขนาดของเครื่องจักรจึงถูกเสนอราคาไว้ด้วยกันแทนที่จะเรียงตามลำดับ
คำถามที่พบบ่อย
ฉันจำเป็นต้องมีหัวจับหรือแผ่นปิดหน้าหรือไม่?
เลือกหัวจับเมื่อชิ้นส่วนอยู่ตรงกลางแกนและระยะเคลื่อนของขากรรไกรครอบคลุมช่วงเส้นผ่านศูนย์กลางของคุณ เลือกแผ่นปิดหน้าหรือโต๊ะเซาะร่องรูปตัว T เมื่อชิ้นส่วนเป็นรูปสี่เหลี่ยมผืนผ้า ไม่เรียบ หรือต้องการจุดจับยึดให้ห่างจากศูนย์กลาง
สามารถอัพเกรดตัวกำหนดตำแหน่งแบบแมนนวลด้วยเซอร์โวไดรฟ์ได้หรือไม่
บ่อยครั้งใช่ แต่เฉพาะในกรณีที่กระปุกเกียร์ เบรก และการติดตั้งตัวเข้ารหัสเข้ากันได้ และตู้ควบคุมรองรับระบบขับเคลื่อนใหม่เท่านั้น ส่วนต่อประสานทางกลมักจะเป็นปัจจัยจำกัด ไม่ใช่มอเตอร์
อุปกรณ์เสริมควรได้รับการจัดอันดับด้วยความเร็วเท่าใด
ให้คะแนนอุปกรณ์เสริมที่หมุนได้ทุกชิ้นสำหรับรอบต่อนาทีสูงสุดของเซลล์ ไม่ใช่ค่าเฉลี่ย เนื่องจากแกนหมุนของสายเคเบิล ข้อต่อและหัวจับทั้งหมดจะเสื่อมสภาพเร็วขึ้นที่ด้านบนสุดของช่วงแม้ในช่วงเวลาสั้นๆ
ฉันจะป้องกันตลับลูกปืนกำหนดตำแหน่งจากกระแสเชื่อมได้อย่างไร
ติดตั้งกราวด์แบบหมุนโดยเฉพาะซึ่งมีพิกัดสูงกว่ากระแสการเชื่อมสูงสุด รักษาสายส่งคืนให้สั้นที่สุดเท่าที่ใช้งานได้จริง และตรวจสอบเส้นทางกราวด์ในแต่ละช่วงเวลาการบำรุงรักษา แทนที่จะรอเสียงแบริ่ง
อัตราแรงบิดเท่าไหร่จึงจะเพียงพอ?
แรงบิดในการยึดประมาณ 1.5× ครอบคลุมออฟเซ็ตฟิกซ์เจอร์และการดึงสายเคเบิลส่วนใหญ่ ที่ต่ำกว่านั้น คาดว่าตัวกำหนดตำแหน่งจะคืบคลานหรือตัวขับเคลื่อนเกิดข้อผิดพลาดระหว่างการเชื่อมที่ยาว
อุปกรณ์เสริมไม่ใช่การตกแต่งขั้นสุดท้ายบนตัวกำหนดตำแหน่ง พวกมันเป็นส่วนหนึ่งของระบบที่ส่วนโค้งมองเห็นได้จริง ปรับพื้นที่ทำงาน ชุดขับเคลื่อน ทางเดินกราวด์ และอินเทอร์เฟซการควบคุมที่ตรงกับชิ้นงานจริง และพิกัดโหลดจะกลายเป็นตัวเลขที่คุณวางใจได้ ข้ามขั้นตอนนั้นไป และการปรับเปลี่ยนบนพื้นทุกครั้งในภายหลังจะเป็นการแก้ไขบางส่วนสำหรับการตัดสินใจที่เร็วเกินไป